Chismes del Lince 47: faros led y pi pico
La noche caía sobre Sierra Bermeja y el Lince de la Noche miraba el cielo desde lo alto de una roca. Tres puntos de luz cruzaban la oscuridad, muy lejos.
—Ahí va BUITRE… —murmuró—. O quizá es HALCÓN. O el tercero, el que todavía no he bautizado.
—¿No sabes cuál es cuál? —preguntó la Gata Montesa, trepando a la roca de un salto.
—Desde aquí, no. Son tres lucecitas iguales. Tengo un plan: les pongo a cada uno un altavoz que diga su nombre.
—¿A doscientos metros de altura, con el viento de la sierra?
—Vale, una pantalla grande en cada dron.
—Lince, ¿ves aquel resplandor a lo lejos, en la costa? —La Gata señaló con el hocico hacia Estepona—. Es el faro. Nadie lo confunde con otro, y no lleva ni altavoz ni pantalla.
—¿Por qué?
—Porque cada faro tiene su ritmo. Uno hace un destello, otro dos seguidos, otro tres. No hace falta leer nada: cuentas los destellos y ya sabes cuál es.
El Lince abrió mucho los ojos.
—Una firma luminosa…
—Eso mismo. Y lo mejor es que es sencillo.
—¿Cuántos LEDs necesito?
— Para estos faros LED tres, y la Pico W para encenderlos.
El Lince sonrió. Por primera vez en toda la noche, tenía un plan que cabía en la palma de una zarpa.
Introducción
En este chisme construimos tres faros led con la Pi Pico W. Cada luz parpadea con su propio ritmo, igual que los faros de la costa, para que se reconozca de lejos.
Es el siguiente paso después del dado: ya sabemos preparar la Pi Pico y mandarle un programa, y ahora le conectamos algo físico. Un LED es lo más sencillo que se puede encender, y por eso es el mejor punto de partida.
Por qué este chisme
Una luz es una forma de comunicar que no necesita pantalla, ni sonido, ni conexión. De noche se ve a kilómetros, y consume muy poca energía.
Los drones de verdad llevan luces intermitentes para que se les vea. Y en las luces de los faros cada una se reconoce por su ritmo: cuántos destellos hace y cada cuánto tiempo.
Ya hemos encendido LEDs con el semáforo Bluetooth con Heltec y con la pizarra de LEDs de la micro:bit. Aquí damos un paso más: cada LED tiene su propia firma, y las tres funcionan a la vez sin que el programa se bloquee.
A dónde queremos llegar
Este chisme es pequeño a propósito. Lo importante es que las luces funcionen y que entiendas por qué el programa está hecho así.
Más adelante, estas luces servirán de oráculo: una luz que señale hacia dónde está cada dron, como ya hicimos con la posición en Lince seguro. Pero eso viene después. Primero, que parpadeen.
Cómo funciona un faro
Un faro no se reconoce por su color ni por su brillo, sino por su ritmo. Para describirlo se usan tres ideas:
- Destello: la luz se enciende un instante y se apaga.
- Grupo: varios destellos seguidos, con una pausa corta entre ellos.
- Periodo: el tiempo que pasa hasta que el ritmo vuelve a empezar.
La frecuencia es lo contrario del periodo: cuántas veces se repite el ritmo por segundo. Si el periodo es de 4 segundos, la frecuencia es 1 ÷ 4 = 0,25 repeticiones por segundo, es decir, 0,25 hercios (Hz).
Los faros de verdad se escriben con una abreviatura: «Fl» para destello y «Fl(2)» para grupos de dos. Puedes ver el sistema completo en la tabla de características de las luces.
Las tres firmas del Lince
| Luz | Pin de la Pico | Destellos por ciclo | Periodo | Frecuencia |
|---|---|---|---|---|
| Roja | GP2 | 1 | 4 s | 0,25 Hz |
| Amarilla | GP3 | 2 | 6 s | 0,17 Hz |
| Verde | GP4 | 3 | 8 s | 0,125 Hz |
Cada destello dura 0,3 segundos. En los grupos, la pausa entre destellos es de 0,4 segundos. Con esa regla tan simple, cada luz tiene una firma distinta.
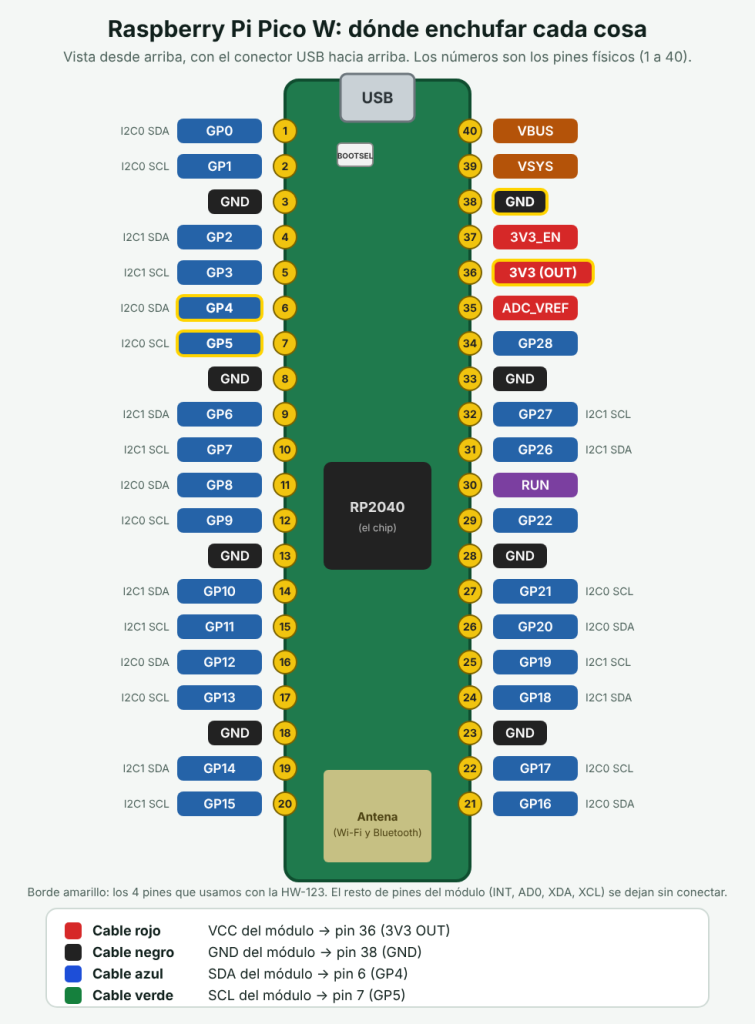
En el dibujo se ve cómo, a los 24 segundos, las tres luces vuelven a empezar a la vez.
Qué necesitamos
- Una Raspberry Pi Pico W con MicroPython y Thonny, como en el chisme anterior.
- Una breadboard (placa de pruebas).
- Tres LEDs, de colores distintos si puede ser: rojo, amarillo y verde.
- Tres resistencias de 220 Ω.
- Cuatro cables: uno por cada LED y uno para GND.
Construcción
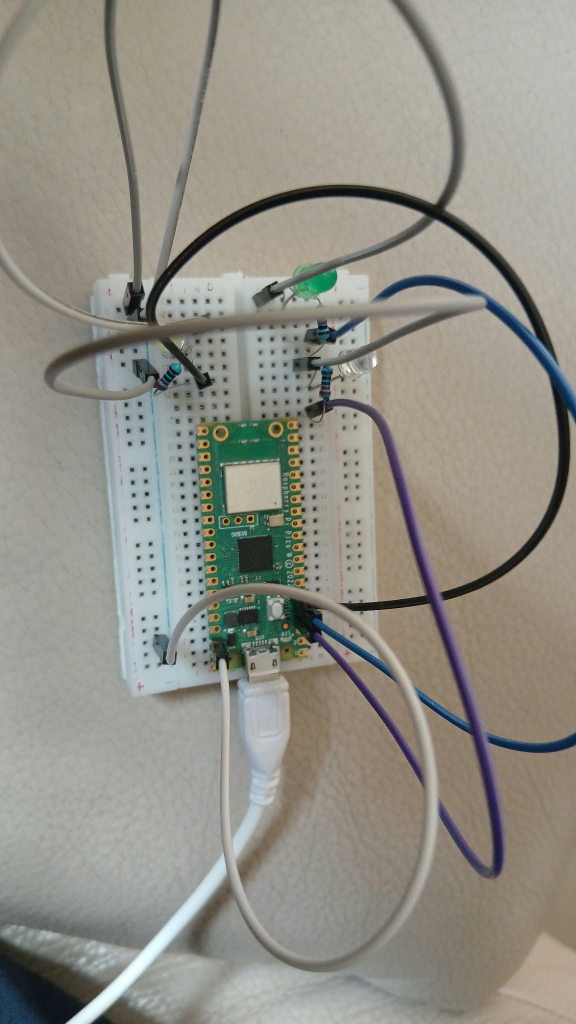
Hazlo con la Pico desenchufada del USB.
Por qué lleva resistencia
Un LED deja pasar toda la corriente que le des. Sin resistencia, se calentaría y se quemaría. La de 220 Ω limita la corriente a un valor seguro para el LED y para la Pico.
Qué pata es cada una
El LED solo funciona en un sentido. La pata larga es el ánodo (el lado positivo) y la corta, junto al lado plano de la cápsula, es el cátodo (el lado negativo). Si lo pones al revés no se estropea, pero no se enciende.
Conexiones
| LED | De la Pico | Pasa por |
|---|---|---|
| Rojo | GP2 (pin 4) | resistencia de 220 Ω hasta la pata larga |
| Amarillo | GP3 (pin 5) | resistencia de 220 Ω hasta la pata larga |
| Verde | GP4 (pin 6) | resistencia de 220 Ω hasta la pata larga |
Las tres patas cortas van a GND. Une el pin 3 (GND, vecino de GP2) con un cable a la línea azul (–) de la breadboard, y conecta ahí los tres cátodos.
En el programa cada LED se identifica por el número de su pin GP: 2, 3 y 4.
El programa de los faros
Pega este programa en Thonny y guárdalo en la Pico como main.py si quieres que arranque solo al enchufarla (Archivo → Guardar como → Dispositivo MicroPython). Para probarlo, basta con el triángulo verde.
La parte importante son las tres líneas de las firmas. Cada una es una lista de tiempos en milisegundos que alterna encendido, apagado, encendido, apagado…
# Chisme 47 - Los faros del Lince
# Raspberry Pi Pico W + MicroPython + 3 LEDs
# Cada luz tiene su "firma", como los faros de la costa: se reconocen por cuántos destellos hacen.

from machine import Pin
import time

# --- LO IMPORTANTE: la firma de cada luz ---
# Cada lista alterna: encendido, apagado, encendido, apagado... (en milisegundos).
# Cuando acaba la lista, vuelve a empezar.
FIRMA_ROJA     = [300, 3700]                          # 1 destello cada 4 segundos
FIRMA_AMARILLA = [300, 400, 300, 5000]                # 2 destellos cada 6 segundos
FIRMA_VERDE    = [300, 400, 300, 400, 300, 6300]      # 3 destellos cada 8 segundos

# Cada luz: (pin donde está conectada, su firma)
luces = [
    (Pin(2, Pin.OUT), FIRMA_ROJA),       # GP2 -> LED rojo
    (Pin(3, Pin.OUT), FIRMA_AMARILLA),   # GP3 -> LED amarillo
    (Pin(4, Pin.OUT), FIRMA_VERDE),      # GP4 -> LED verde
]


def esta_encendida(firma, ahora):
    # ¿Qué le toca hacer a esta luz en este instante?
    t = ahora % sum(firma)               # en qué punto de su ciclo estamos
    for i, duracion in enumerate(firma):
        if t < duracion:
            return i % 2 == 0            # posiciones 0, 2, 4... = encendido
        t -= duracion


while True:
    ahora = time.ticks_ms()              # el reloj de la placa, en milisegundos
    for pin, firma in luces:
        pin.value(1 if esta_encendida(firma, ahora) else 0)
    time.sleep_ms(10)
Por qué no usamos sleep para cada luz
Lo más directo sería encender un LED, esperar, apagarlo, esperar… Pero mientras la Pico espera, no puede hacer nada más. Con tres luces, cada una esperaría a las otras y nunca irían a su ritmo.
Por eso el programa mira qué hora es (ticks_ms) y, para cada luz, calcula si le toca estar encendida o apagada. Cada 10 milisegundos repasa las tres. Así las tres luces funcionan a la vez, cada una con su ritmo.
Lee y predice
Antes de ejecutarlo, intenta responder:
- ¿Qué pasa si cambias
[300, 3700]por[1000, 1000]? - ¿Qué firma tendría
[300, 400, 300, 400, 300, 400, 300, 5000]? ¿Y cuánto duraría su periodo? - ¿Por qué en la lista hay siempre un número par de tiempos?
Cómo probar los faros led
- Revisa las conexiones una vez más: GP2, GP3 y GP4 con su resistencia, y las tres patas cortas a GND.
- Enchufa la Pico y pulsa el triángulo verde en Thonny.
- Observa las luces durante medio minuto.
Deberías ver esto:
- La roja hace un destello cada 4 segundos.
- La amarilla hace dos destellos seguidos cada 6 segundos.
- La verde hace tres destellos seguidos cada 8 segundos.
Cuenta los destellos de cada color con un reloj delante. Así compruebas que el periodo es el que dice el programa.
Si algo falla
- Un LED no se enciende: dale la vuelta, porque puede estar al revés. Comprueba también que su resistencia y su cable de GND hacen contacto.
- Los tres se quedan fijos: asegúrate de haber pegado todo el programa y de que no sale ningún mensaje en rojo en la consola.
- Solo funciona una luz: cambia el número de su
Pin(...)por el de otro LED que sepas que funciona, y así sabrás si falla el LED o el pin.
Qué estamos midiendo realmente
En este chisme no hay sensor. La Pico no mide nada del mundo: ordena a unas luces cuándo encenderse. Lo único que usa es su reloj interno, el que cuenta milisegundos desde que se enchufó.
¿Cuándo coinciden las tres luces?
Los periodos son de 4, 6 y 8 segundos. Las tres luces empiezan juntas al arrancar, pero después se desfasan. Para volver a empezar a la vez hay que esperar al primer momento en que 4, 6 y 8 caben un número exacto de veces: el mínimo común múltiplo, que es 24 segundos.
La roja habrá hecho 6 ciclos, la amarilla 4 y la verde 3. En ese instante vuelven a coincidir los destellos del principio.
¿Es exacto el ritmo?
No del todo. La Pico mira el reloj cada 10 milisegundos, así que un destello de 300 ms puede empezar o acabar hasta 10 ms tarde. A simple vista no se nota, pero es un error de medida del tiempo que podrías notar con una cámara que grabe a muchos fotogramas por segundo.
Si mides un solo ciclo con un cronómetro, tu propio reflejo al pulsar pesa mucho en el resultado. ¿Y si mides 10 ciclos seguidos y divides entre 10? Así el mismo error se reparte entre todos los ciclos.
¿Qué sale del dispositivo?
Nada. Es un programa que corre dentro de la placa, sin Wi-Fi ni Bluetooth, sin datos y sin cuentas.
Para el aula
Este chisme es muy fácil de montar. Lo interesante es lo que se puede preguntar con las luces delante.
Actividades
- Adivina la firma: un compañero cambia en secreto las listas de tiempos y el resto, solo mirando las luces, tiene que decir cuántos destellos hace cada una y cada cuánto se repite.
- Cuenta el periodo: con un cronómetro, mide cuánto tarda la luz verde en repetir su ritmo. ¿Sale 8 segundos? ¿Por qué puede salir 7,6 o 8,4?
- Calcula la frecuencia: para cada luz, divide 1 entre el periodo. ¿Cuál es la más rápida?
- El momento de coincidir: predice cuándo se encenderán las tres a la vez y comprueba con un cronómetro que ocurre a los 24 segundos.
- Con la cámara: graba las luces con el móvil a cámara lenta y mide la duración de cada destello. ¿Son 300 ms?
- Diferencia entre dos grupos: una luz hace 2 destellos cada 6 segundos y otra 3 destellos cada 6. ¿Se distinguen igual de bien a lo lejos?
Preguntas para discutir
- ¿Qué firma elegirías para que un dron se reconozca de lejos y con prisa? ¿Muy larga o muy corta?
- ¿Por qué los faros no se distinguen solo por el color?
- ¿Qué ocurre si dos faros vecinos tienen la misma firma?
Retos
- Haz que funcione. Consigue que las tres luces hagan su firma.
- Modifica algo. Cambia la firma de la luz roja para que haga 2 destellos cada 5 segundos.
- Inventa tu faro. Diseña una firma nueva con 4 destellos y calcula su periodo y su frecuencia.
- Añade una luz. Con otro LED y otro pin libre, haz una cuarta luz con una firma distinta.
- Cambia el brillo. Investiga qué es el PWM y haz que un LED se encienda poco a poco.
- Automatiza una señal. Haz que las luces cambien de firma sola cuando pasen 24 segundos.
- Haz que otro dispositivo participe. Usa el Bluetooth del dado para que el móvil elija qué firma lleva cada luz.
- Conviértelo en investigación. Diseña un experimento con voluntarios: ¿con qué firma se reconoce una luz más rápido y desde más lejos?
Qué hemos aprendido
- Un LED necesita siempre una resistencia, y tiene un lado positivo y uno negativo.
- Cada pin GP de la Pi Pico puede encender o apagar una luz con
value(1)ovalue(0). - Un faro se reconoce por su ritmo: cuántos destellos hace y cada cuánto se repite.
- El periodo es el tiempo de un ciclo, y la frecuencia es 1 dividido entre el periodo.
- Si usas
sleep, la placa no puede hacer otra cosa mientras espera. Mirando el reloj, puede llevar varias luces a la vez. - Las tres luces coinciden cada 24 segundos, el mínimo común múltiplo de 4, 6 y 8.
El Lince ya sabe cómo distinguir a sus drones en la oscuridad. Falta decirles dónde están.
Para seguir investigando
- Semáforo Bluetooth con Heltec: LEDs que se encienden desde el móvil.
- Pizarra de LEDs con micro:bit: muchos LEDs a la vez.
- Lince seguro: la posición que más adelante señalarán las luces.
- Características de las luces de los faros: todas las firmas que existen.
- Documentación de MicroPython: Pin: cómo se controlan los pines.
Este proyecto es un prototipo educativo.
Etiqueta:AIDARAC, faros, ies monterroso, led, micropython, montesteam, periodo y frecuencia, python, Raspberry Pi Pico W, Thonny

También te puede interesar
Chismes del Lince 51: El osciloscopio del Lince