En la séptima entrega del proyecto BermejaPi, implementamos una misión científica de observación terrestre orientada al estudio del clima para la Misión Space Lab de la ESA. Mediante el uso del espacio de color HSV en OpenCV, el script procesa en tiempo real las imágenes capturadas desde la ISS para calcular la proporción de masa nubosa (albedo estimado) y correlacionarla con la telemetría del Sense HAT y la velocidad orbital.
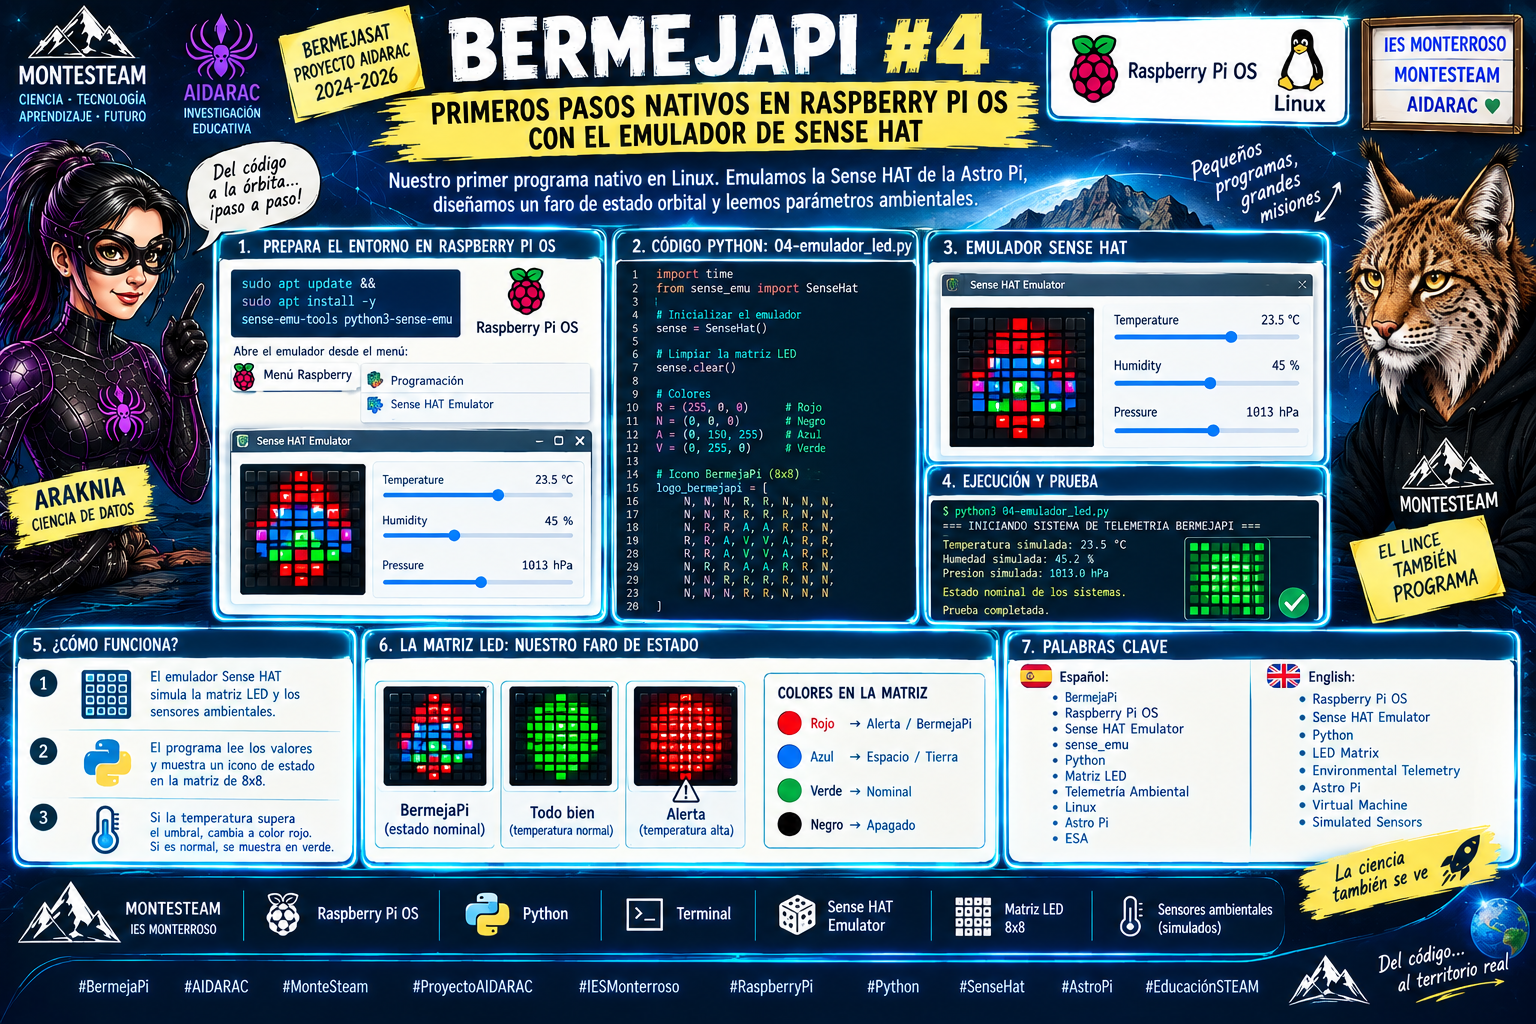
En esta cuarta entrega del proyecto BermejaPi, migramos el desarrollo al entorno Linux nativo dentro de Raspberry Pi OS. Al no contar con hardware físico en el aula, utilizamos la herramienta oficial sense-emu (Sense HAT Emulator) aprobada por la Agencia Espacial Europea (ESA). Mediante un programa básico en Python, los alumnos aprenden a controlar la matriz de 8×8 LEDs gráficos, diseñar patrones de color codificados y capturar datos de telemetría ambiental simulada (temperatura, humedad y presión) a través de controles interactivos en pantalla.
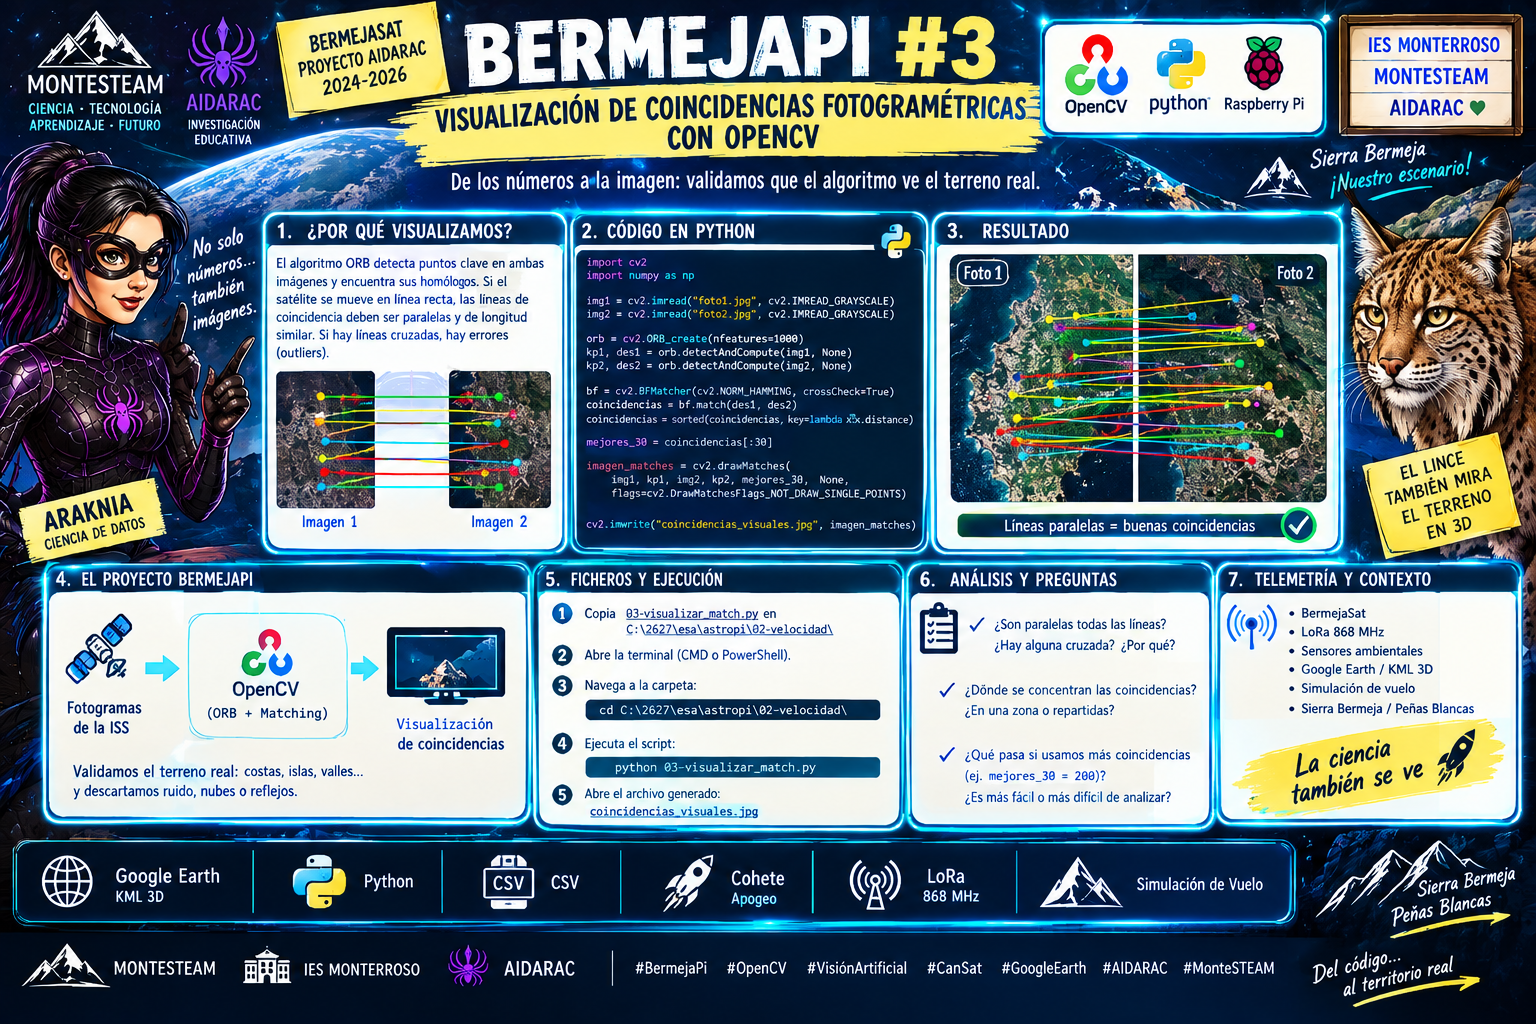
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.
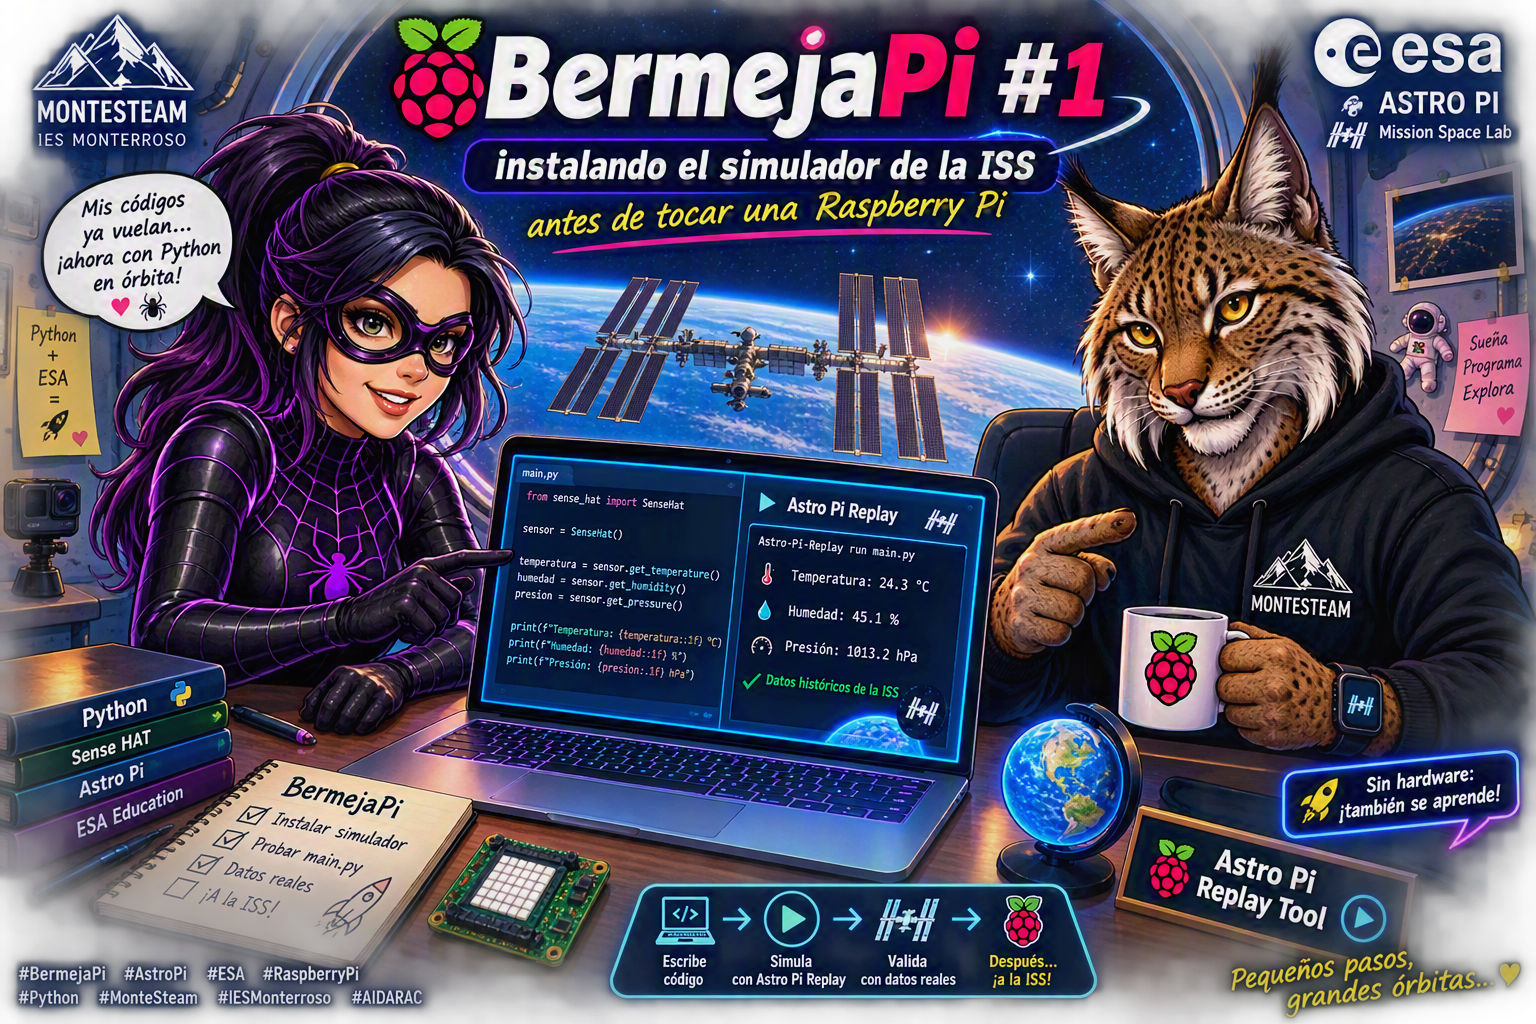
Arrancamos BermejaPi, la serie hermana de BermejaSat dedicada al European Astro Pi Challenge. En esta primera entrada instalamos el simulador oficial Astro Pi Replay Tool en local con Python 3.11 y probamos un primer programa mínimo con el Sense HAT, sin necesidad de tener la Raspberry Pi delante.
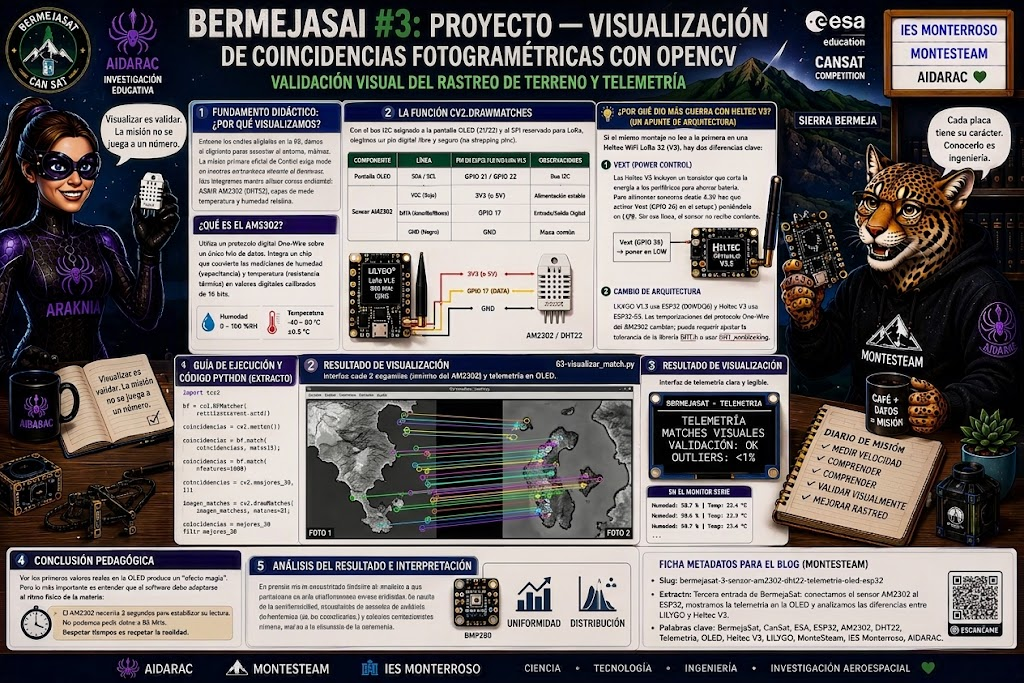
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.
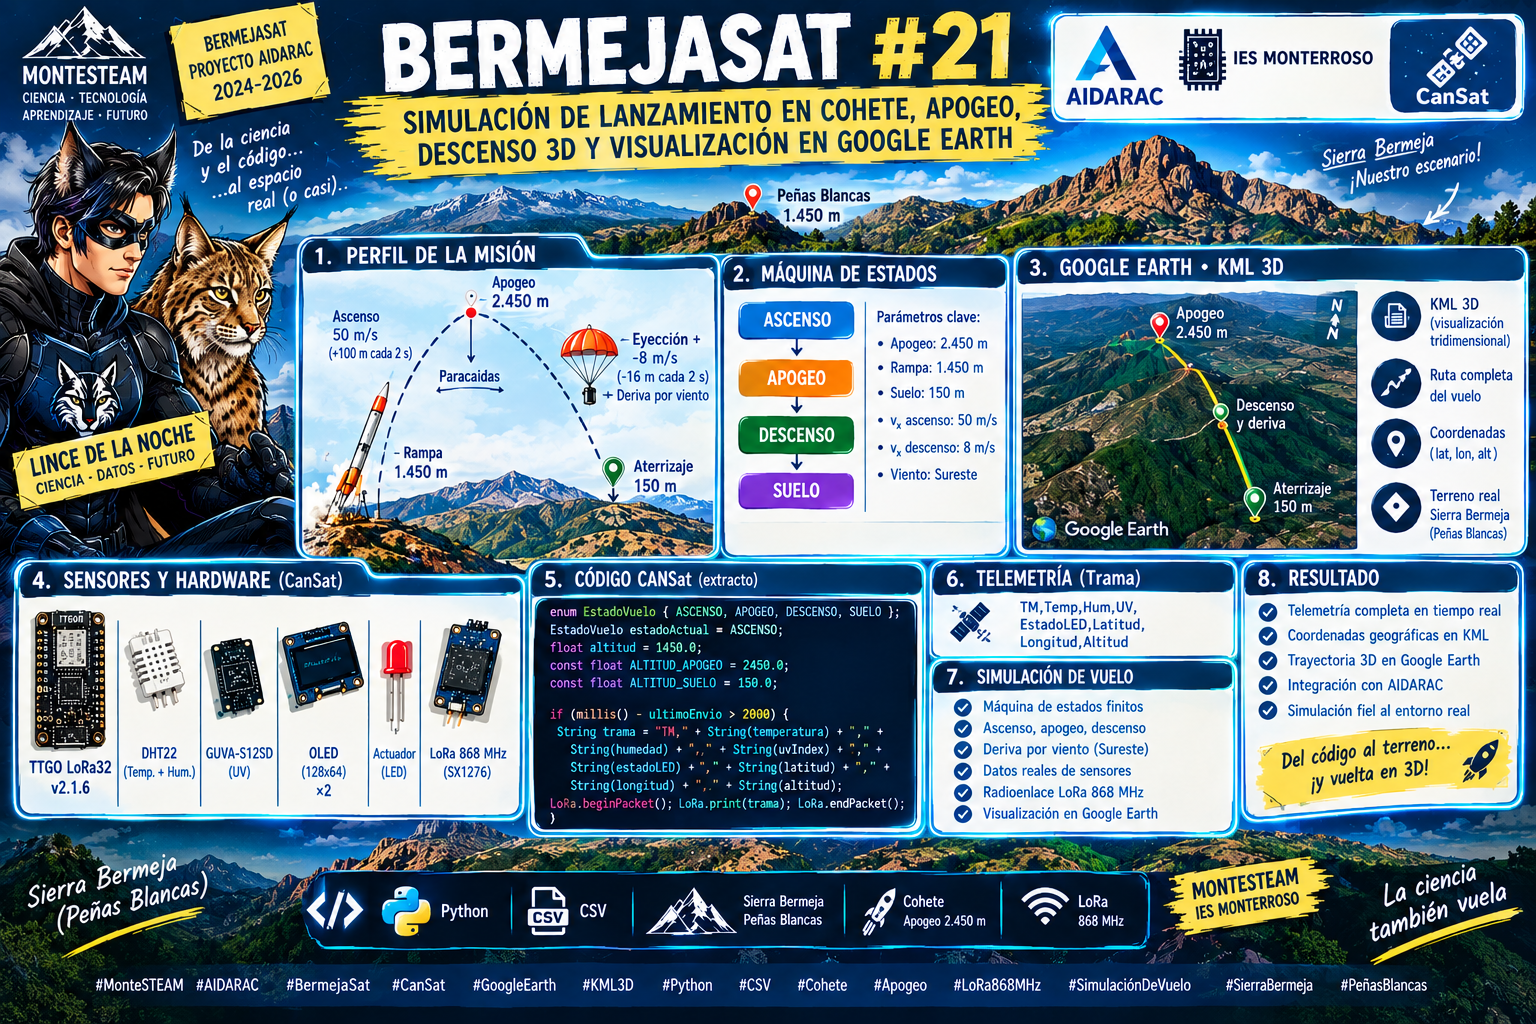
En la entrada #21 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos el ciclo de vuelo completo: lanzamiento en cohete desde Sierra Bermeja (1.450 m) hasta el apogeo (2.450 m), despliegue de paracaídas y caída con deriva por viento. Integración total con firmwares C++, script en Python para logging CSV/KML y renderizado tridimensional en Google Earth.
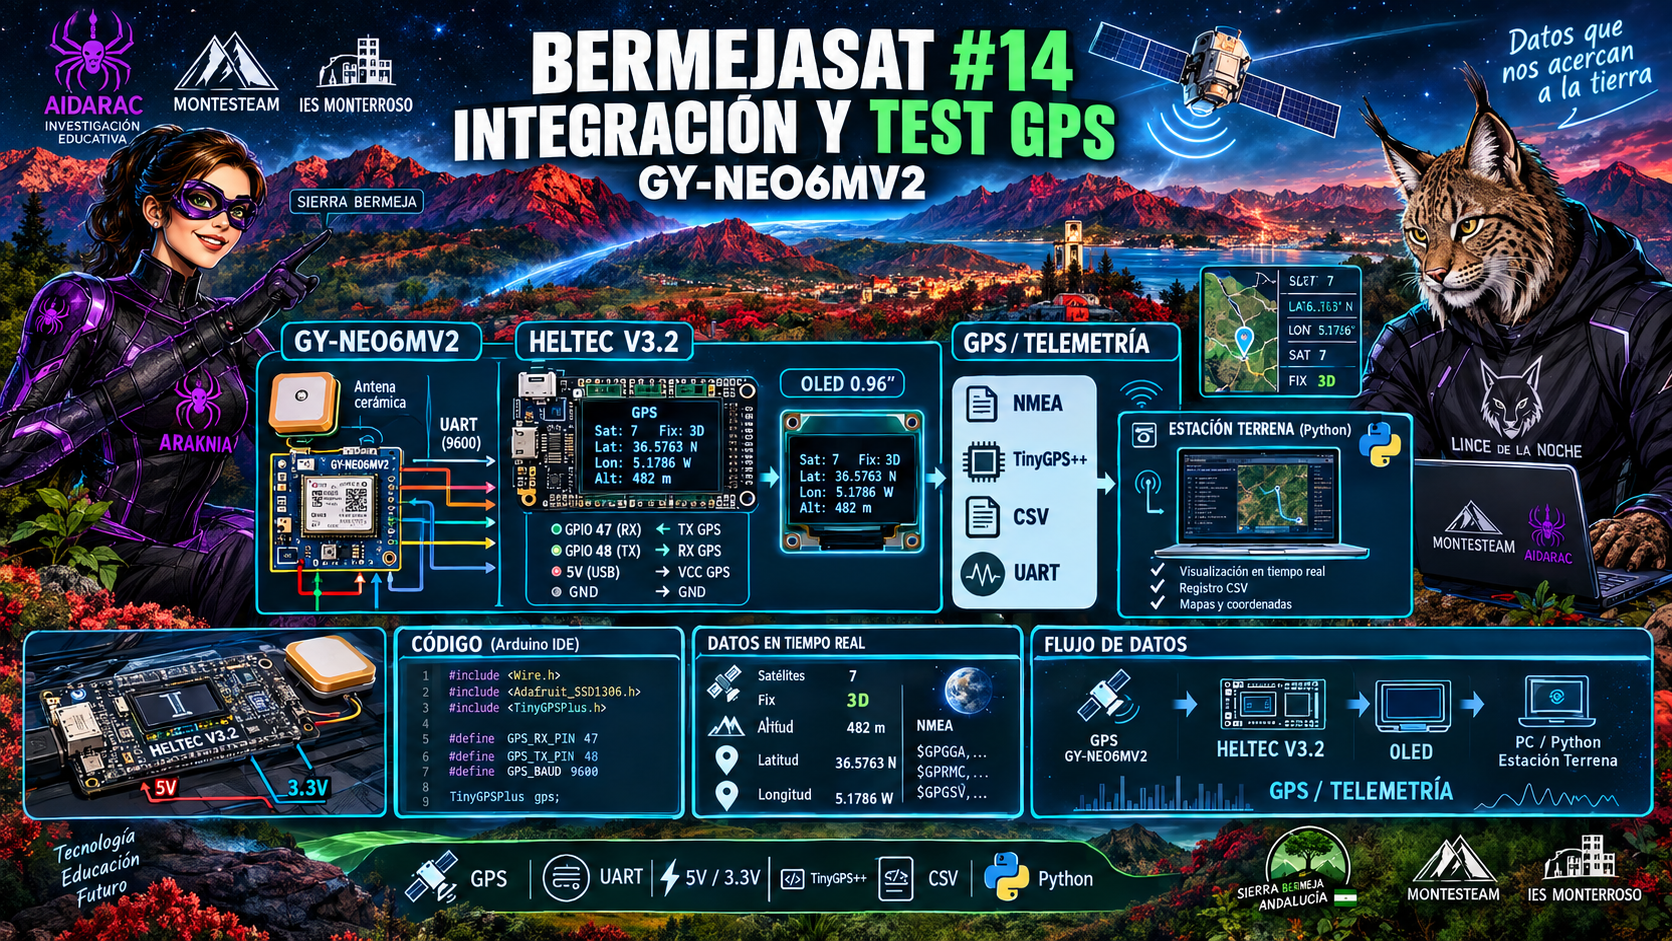
Decimocuarta entrega de BermejaSat: test dedicado del módulo GPS GY-NEO6MV2 en la Heltec V3.2. Solución de alimentación a 5V, decodificación con TinyGPS++, OLED en fuente uniforme y Estación Terrena en Python
Decimotercera entrega de BermejaSat: realización del ensayo telemétrico por cable (Tethered Test). Incluye la calibración del punto cero de altitud en la Heltec V3.2, renderizado OLED en tamaño uniforme, envío USB-Serie y la Estación Terrena en Python con gráficas y Caja Negra.
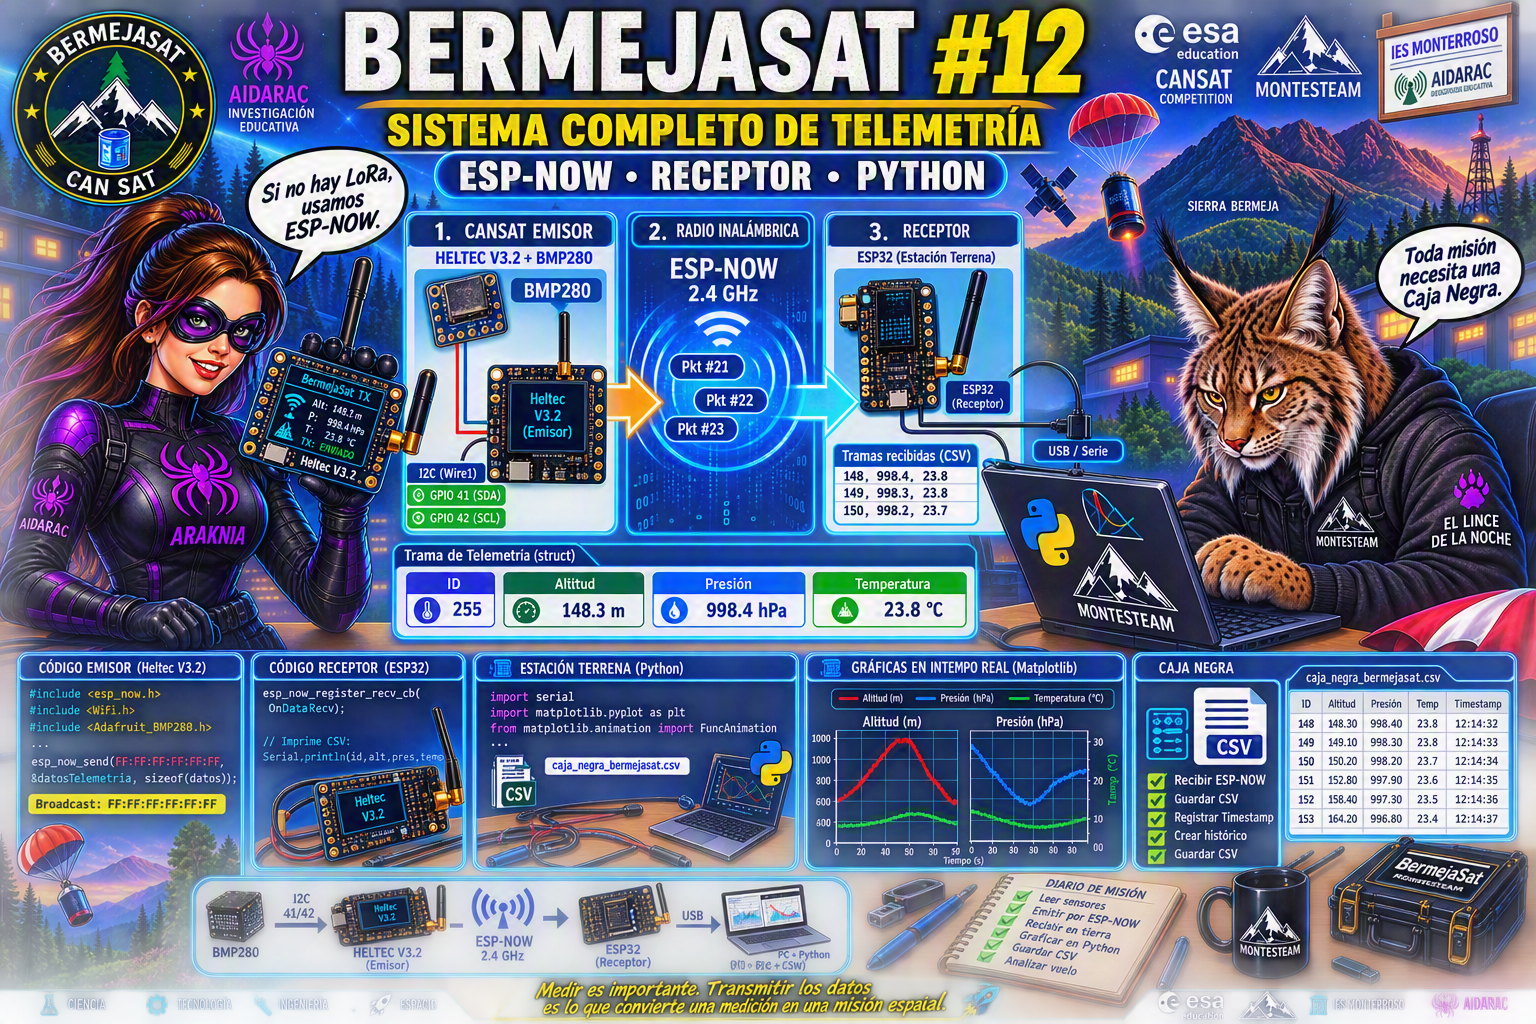
Duodécima entrega de BermejaSat: implementación integral del sistema de telemetría usando ESP-NOW a 2.4 GHz. Incluye emisor CanSat con BMP280 y pantalla OLED completa, receptor hardware y Estación Terrena en Python con gráficas y Caja Negra CSV.
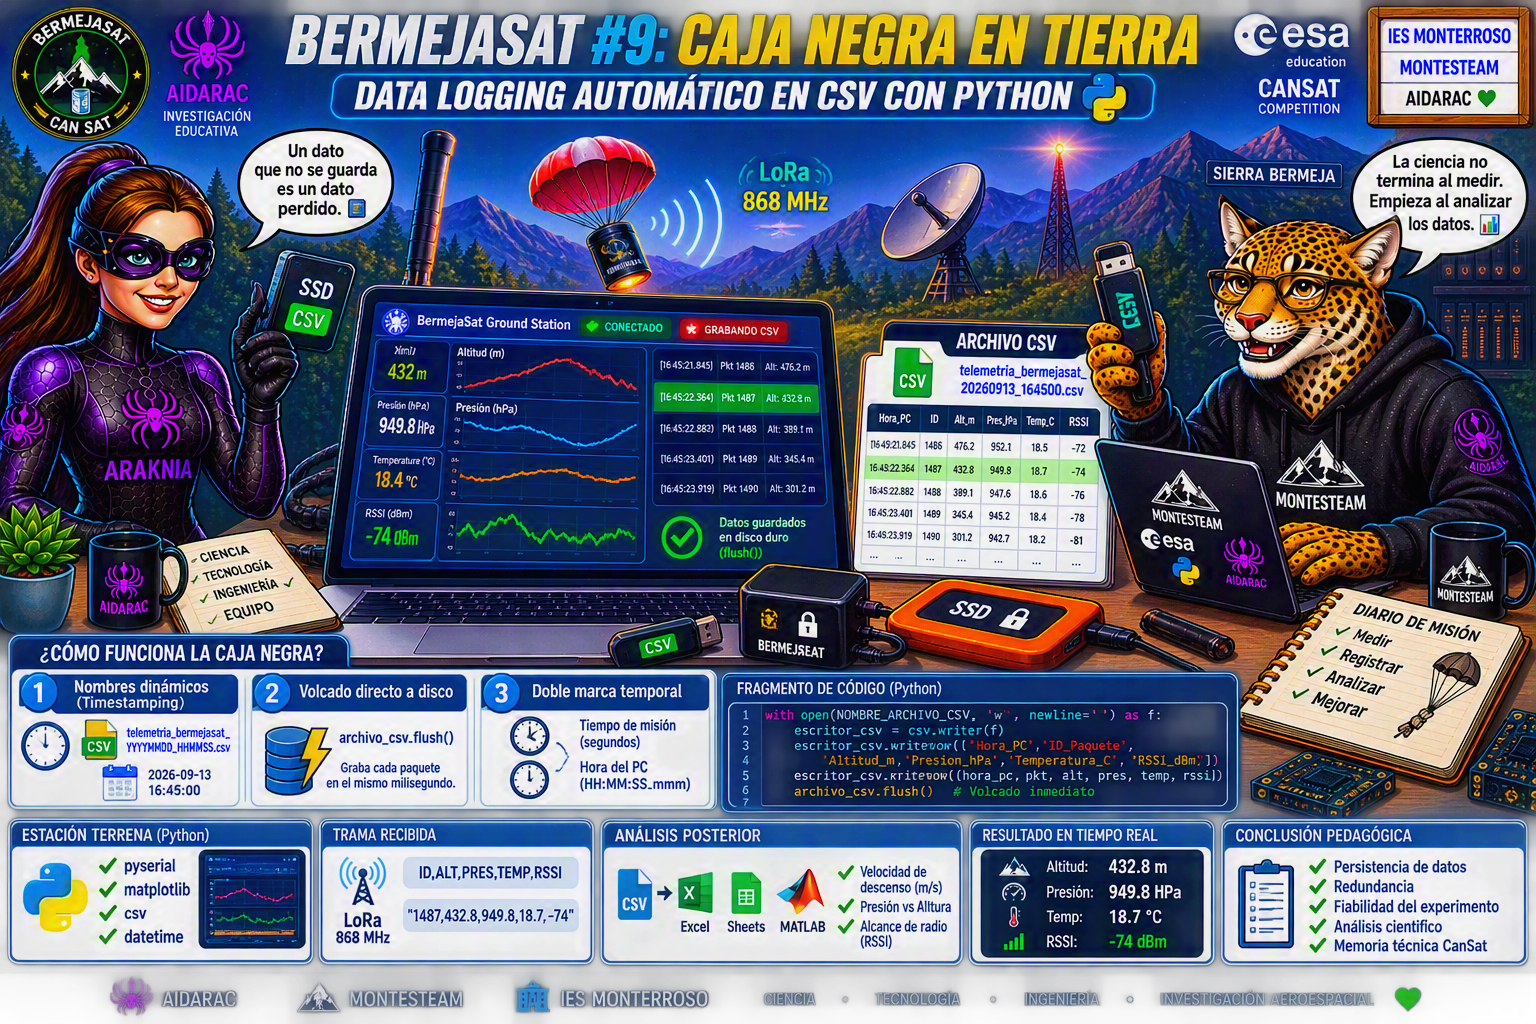
Novena entrega de BermejaSat: implementamos el registro automático de telemetría en archivos CSV en tiempo real mediante Python. Un sistema de “caja negra” en la Estación Terrena para garantizar la persistencia de los datos del CanSat.