Las Misiones del Lince #02 Dron de Patrulla Nocturna en Sierra Bermeja con simulador 2D y algoritmos de ruta
«El Lince de la Noche no tiene superpoderes. Tiene datos.»
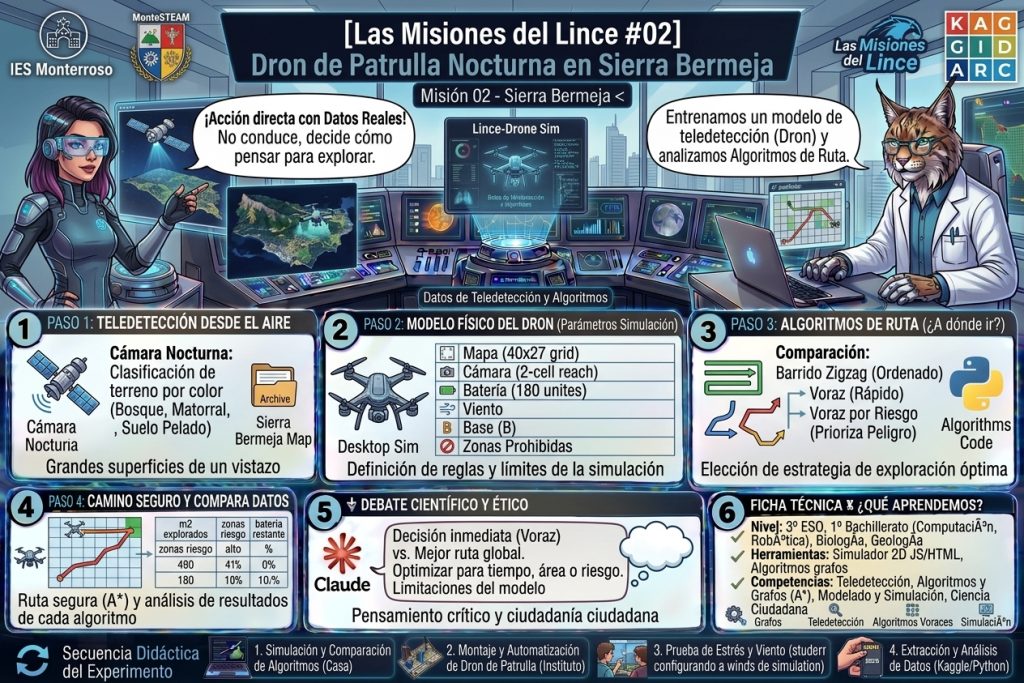
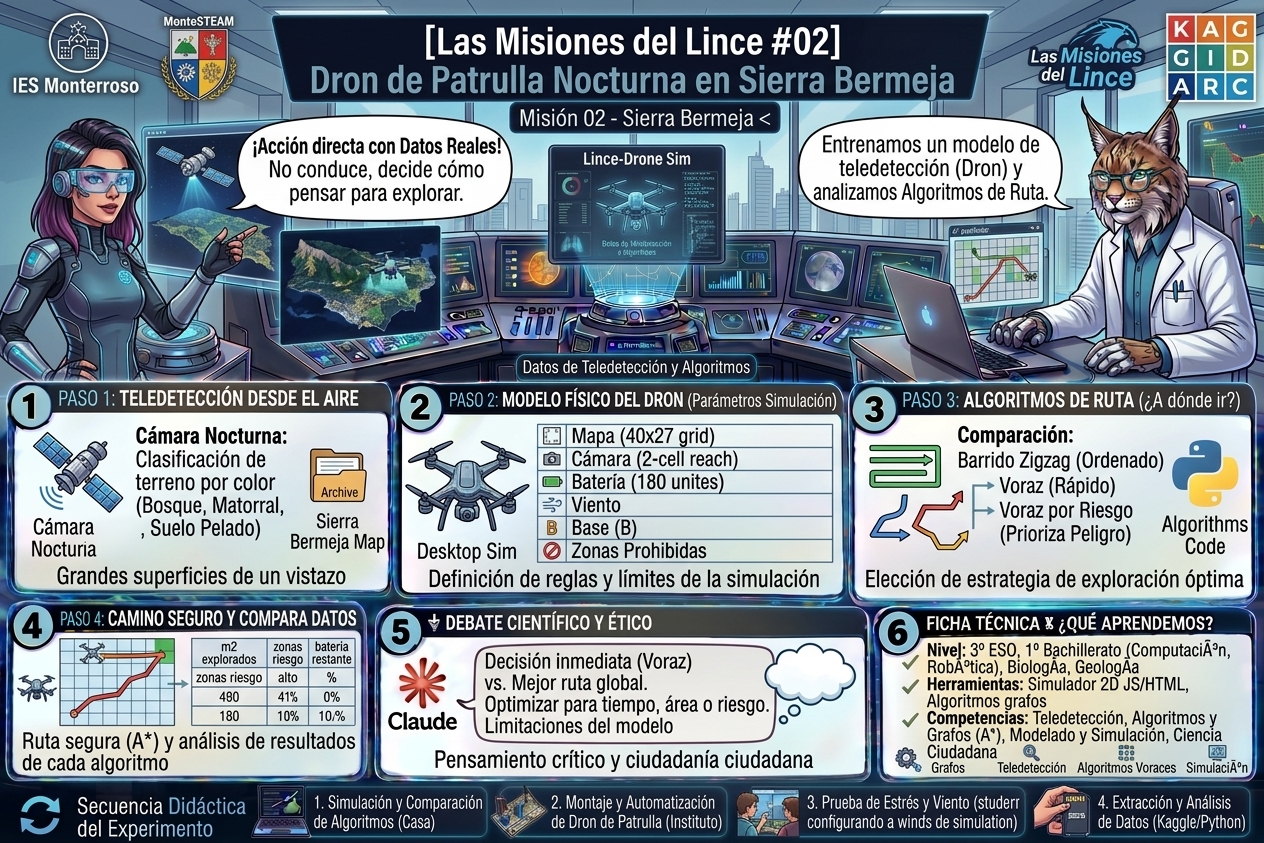
En la Misión 01 una red de sensores vigilaba la sierra desde el suelo. Ahora damos un paso más: un dron autónomo sobrevuela Sierra Bermeja de noche, barre el terreno con su cámara y devuelve un mapa de lo que ha visto: dónde hay más riesgo de incendio y cómo se va recuperando la zona quemada.
El alumnado se convierte en piloto-programador del Lince: no conduce el dron, decide cómo debe pensar para explorar la mayor superficie posible con una sola batería.
┌──────────────────────────────────────────────────────────────────────┐
│              LINCE-DRONE SIM · PATRULLA NOCTURNA                     │
│                                                                      │
│  ┌──────────┐  celdas vistas   ┌───────────────┐   ruta             │
│  │ Cámara   ├─────────────────>│ Algoritmo     ├──────────┐          │
│  │ nocturna │                  │ (¿a dónde ir?)│          ▼          │
│  └──────────┘                  └───────────────┘   ┌────────────┐    │
│        ▲                                            │ A* (camino │    │
│        │        mapa de riesgo y recuperación       │ seguro)    │    │
│        └─────────────── Sierra Bermeja <────────────┴────────────┘    │
└──────────────────────────────────────────────────────────────────────┘
🔭 La ciencia: mirar la sierra desde el aire
Un dron con cámara ve lo que desde el suelo es imposible: grandes superficies de un vistazo. Esa técnica se llama teledetección. Por el color y la textura de la imagen podemos distinguir:
| Tipo de terreno | Qué es | Riesgo de incendio |
|---|---|---|
| Bosque denso | Vegetación verde y cerrada | Medio |
| Matorral o recuperación | Vegetación baja y seca, o rebrote tras un incendio | Alto: mucho combustible fino |
| Suelo pelado | Terreno quemado o sin cubierta vegetal | Bajo (no hay qué quemar), pero sin recuperar |
| Zona urbana y mar | Zonas prohibidas de vuelo | No se explora |
Comparar imágenes de una misma zona a lo largo del tiempo permite ver cómo se recupera el monte después de un incendio. Y de noche, una cámara térmica detecta puntos calientes que a simple vista no se ven.
⚠️ La clasificación del simulador se ha hecho por color, a partir de una imagen de satélite. Es una aproximación para aprender, no un dato oficial.
🛠️ Diseño del dron y su modelo físico
En esta misión no hay circuito que montar: el “montaje” es el modelo del dron. Estos son sus parámetros:
| Parámetro | Valor en el simulador | Qué significa |
|---|---|---|
| Mapa | Cuadrícula de 40 × 27 celdas sobre Sierra Bermeja | Cada celda es un trozo de terreno |
| Cámara | Ve 2 celdas a su alrededor | Al pasar, descubre el terreno |
| Batería | 180 unidades | Cada celda recorrida gasta 1 (1,4 en diagonal) |
| Viento en contra | 0-100 % de consumo extra | Vuela peor y gasta más |
| Base (B) | Junto a la costa | De aquí sale y aquí debe volver |
| Zonas prohibidas | Mar y zonas urbanas | El dron las rodea |
Regla de seguridad: en cada paso el dron calcula si le queda batería para volver a la base. Cuando la reserva es justa, regresa solo, aunque le falte terreno por explorar.
🧠 Los algoritmos: ¿a dónde voy ahora?
El dron siempre usa A* para llegar a su destino esquivando las zonas prohibidas por el camino más corto. Lo que cambia es cómo elige el siguiente destino:
| Algoritmo | Idea | Punto fuerte | Punto débil |
|---|---|---|---|
| Barrido en zigzag | Recorre la sierra por franjas, como una segadora | Ordenado, sin huecos ni repeticiones | No prioriza nada |
| Voraz | Va siempre a la celda sin explorar más cercana | Gasta poco al principio | Se deja huecos y acaba lejos de la base |
| Voraz por riesgo | Puntúa cada celda: mucho riesgo y poca distancia | Encuentra antes las zonas de riesgo alto | Puede descuidar zonas tranquilas |
Un algoritmo voraz toma en cada paso la mejor decisión inmediata, sin mirar el conjunto. Es rápido y sencillo, pero no siempre da la mejor ruta global.
Modo Bachillerato: escribe tu propio algoritmo
El simulador incluye un modo “Mi propio código”. Debes escribir la función elegir(e), que devuelve [x, y], la celda a la que irá el dron. Recibe estos datos:
e.x, e.y            // posición actual del dron
e.bateria           // batería que le queda
e.ancho, e.alto     // tamaño del mapa
e.visto(x, y)       // ¿ya se ha explorado esta celda?
e.tipo(x, y)        // 1 bosque, 2 matorral, 3 suelo pelado
e.riesgo(x, y)      // 1 bajo, 2 medio, 3 alto
e.pasable(x, y)     // ¿se puede volar sobre ella?
El código de ejemplo elige la celda sin explorar más cercana. ¿Puedes mejorarlo?
🗺️ Simulador: Lince-Drone Sim
Elige un algoritmo, ajusta el viento y pulsa Ejecutar. La sierra empieza a oscuras y se ilumina donde el dron pasa. Cambia la capa del mapa para ver el tipo de terreno o el riesgo de incendio. La tabla de comparación guarda el último resultado de cada algoritmo.
📊 Ciencia de datos: compara y decide
Ejecuta cada algoritmo con el mismo viento y anota los resultados. Después contesta:
- ¿Qué algoritmo explora más terreno? ¿Y cuál descubre más zonas de riesgo alto? ¿Es el mismo?
- Sube el viento al 100 %. ¿Cambia el orden de los algoritmos? ¿Por qué?
- Con el viento a 0, ¿el zigzag sigue siendo el mejor? ¿Qué pasa con la batería?
- ¿Qué es más útil para prevenir incendios: explorar mucho o encontrar rápido el riesgo alto? Justifica tu respuesta con datos.
Reto de ciencia ciudadana: encuentra el algoritmo que descubra más zonas de riesgo alto con la batería por defecto. Escribe tu versión, prueba con tres valores de viento y comparte tus resultados con la clase.
🔄 Secuencia didáctica
- 💻 Explora: ejecutar los tres algoritmos y observar cómo se mueve el dron.
- 🔍 Analiza: comparar resultados con distintos vientos y rellenar la tabla.
- 🧩 Diseña (3º ESO): describir en papel un algoritmo propio con pasos y condiciones, sin código.
- ⌨️ Programa (1º Bachillerato): implementar
elegir(e)y superar el mejor resultado de la clase. - 🧭 Conecta con la Misión 01: comparar el mapa de riesgo del dron con el de la red de sensores.
🎓 Vinculación curricular
- Materias: Computación y Robótica (3º ESO) y Computación, Datos y Pensamiento Computacional (1º Bachillerato), con conexión a Matemáticas y a Biología y Geología.
- Saberes básicos: algoritmos y su eficiencia, grafos y búsqueda del camino más corto (A*), estrategias voraces, tratamiento e interpretación de datos, modelos y simulación, y teledetección aplicada al medio natural.
🏁 Conclusión: del dron al dato
Hemos comprobado que la misma batería da resultados muy distintos según cómo piense el dron. Un algoritmo ordenado no siempre es el que antes encuentra el peligro, y un algoritmo listo puede fallar cuando cambia el viento. Optimizar es elegir qué objetivo importa y medirlo con datos.
Los límites: el mapa es una clasificación por color de una imagen y el dron se mueve en una cuadrícula sencilla. Sirve para aprender, no para planificar un vuelo real.
Siguiente paso: usar el riesgo calculado por la red de la Misión 01 sobre este mismo mapa, y comparar con datos reales de la sierra.
Las Misiones del Lince · Ciencia Ciudadana MonteSTEAM · Proyecto AIDARAC
Etiquetas: Las Misiones del Lince, Sierra Bermeja, Dron, Algoritmos, A*, Teledetección, Ciencia Ciudadana, Proyecto AIDARAC, ies monterroso, montesteam