En esta sexta entrega del proyecto BermejaPi, ejecutamos una prueba de ensayo general (Dry Run) para validar el cumplimiento de la normativa oficial de la ESA en el concurso Astro Pi Mission Space Lab. Implementamos un sistema de lectura ambiental con Sense HAT, procesamiento ORB con OpenCV, parada automática antes de los 10 minutos y un algoritmo dinámico de purga de imágenes para garantizar un límite máximo de 42 archivos y 250 MB en disco, dejando el software listo para posteriores fases de experimentación.
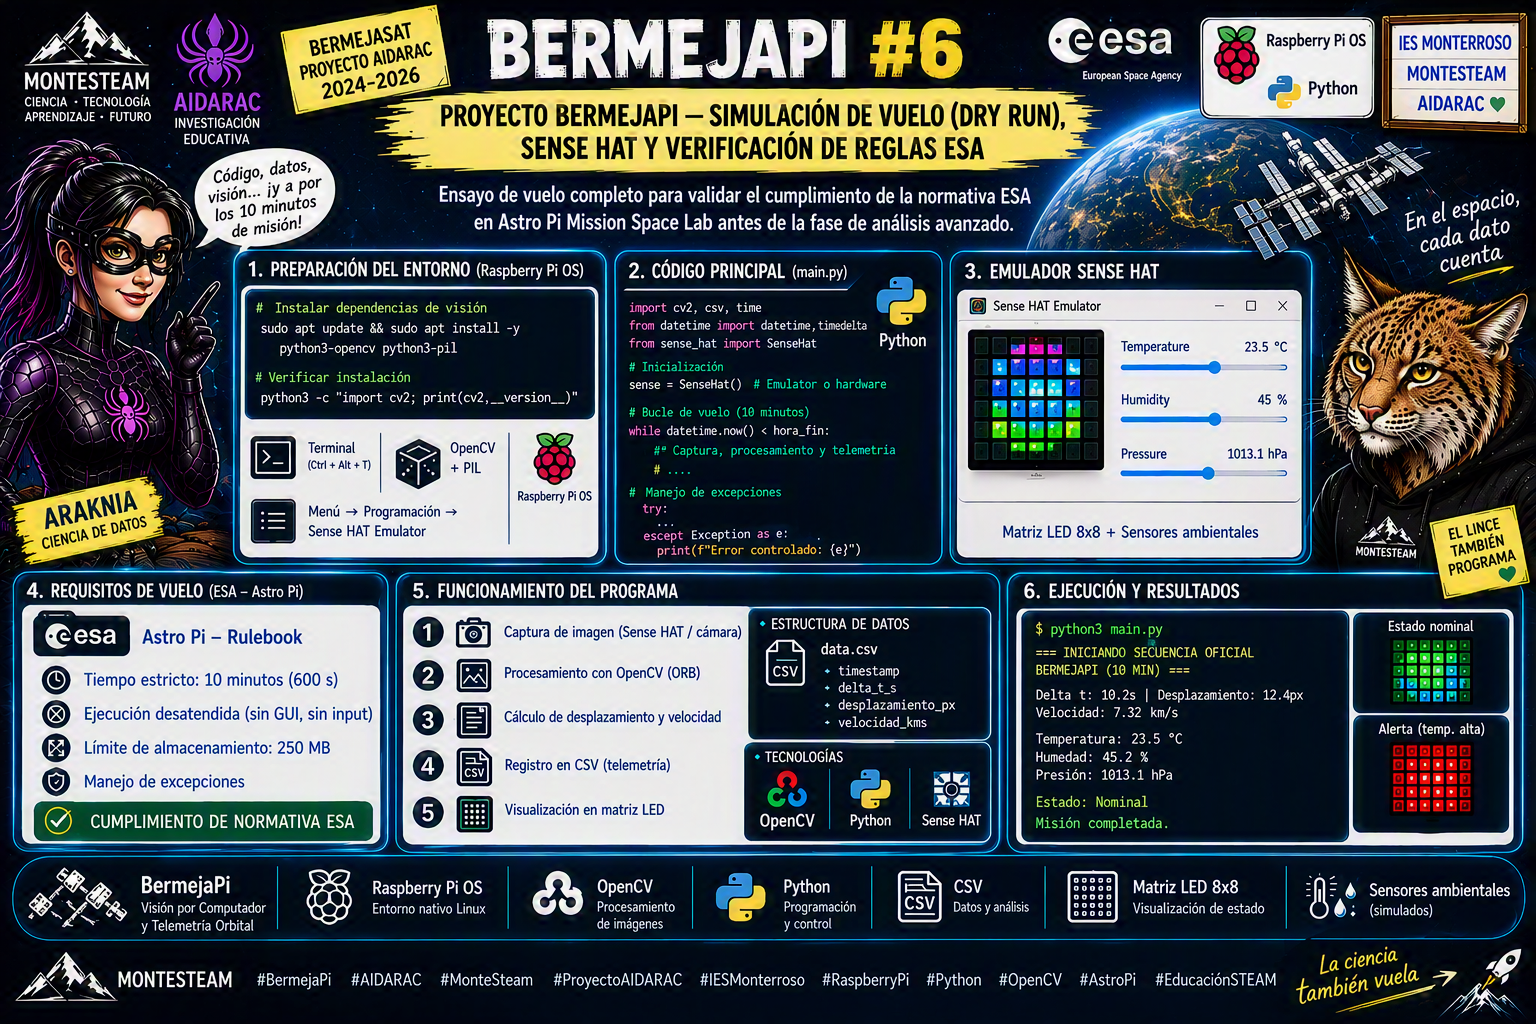
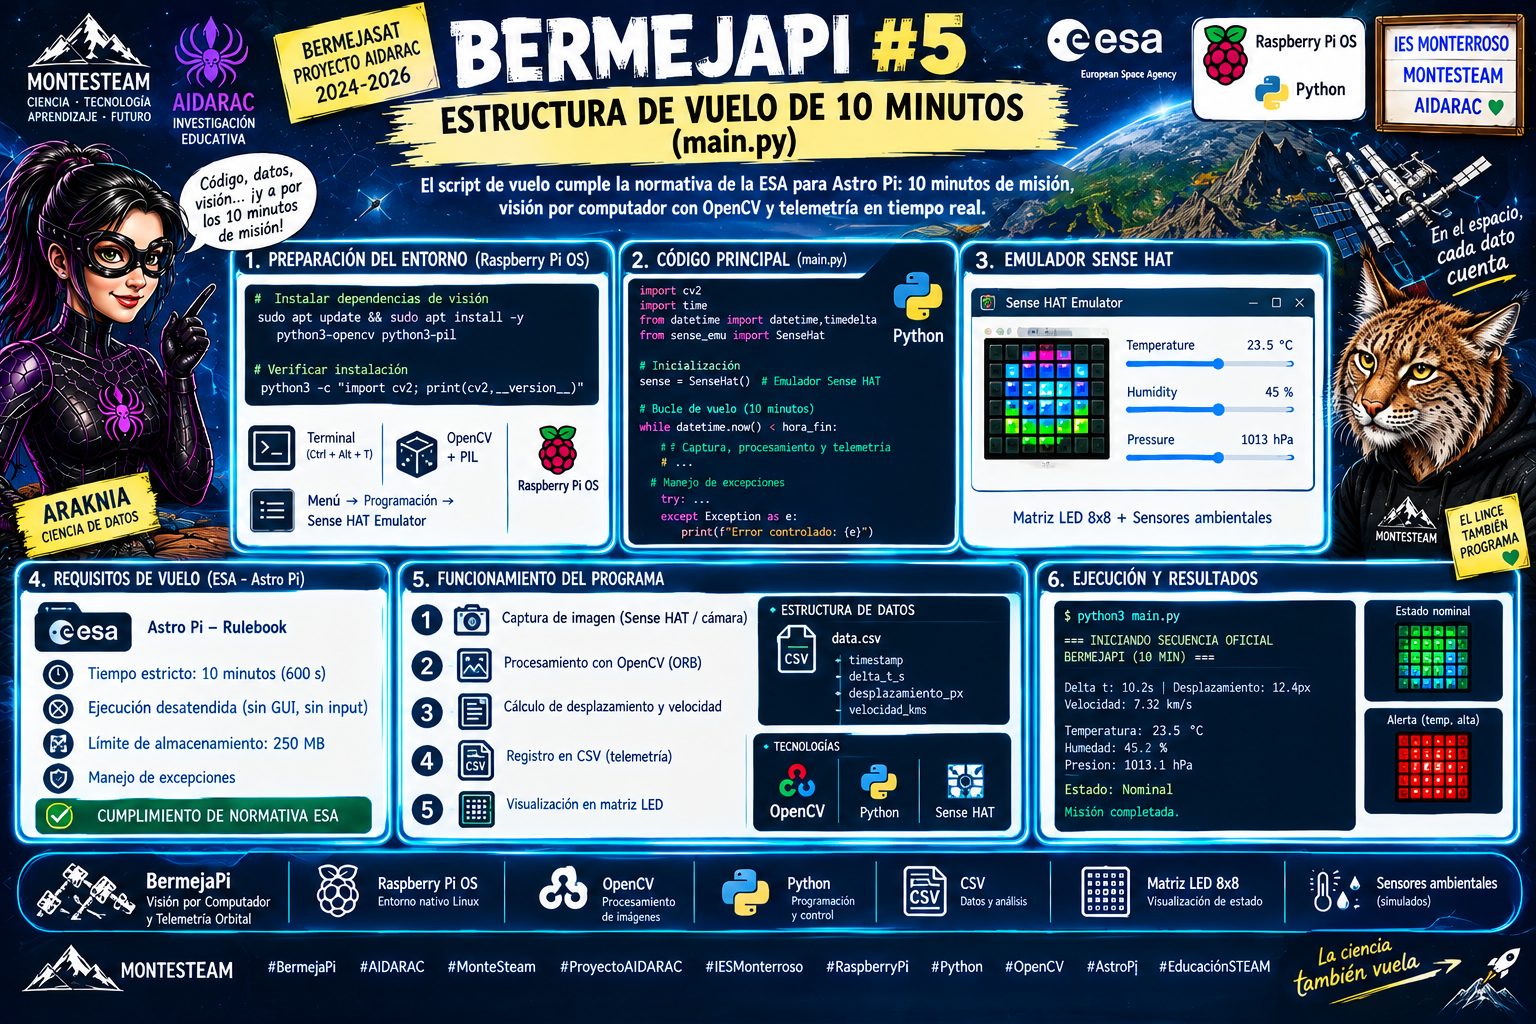
En esta quinta entrega del proyecto BermejaPi, implementamos la estructura definitiva del script de vuelo main.py de acuerdo con la normativa técnica de la ESA para la Misión Space Lab de Astro Pi. El desarrollo incluye un control de tiempo estricto de 10 minutos, procesamiento de visión por computador mediante algoritmos ORB con OpenCV, mitigación de almacenamiento sobrescribiendo fotogramas anteriores y generación de telemetría orbital en tiempo real exportada a un archivo CSV.
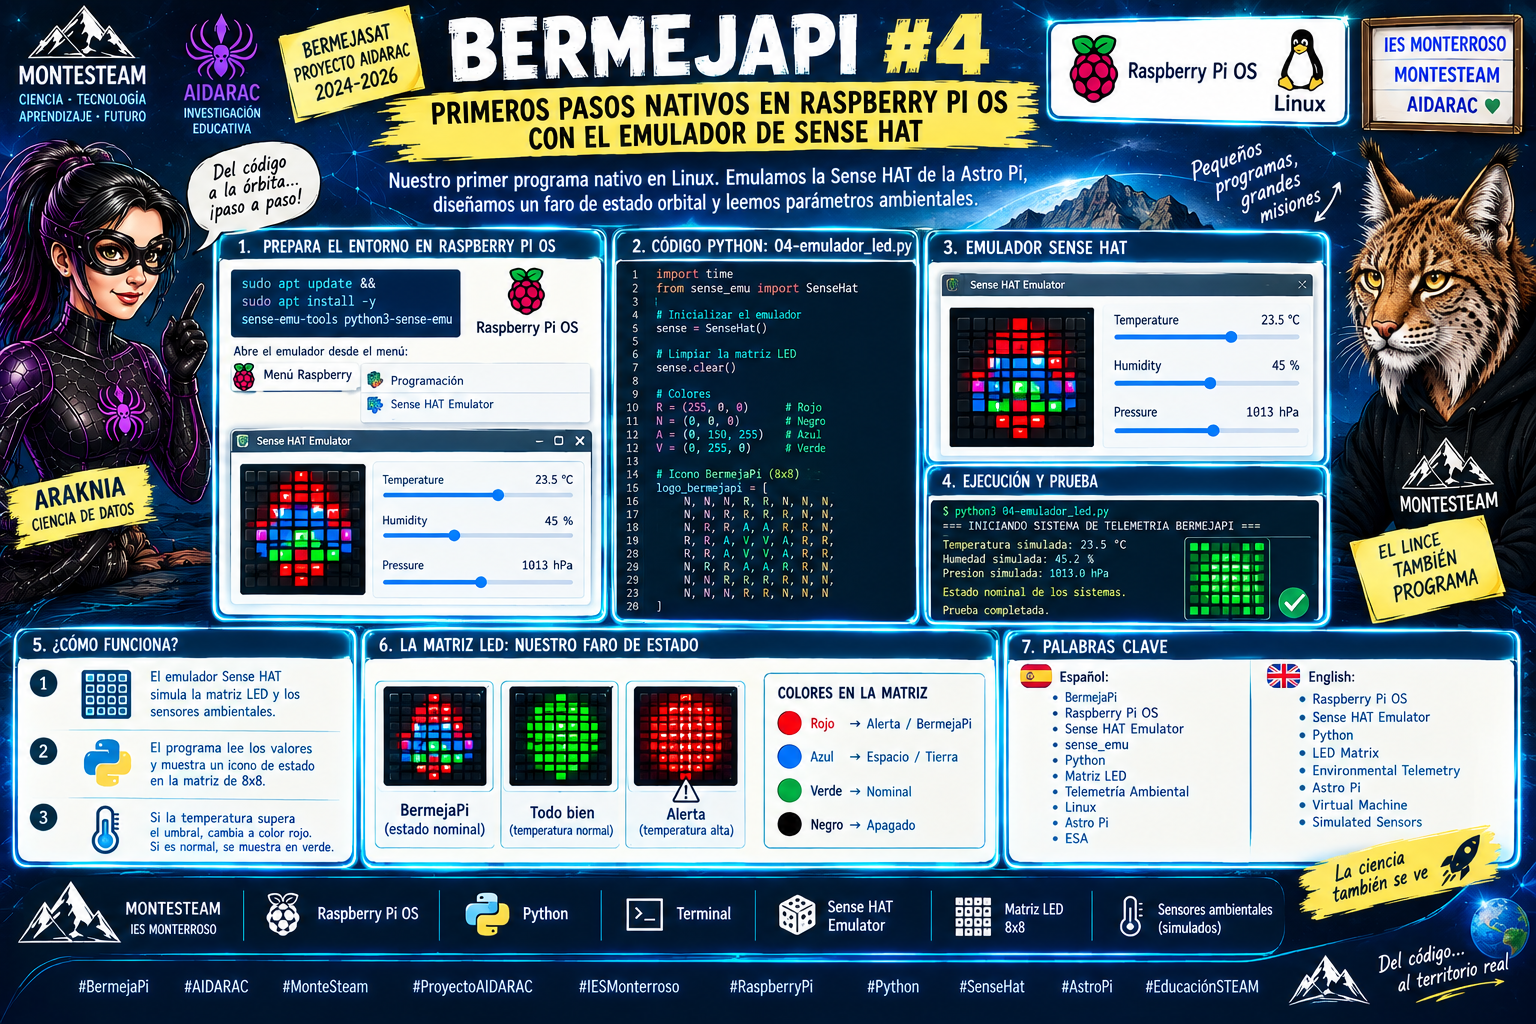
En esta cuarta entrega del proyecto BermejaPi, migramos el desarrollo al entorno Linux nativo dentro de Raspberry Pi OS. Al no contar con hardware físico en el aula, utilizamos la herramienta oficial sense-emu (Sense HAT Emulator) aprobada por la Agencia Espacial Europea (ESA). Mediante un programa básico en Python, los alumnos aprenden a controlar la matriz de 8×8 LEDs gráficos, diseñar patrones de color codificados y capturar datos de telemetría ambiental simulada (temperatura, humedad y presión) a través de controles interactivos en pantalla.
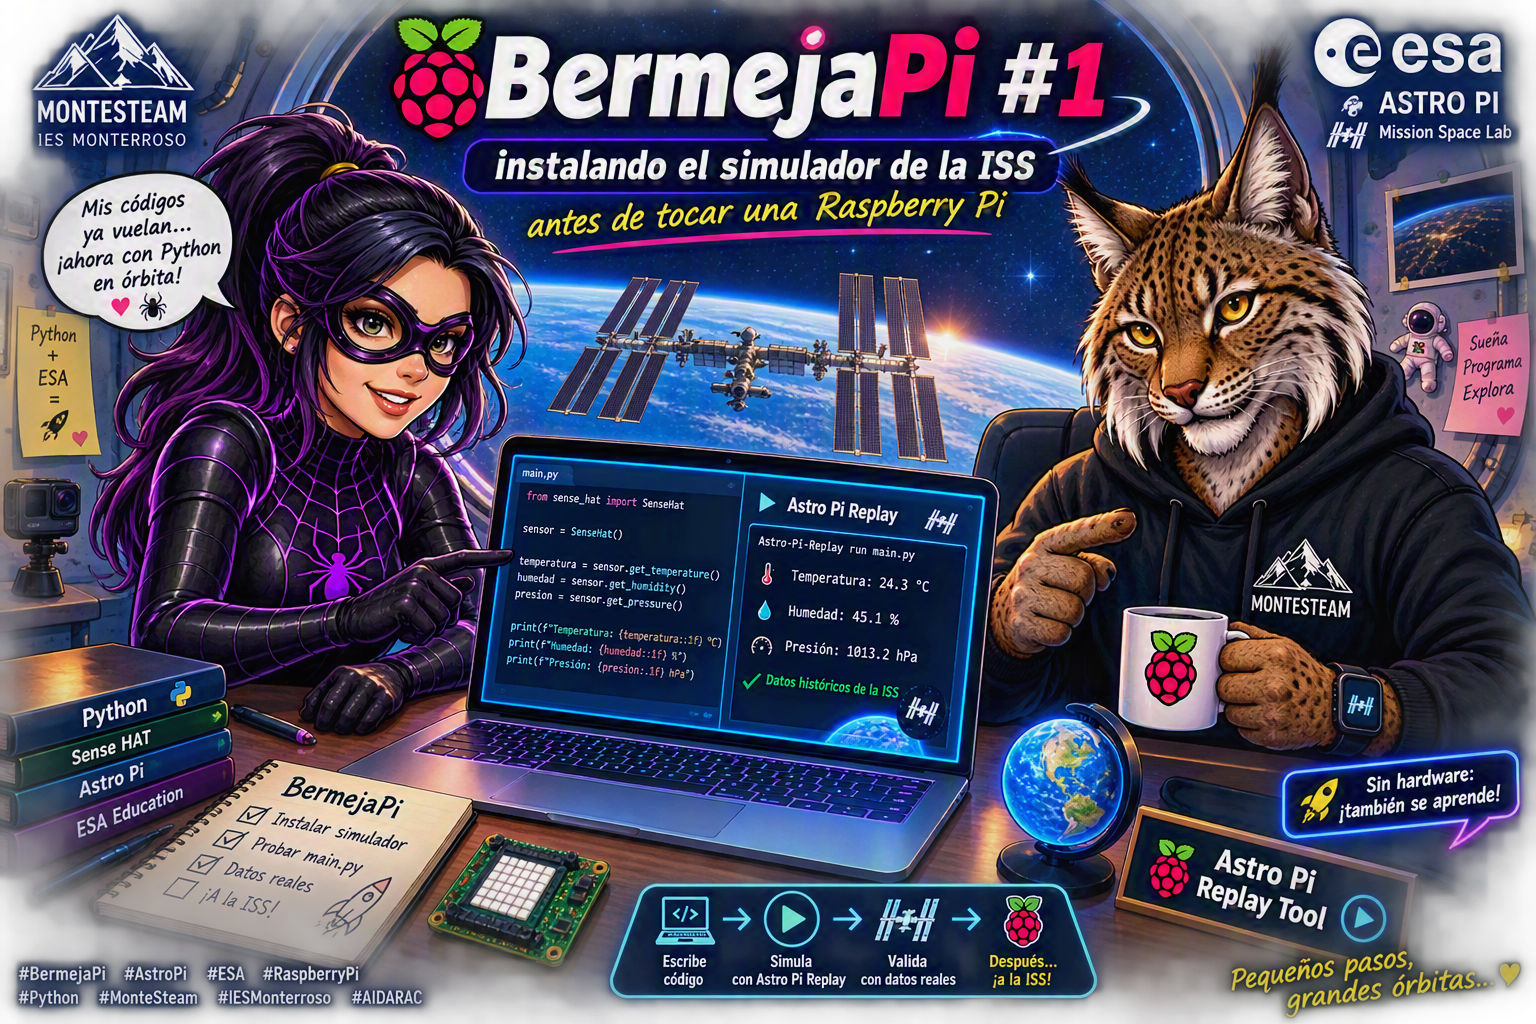
Arrancamos BermejaPi, la serie hermana de BermejaSat dedicada al European Astro Pi Challenge. En esta primera entrada instalamos el simulador oficial Astro Pi Replay Tool en local con Python 3.11 y probamos un primer programa mínimo con el Sense HAT, sin necesidad de tener la Raspberry Pi delante.
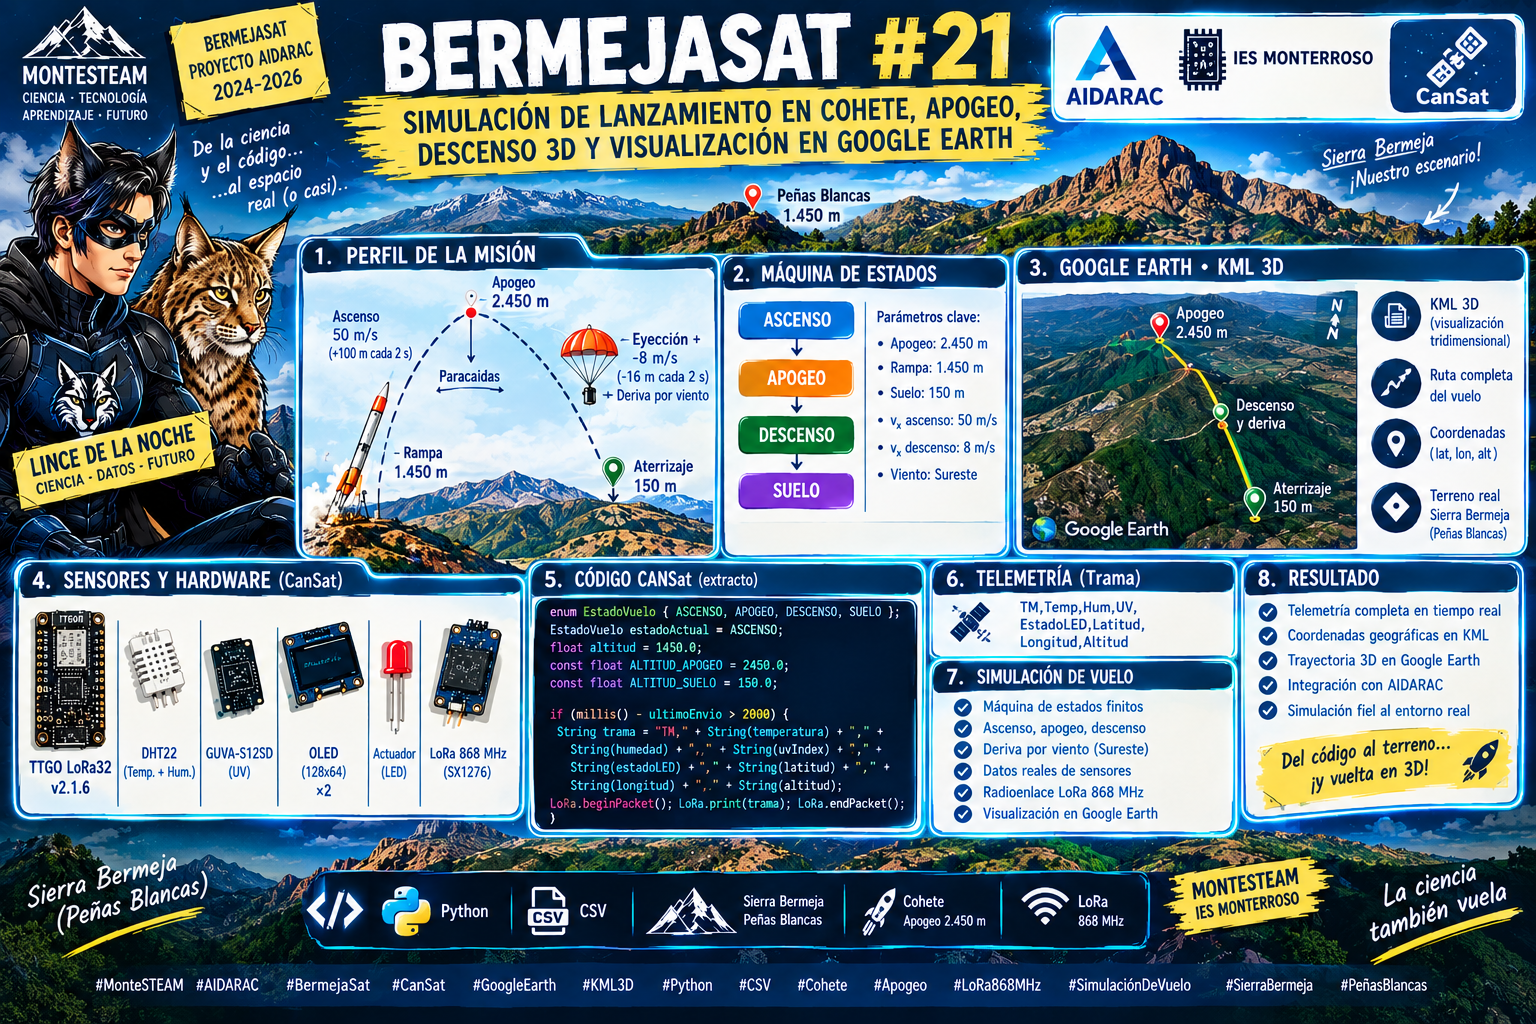
En la entrada #21 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos el ciclo de vuelo completo: lanzamiento en cohete desde Sierra Bermeja (1.450 m) hasta el apogeo (2.450 m), despliegue de paracaídas y caída con deriva por viento. Integración total con firmwares C++, script en Python para logging CSV/KML y renderizado tridimensional en Google Earth.
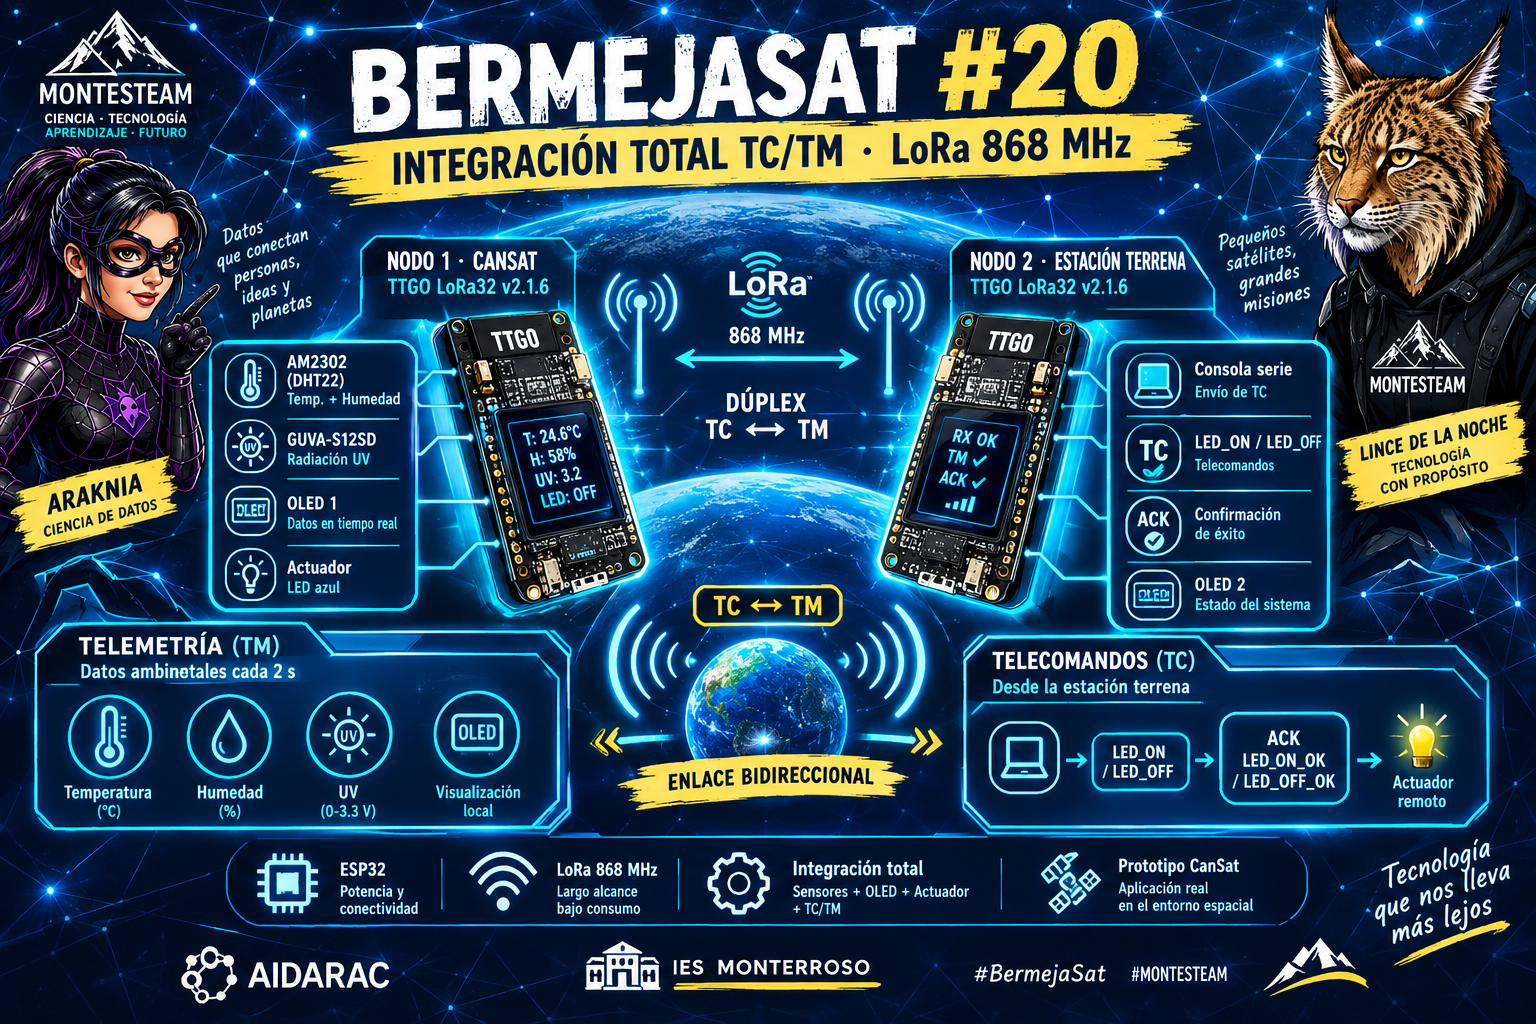
En la entrada #20 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos la integración total: telemetría unificada de radiación UV (GUVA-S12SD) y AM2302, pantallas OLED duales y control bi-direccional LoRa (868 MHz) con actuador remoto y confirmación ACK.
Integración del sensor de radiación ultravioleta GUVA-S12SD en la TTGO LoRa32 para la misión secundaria de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC), estableciendo la lectura analógica basal del índice UV.
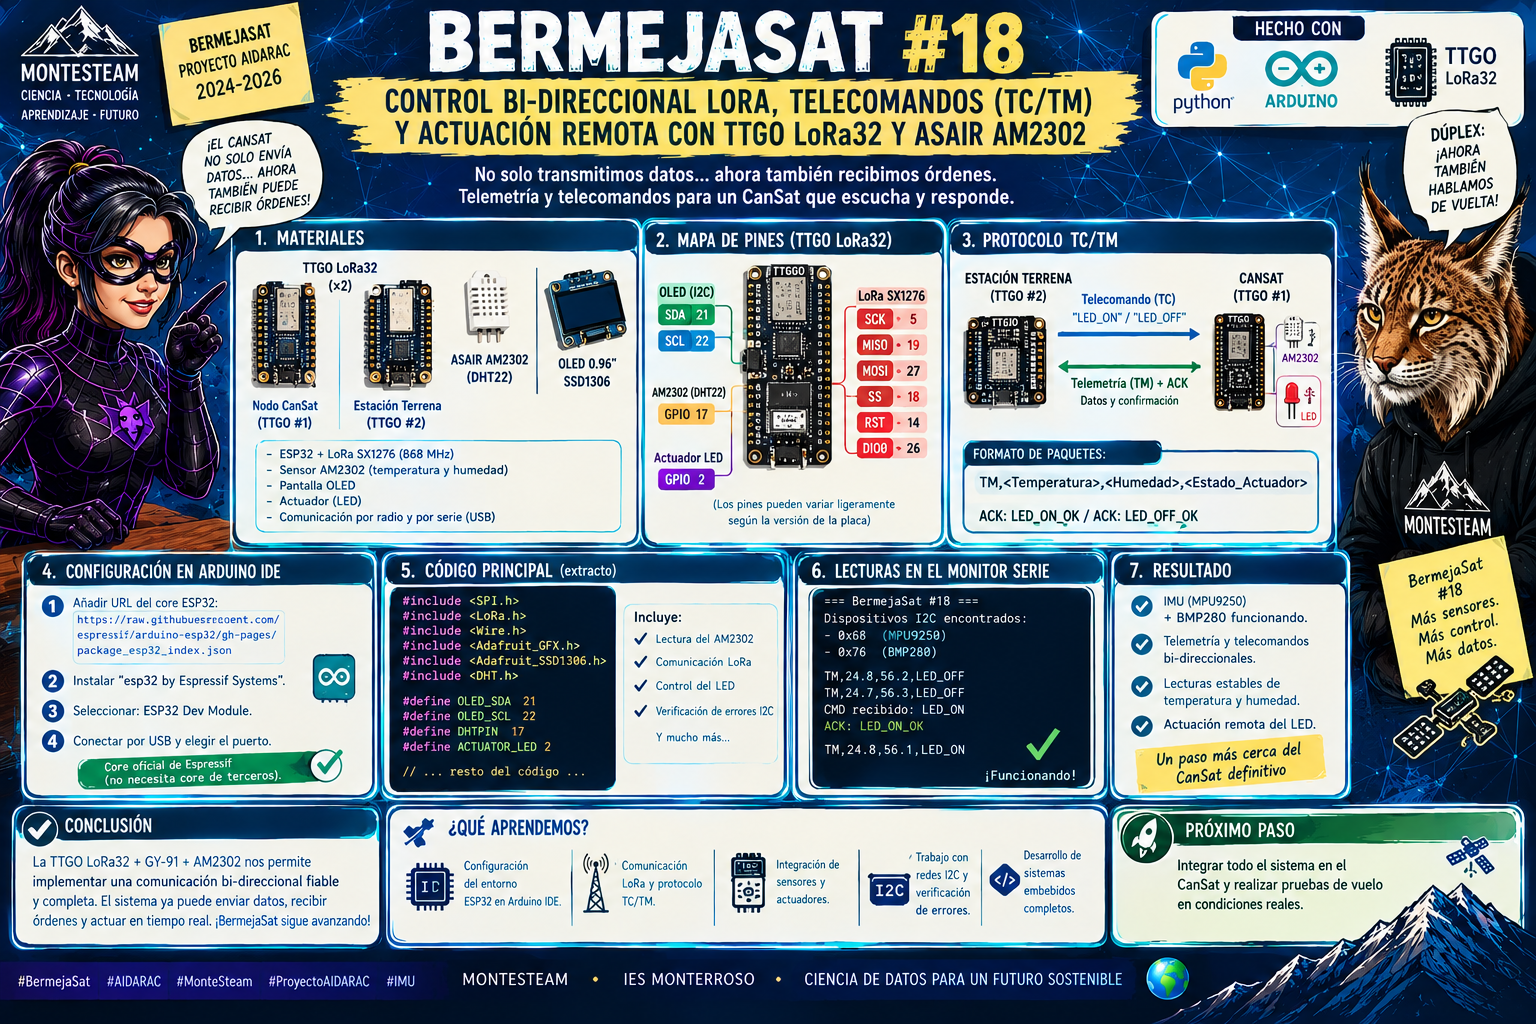
En la entrada #18 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) implementamos comunicación bi-direccional LoRa (868 MHz) con telecomandos (TC/TM), confirmación ACK y activación remota mediante placas TTGO LoRa32 y sensor AM2302.
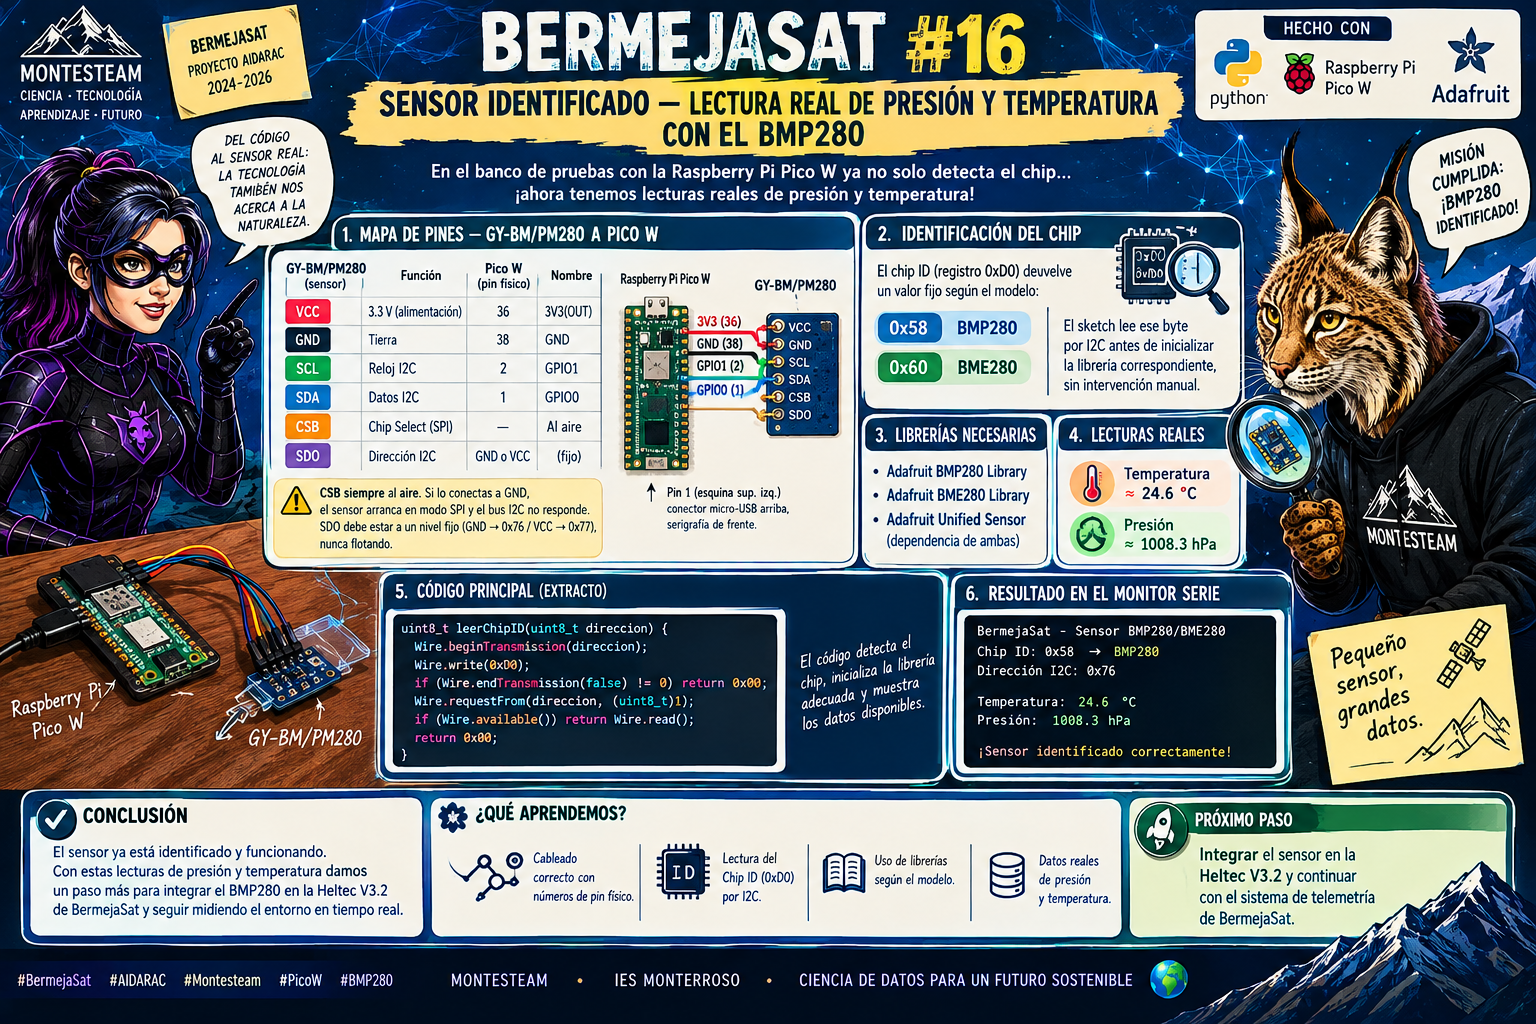
Decimosexta entrega de BermejaSat: identificación automática por Chip ID del sensor BMP280 en el banco de pruebas con Raspberry Pi Pico W, mapa de pines completo y primeras lecturas reales de presión, temperatura y altitud estimada.
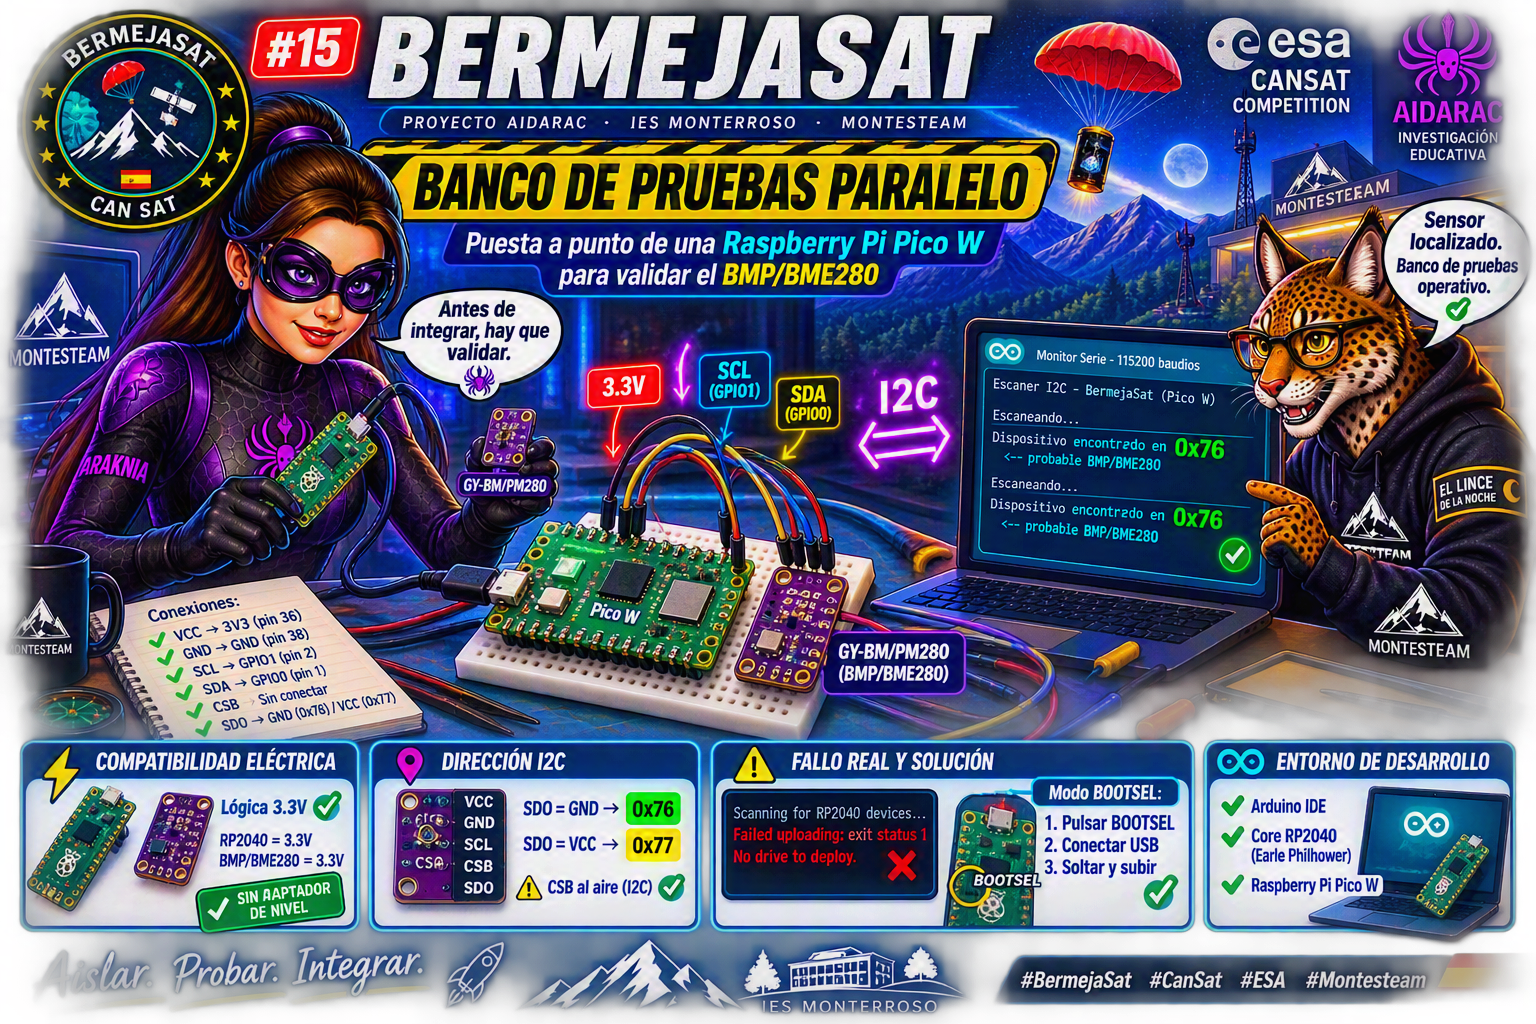
Decimoquinta entrega de BermejaSat: puesta a punto de una Raspberry Pi Pico W como banco de pruebas paralelo para validar el sensor barométrico BMP/BME280 antes de integrarlo en la Heltec V3.2 definitiva. Incluye configuración de Arduino IDE para RP2040, diagnóstico de un fallo real de subida y escáner I2C.