Chisme 202: barrera automática micro:bit que se abre sola
La noche en Sierra Bermeja estaba tranquila hasta que el Lince de la Noche, Víctor Vílchez, se plantó delante de la verja de su cueva con los brazos abiertos.
—Atenta, Gata. Esta noche vas a ver el poder del Lince. barrera automática micro:bit
—Tú no tienes poderes —dijo la Gata Montesa, sin levantar la vista de su libreta.
—Eso lo dices tú. Mira.
El Lince dio un paso hacia delante. Al pasar de los veinte centímetros, el brazo de la barrera se levantó solo, con un zumbido suave, y volvió a bajar cuando se apartó.
—¡Sin tocarla! ¡Sin una palabra mágica!
—Ya. —La Gata señaló el cartón pegado a la verja—. Detrás hay un sensor y un servo. Lo has montado tú.
—Eso es un secreto profesional.
—Es un secreto muy práctico. Piensa en alguien que lleva dos bolsas de la compra, o va en silla de ruedas. Para esa persona, una puerta que se abre sola no es un truco: es un derecho.
El Lince se quedó callado un momento.
—Entonces el truco es lo de menos.
—Ahora sí empiezas a ser un ingeniero.
Introducción: barrera automática micro:bit
En este chisme 202 vas a construir una barrera automática con micro:bit: un sensor de ultrasonidos detecta lo que se acerca y un servo levanta el brazo. Cuando el objeto se aparta, la barrera vuelve a cerrarse.
Está pensado para 3º de ESO. Practica primero en el simulador del chisme 202, que tiene modo demostración. Si no conoces el sensor, empieza por el chisme 200, el sensor ultrasonidos con micro:bit. Si es tu primera vez con la placa de ampliación, mira el chisme 146, el LED con micro:bit.
Por qué este chisme
Una puerta que se abre sin tocarla ayuda a mucha gente: a quien lleva las manos ocupadas, a quien usa muletas o silla de ruedas y a quien tiene poca fuerza en los brazos. Eso tiene que ver con el ODS 3 (salud y bienestar) y con el ODS 10 (reducir las desigualdades).
Nuestra barrera automática con micro:bit es un prototipo de clase, no un sistema de acceso de verdad. Pero la idea es la misma que la de las puertas de un supermercado o de un garaje.
Cómo funciona
El programa repite siempre lo mismo. Primero mide la distancia con el sensor de ultrasonidos. Después decide:
- Si hay algo a menos de 20 cm: el servo se coloca a 90° (barrera abierta), la micro:bit muestra ✔ y espera 2 segundos.
- Si no hay nada cerca: el servo vuelve a 0° (barrera cerrada) y la micro:bit muestra ✖.
Un servomotor no gira sin parar: se coloca en el ángulo exacto que le pides. Por eso sirve para el brazo de una barrera.
Qué necesitamos
- Una micro:bit V2 y la placa de ampliación Keyestudio.
- El sensor de ultrasonidos HC-SR04 del kit 37 en 1 y 4 cables sueltos hembra-hembra.
- El micro servo del kit, con su cable de 3 hilos.
- Un cable USB y alimentación para la placa (el portapilas del kit o la misma que usaste en el chisme 200).
- Un trozo de cartón o una pajita para el brazo.
Conexión
Esta barrera automática con micro:bit usa dos módulos. El sensor va a las filas 1 y 2 y el servo, a la fila 8.
| Módulo | Pin | Placa Keyestudio |
|---|---|---|
| HC-SR04 | VCC | V de la fila 1 |
| HC-SR04 | Trig | S de la fila 1 (P1) |
| HC-SR04 | Echo | S de la fila 2 (P2) |
| HC-SR04 | GND | G de la fila 1 |
| Servo | cable marrón o negro | G de la fila 8 |
| Servo | cable rojo | V de la fila 8 |
| Servo | cable naranja o amarillo | S de la fila 8 (P8) |
No uses P0: es el altavoz de la micro:bit V2. El pin del bloque (P1, P2, P8) y la fila del cable tienen que coincidir.
Muy importante: dos conexiones de corriente distintas.
- Para grabar el programa: cable USB en la micro:bit.
- Para que funcione: quita ese cable y conecta la corriente a la placa Keyestudio.
Si el sensor da siempre 0 o el servo tiembla, casi seguro que la corriente sigue en la micro:bit.
El código
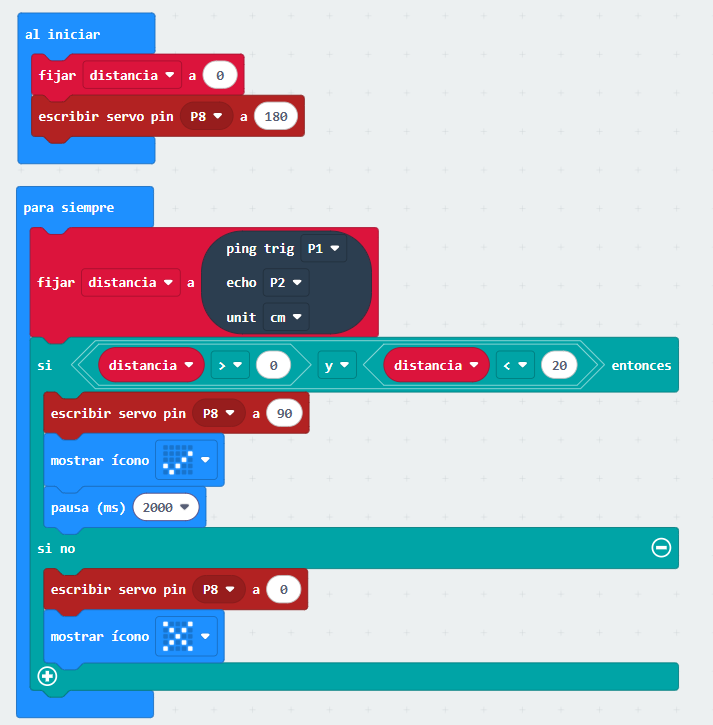
En MakeCode entra en Extensiones, busca sonar y añádela. Después pega esto en la pestaña JavaScript y vuelve a Bloques:
let distancia = 0

pins.servoWritePin(AnalogPin.P8, 0)            // empieza cerrada (0°)

basic.forever(function () {
    distancia = sonar.ping(DigitalPin.P1, DigitalPin.P2, PingUnit.Centimeters)

    if (distancia > 0 && distancia < 20) {
        pins.servoWritePin(AnalogPin.P8, 90)   // algo cerca: abre (90°)
        basic.showIcon(IconNames.Yes)
        basic.pause(2000)                      // se queda abierta 2 segundos
    } else {
        pins.servoWritePin(AnalogPin.P8, 0)    // nada cerca: cierra (0°)
        basic.showIcon(IconNames.No)
    }

    serial.writeValue("cm", distancia)
    basic.pause(300)
})
En bloques:
- al iniciar → servo escribir pin P8 a 0
- para siempre
- fijar distancia a → ping trig P1 echo P2 unit cm
- si distancia > 0 y distancia < 20 entonces
- servo escribir pin P8 a 90 · mostrar icono ✔ · pausa (ms) 2000
- si no → servo escribir pin P8 a 0 · mostrar icono ✖
- escribir valor “cm” = distancia (serie)
- pausa (ms) 300
La condición distancia > 0 es necesaria porque el sensor da 0 cuando no lee nada. Sin ella, la barrera se abriría con la calle vacía.
Cómo montar la barrera
- Graba el programa y cambia la corriente a la placa. El servo se pone en 0°.
- Con el servo ya en 0°, pon el brazo en horizontal: es la barrera cerrada.
- Acerca la mano o un cochecito a menos de 20 cm. El brazo sube a 90°.
- Si sube al revés, cambia entre sí el 0 y el 90.
Qué deberías ver
- Sin nada delante: ✖ en la pantalla y barrera cerrada.
- Con algo a menos de 20 cm: ✔ y barrera abierta 2 segundos.
- Al apartarse, la barrera vuelve a cerrarse.
Si algo falla
- Sale siempre 0: la corriente está en la micro:bit y no en la placa.
- No se graba: para grabar, el USB tiene que estar en la micro:bit.
- El servo no se mueve: comprueba que el cable naranja esté en la S de la fila 8.
- Tiembla o se reinicia: poca corriente. Prueba con el portapilas del kit.
- Se abre sola o sin parar: el sensor lee algo cercano, como la mesa. Gíralo o cambia los 20 cm.
- Va a tirones: sube la pausa final de 300 a 500.
- Otro problema: mira qué sale por el puerto serie.
Qué estamos midiendo realmente
El sensor mide el tiempo que tarda el eco en volver. Ese tiempo es el dato; los centímetros son la medida, que sale de una cuenta.
La barrera toma una decisión con esa medida: abrir o cerrar. Por eso importa dónde pones el límite. Con 20 cm se abre cuando alguien está casi encima; con 50 cm se abriría antes, pero también con quien solo pasa por el lado.
Y el 0 es un caso especial: no quiere decir «pegado», sino «no he oído nada». Medir no significa medir bien.
El poder del Lince de la Noche
El programa es el mismo; el teatro está en el montaje. Esconde el sensor detrás de cartón y haz que el servo tire de un hilo o una varilla que no se vea. Así parece que el Lince mueve las cosas sin tocarlas, como un truco de Batman.
Después el alumnado descubre el engaño: un sensor y un servo. Aprender cómo se hace un truco es una forma estupenda de aprender tecnología.
Para el aula
- ¿Qué variable manda sobre el servo? ¿Y qué ángulo corresponde a abierta y a cerrada?
- Predice: con un objeto a 35 cm, ¿qué hace la barrera? Compruébalo.
- ¿Qué pasa si cambias los 2 segundos por 5? ¿Y por medio segundo?
- Apunta el sensor a una sudadera. ¿Abre igual? ¿Por qué?
- ¿Qué ventaja tiene una puerta que se abre sin tocarla para alguien con las manos ocupadas o con movilidad reducida?
Retos con enfoque ODS
- Nivel 1: cambia los 20 cm y los 2 segundos por otros valores.
- Nivel 2: añade un contador de cuántas veces se ha abierto.
- Nivel 3: haz que el ángulo dependa de la distancia: más cerca, más abierta.
- Para pensar: ¿dónde pondrías la barrera automática en tu instituto para que ayude a quien más lo necesita?
Versión monitor
Si eres alumno o alumna de 1º de Bachillerato y se lo vas a enseñar a los pequeños:
- Monta el brazo con cartón y deja que prueben con un cochecito.
- Pregúntales: «¿a qué distancia creéis que se abre?». Luego que lo comprueben con una regla.
- Enséñales el truco del cartón y dejad que lo descubran ellos.
Apoyos DUA incluidos
- Pasos numerados y cortos, y tabla de cableado.
- El cambio de corriente va en un bloque aparte y repetido en «Si algo falla».
- Programa en bloques y en JavaScript, para elegir.
- Avisos con iconos, sin sonido, y retos de distinto nivel.
- Texto alternativo en las imágenes.
Qué hemos aprendido
Con un sensor y un servo has construido una barrera automática con micro:bit: mide, decide y actúa. La misma idea abre las puertas de los supermercados y puede hacer un edificio más accesible.
El Lince cruzó la verja sin tocarla. La Gata apuntó en su libreta: «Funciona. El poder era un sensor, y es mejor que el que presumía tener».
Para seguir investigando
- Simulador del chisme 202
- Chisme 200: sensor ultrasonidos con micro:bit
- Servomotor en la Wikipedia
- ODS 10: reducción de las desigualdades (Naciones Unidas)
- MakeCode para micro:bit
Prototipo educativo, no un sistema de acceso certificado.
Etiqueta:accesibilidad, AIDARAC, hc-sr04, ies monterroso, keyestudio, makecode, micro:bit, montesteam, ODS, Servo, ultrasonidos

También te puede interesar
Chisme 200 del Lince: sensor ultrasonidos micro:bit, el medidor de distancia
Chisme 199 del Lince: ciencia ciudadana Sierra Bermeja, del aula a la sierra