Chisme 82 del Lince: un robot que sigue la línea
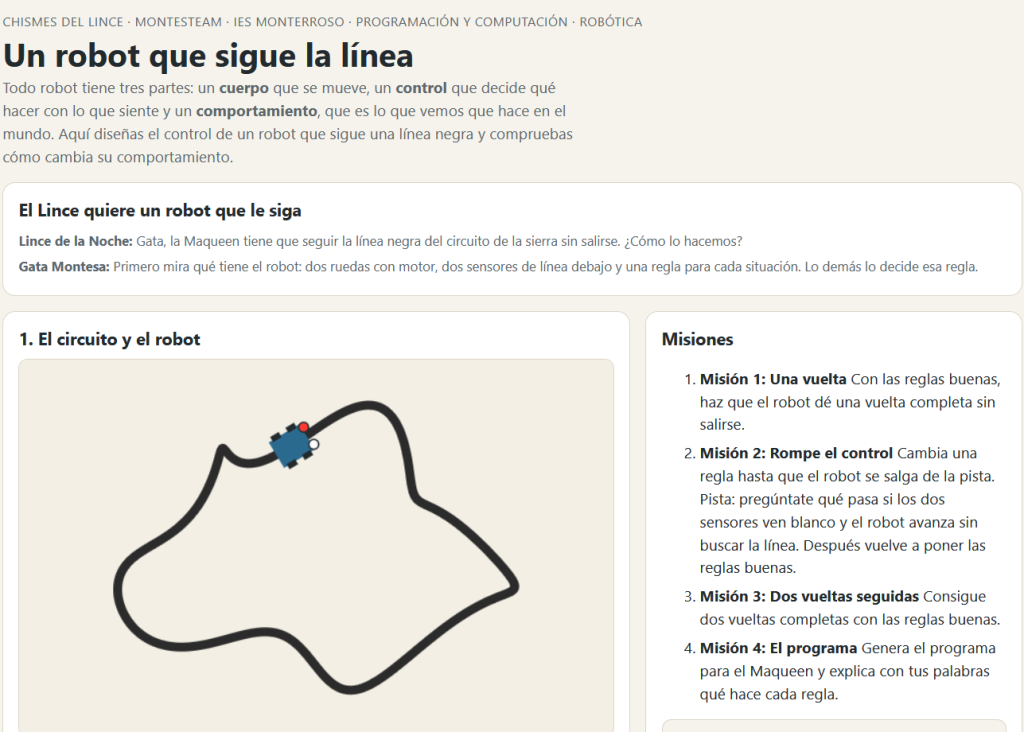
Lince de la Noche: Gata, la Maqueen tiene que seguir la línea negra del circuito de la sierra sin salirse. ¿Cómo lo hacemos?
Gata Montesa: Primero mira qué tiene el robot: dos ruedas con motor, dos sensores de línea debajo y una regla para cada situación. Lo demás lo decide esa regla. Vamos a ver las características de los robots.
Introducción
Todo robot tiene tres partes: un cuerpo que se mueve, un control que decide qué hacer con lo que siente y un comportamiento, que es lo que vemos que hace en el mundo. En este chisme diseñas el control de un robot que sigue una línea negra y compruebas cómo cambia su comportamiento.
Por qué este chisme
Seguir una línea es el ejemplo más sencillo de robot autónomo: los robots de almacenes y las cintas de fábricas funcionan así. Entender cómo se decide cada movimiento te deja ver que un robot no piensa, sigue reglas.
Cómo funciona
Cada sensor de línea ve negro (sobre la línea) o blanco (fuera de ella). Con los dos sensores hay cuatro situaciones posibles, y el control tiene una acción para cada una:
- Los dos ven negro: avanza.
- Solo el izquierdo ve negro: la línea está a la izquierda, gira a la izquierda.
- Solo el derecho ve negro: gira a la derecha.
- Los dos ven blanco: el robot ha perdido la línea y tiene que buscarla.
Las ruedas se mueven con dos motores independientes. Si la rueda derecha va más deprisa, el robot gira a la izquierda; si va más despacio, gira a la derecha.
Qué necesitamos
- Un ordenador con un navegador (no hace falta conectar ninguna placa).
- Para la prueba real: un Maqueen con micro:bit y una pista de línea negra.
Construcción
- Abre la página del chisme y pulsa «Empezar». Observa el comportamiento con las reglas buenas.
- Cambia una regla y vuelve a pulsar «Empezar». Anota qué ocurre.
- Pulsa «Generar el programa» para obtener las reglas en pasos.
- Copia esos pasos en MakeCode con los bloques de sensor de línea y de motor del Maqueen.
El código
No hay código que escribir a mano: el programa sale de la tabla de reglas de la página. En MakeCode se traduce en un bucle infinito con un «si… entonces» por cada situación. Revisa antes el ejemplo de la extensión del Maqueen para ver los nombres exactos de los bloques.
Cómo probarlo
Con las reglas buenas, el robot da una vuelta al circuito en menos de 30 segundos. Después cambia una regla, por ejemplo la de los dos sensores en blanco, y comprueba si el robot se sale de la pista. Vuelve a poner las reglas buenas y cuenta cuántas vueltas da.
Qué estamos midiendo realmente
El simulador es un modelo simplificado: los sensores del robot real tienen un umbral de luz que no se corresponde exactamente con el negro de la página, y los motores no giran igual con batería gastada o en una superficie distinta. Por eso hay que probar siempre en el robot real y comparar. Un resultado que funciona en el simulador no está demostrado en la pista.
Para el aula
- ¿Qué parte del robot es el cuerpo, cuál el control y cuál el comportamiento? Pon un ejemplo de cada una con este robot.
- Si cambias la regla «los dos blancos → gira a la derecha» por «avanza», ¿qué pasa? ¿Por qué?
- ¿Qué cambiarías en el cuerpo (sensores más separados, ruedas más grandes) para que siguiera mejor la línea?
- Mide en el robot real cuántas vueltas da sin salirse y compara con el simulador.
Retos
- Reto 1: haz que dé una vuelta completa sin salirse.
- Reto 2: consigue dos vueltas seguidas.
- Reto 3: haz que se salga de la pista a propósito y explica qué regla lo causa.
- Reto 4: cambia la velocidad de los motores y mira cómo cambia la trayectoria.
Qué hemos aprendido
Un robot es un cuerpo, un control y un comportamiento. El comportamiento sale de la combinación de los tres, y una sola regla mal puesta basta para que el robot falle aunque el cuerpo esté perfecto.
- Chisme 19, Cuenta pasos (micro:bit, Bluetooth, móvil): https://montesteam.org/chismes-del-lince-19-cuenta-pasos-microbit-bluetooth/
- Chisme 21, La brújula: https://montesteam.org/chismes-del-lince-21-la-brujula/
- Siguelíneas con Maqueen

También te puede interesar
Tipos de eventos en una app: chisme 88 del Lince