Chisme 72 del Lince: robot Maqueen, cómo se mueve un robot
Víctor Vílchez abrió la caja que había traído la furgoneta de Lynx Enterprises y sacó, con cuidado, un pequeño robot de ruedas con una placa micro:bit encima. Era un robot Maqueen.
—Lince-1 necesita compañeros de equipo —anunció—. Pero este va a ser distinto: vais a conducirlo vosotros. Solo falta decidir cómo lo hacemos girar.
Se puso a dibujar en la pizarra un volante, una columna de dirección, dos varillas y un servomotor. Llevaba catorce piezas cuando la Gata Montesa, sentada en la mesa del profesor, carraspeó.
—Víctor, mira las ruedas. Tiene una a cada lado y cada una con su propio motor.
—¿Y eso para qué…? —empezó el Lince. Se quedó callado. Borró el volante—. Ah. Si una rueda va más rápida que la otra, gira.
—Dos motores. Cero piezas de dirección —sonrió la Gata—. Y ahora, a ver quién lo conduce mejor.
Introducción
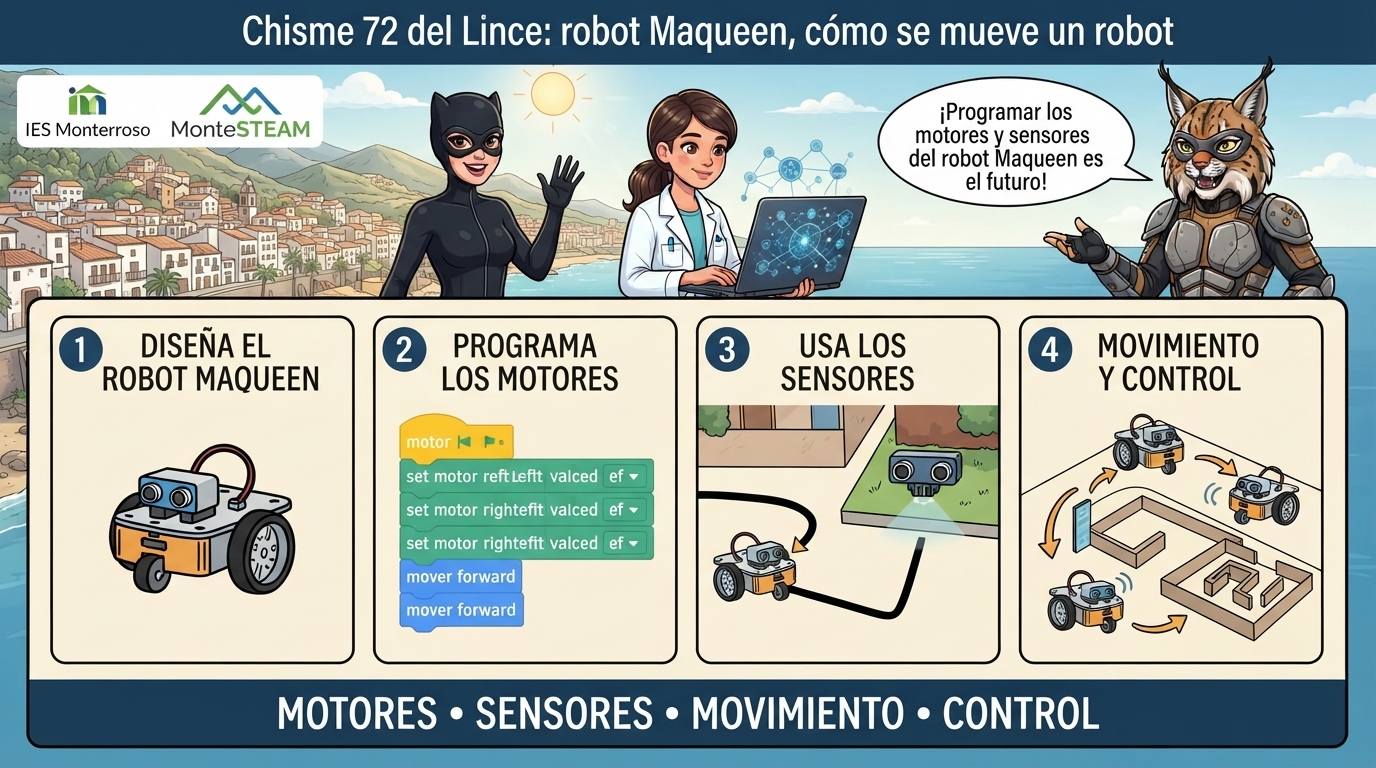
Un robot con ruedas no necesita volante. Con dos motores y un programa puede ir recto, trazar una curva, girar en el sitio o seguir una línea. En este chisme vas a comprobarlo con un simulador del robot Maqueen que funciona en el ordenador, sin instalar nada.
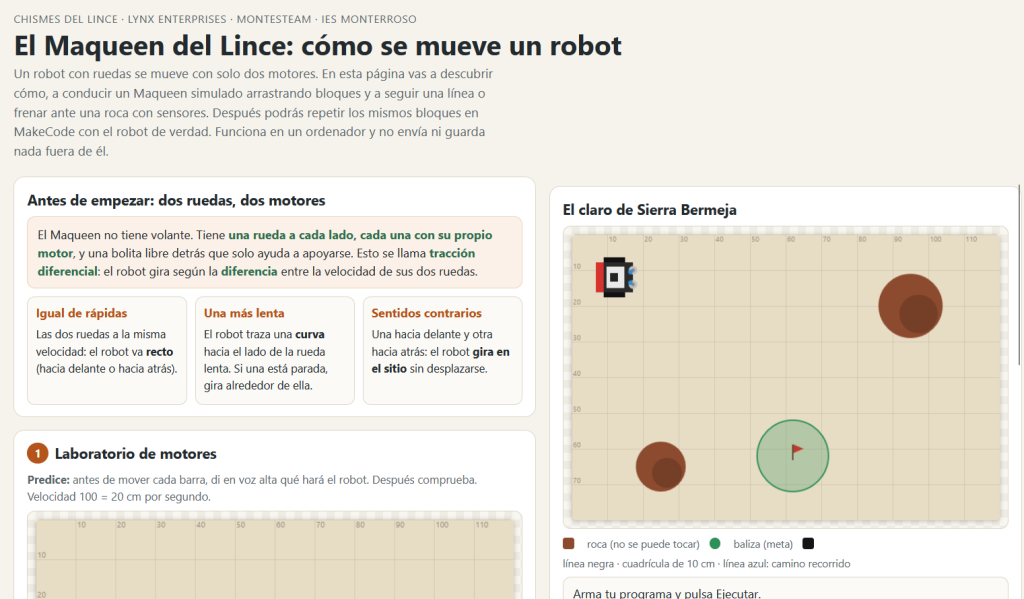
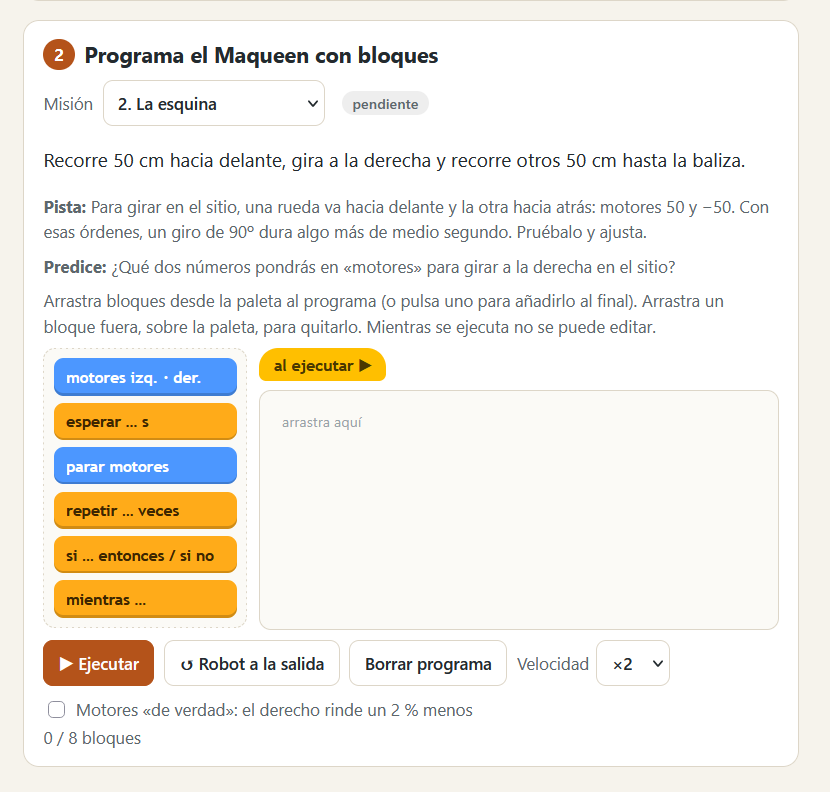
Abre el simulador del robot Maqueen. Programas con bloques que arrastras, ves cómo se mueve el robot visto desde arriba y superas seis misiones. Nada sale de tu ordenador.
Por qué este chisme
En el chisme 70 aprendiste que un robot siente, decide y actúa. Ahora toca la parte de actuar: cómo se mueve exactamente. Es el saber de locomoción de Computación y Robótica.
Y hay una ventaja: mientras llegan los robots al aula, el simulador permite practicar. Lo que hagas con los bloques lo podrás repetir luego con el Maqueen real en MakeCode.
Cómo se mueve el robot Maqueen
El Maqueen usa tracción diferencial: gira según la diferencia de velocidad entre sus dos ruedas. Hay tres casos que conviene saber de memoria:
- Las dos ruedas igual: el robot va recto.
- Una más lenta: traza una curva hacia el lado de la rueda lenta.
- Sentidos contrarios: gira en el sitio, sin desplazarse.
El simulador incluye un laboratorio de motores con dos barras, una por rueda. Antes de mover cada una, predice qué hará el robot. Después compruébalo.
Ruedas, orugas o patas
El Maqueen usa ruedas porque en un suelo liso son rápidas, sencillas y baratas. En Sierra Bermeja, con rocas de peridotita y pendientes, la cosa cambia: unas ruedas con suspensión como las del rover Perseverance, unas orugas o unas patas pueden ser mejores. No hay un sistema perfecto, hay uno adecuado a cada terreno.
Qué necesitamos
- Un ordenador con ratón (en esta página se arrastran bloques).
- El simulador del chisme 72.
- Un cuaderno para anotar tus predicciones.
- Más adelante, un Maqueen con su micro:bit y el editor MakeCode para repetir los programas con el robot real.
Construcción: seis misiones con el robot Maqueen
- Recto a la meta. Avanza 90 cm y para en la baliza. Aprendes que distancia = velocidad × tiempo.
- La esquina. Avanza, gira 90º en el sitio y avanza otra vez.
- El cuadrado. Cuatro veces lo mismo: es el momento de usar «repetir».
- La curva de la sierra. Rodea una roca sin tocarla.
- Sigue la línea. Con dos sensores de línea y «mientras» y «si… si no», el robot corrige su camino solo.
- Frena ante la roca. El sensor de ultrasonidos mide la distancia y el robot para antes de chocar.
Cada misión se cumple con pocos bloques. El simulador te dice cuántos has usado y cuántos tendrías que usar. Si te pasas, busca una forma más corta.
Qué aprendemos con el robot Maqueen
- Parar también es una orden. Si el programa acaba sin «parar motores», el robot sigue avanzando con la última orden.
- Los motores nunca son idénticos. Activa la opción de motores «de verdad»: el derecho rinde un 2 % menos y el robot se tuerce. Esto se llama deriva y se corrige calibrando.
- Los sensores corrigen errores. Con la deriva activada, el robot que sigue una línea llega igual a la meta; el que va a ciegas, no.
- Medir no es lo mismo que medir bien. Un simulador da los números exactos; un robot real, no. Las cifras del simulador son aproximadas.
Para el aula: el robot Maqueen en clase
- Cada alumno predice y anota cuánto tiempo necesita para la misión 1 antes de programarla. Se compara con el resultado.
- Con la misión 2, medir con el simulador el tiempo de un giro de 90º y comprobar si coincide con el cálculo: velocidad de giro = diferencia de velocidades ÷ distancia entre ruedas.
- Activar la deriva y discutir: ¿cómo lo corregiríamos? ¿Qué diferencia hay entre calibrar y usar un sensor?
- Cuando lleguen los Maqueen, repetir las misiones 1, 3 y 6 con MakeCode y comparar con el simulador qué números cambian.
- El informe imprimible reúne las misiones superadas, los bloques usados y dos preguntas de reflexión.
Retos para el robot Maqueen
- Reto 1. Supera las seis misiones.
- Reto 2. Haz la misión 3 con seis bloques o menos.
- Reto 3. Haz que el robot dibuje un triángulo equilátero (giros de 120º).
- Reto 4. Activa la deriva y consigue la misión 1 de todos modos.
- Reto 5. En la misión 5, ¿hasta qué velocidad máxima sigue bien la línea?
- Reto 6. Replica un programa del simulador con el Maqueen real en MakeCode y anota las diferencias.
Qué hemos aprendido
- Un robot con dos ruedas motrices gira por la diferencia de velocidad entre ellas.
- Distancia = velocidad × tiempo: con eso se planifican los movimientos.
- Los motores reales no son idénticos: hay deriva y hay que calibrar.
- Los sensores permiten al robot corregirse sobre la marcha.
- El tipo de locomoción debe elegirse según el terreno.
Víctor Vílchez cerró la caja con el Maqueen dentro y la Gata Montesa le hizo un último comentario:
—La próxima vez, dibuja primero dos ruedas y después piensa si necesitas algo más.
Para seguir investigando
- Mira la extensión del Maqueen en GitHub y averigua qué bloques añade a MakeCode.
- Repite las ideas con la micro:bit del chisme 22 o del nivel de burbuja.
- Investiga cómo se mueven los robots aspiradora y los robots de almacén.

También te puede interesar