
Conducimos un Cutebot con un joystick y dos micro:bit conectadas por radio: convertimos el rango del mando, mezclamos los ejes y probamos todo en un simulador.
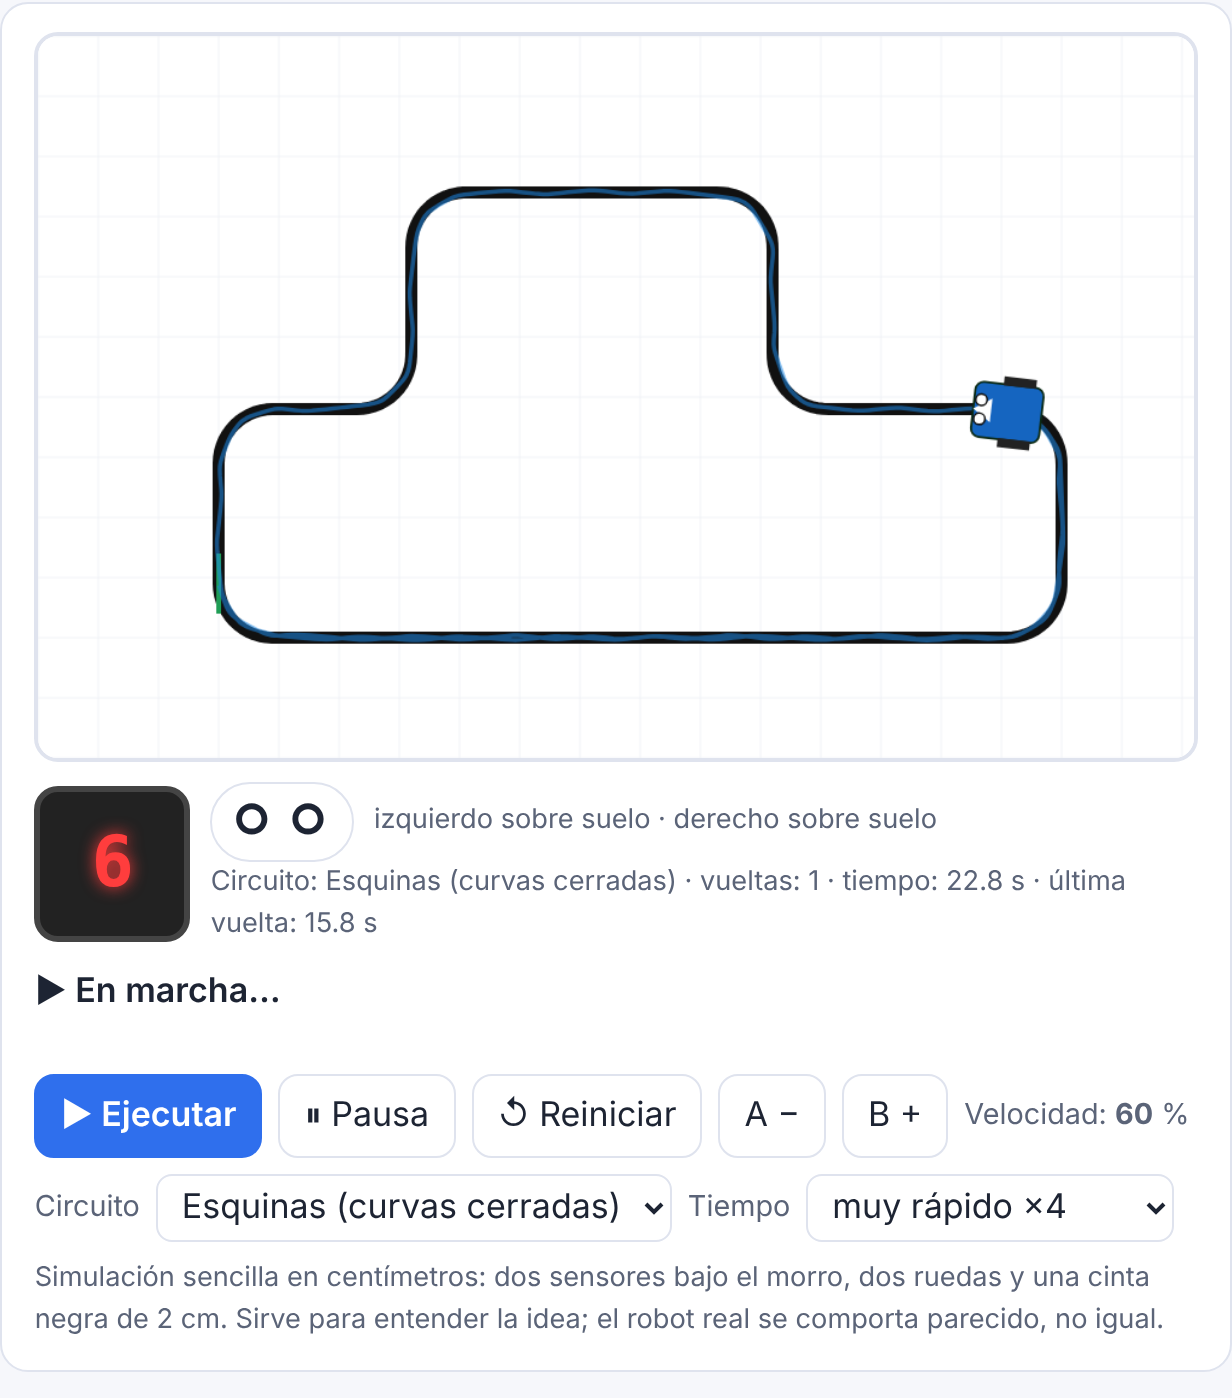
Programamos un siguelíneas Cutebot con micro:bit: dos sensores, un bloque que cuenta los dos a la vez y un simulador para probar velocidad, reacción y ruido.
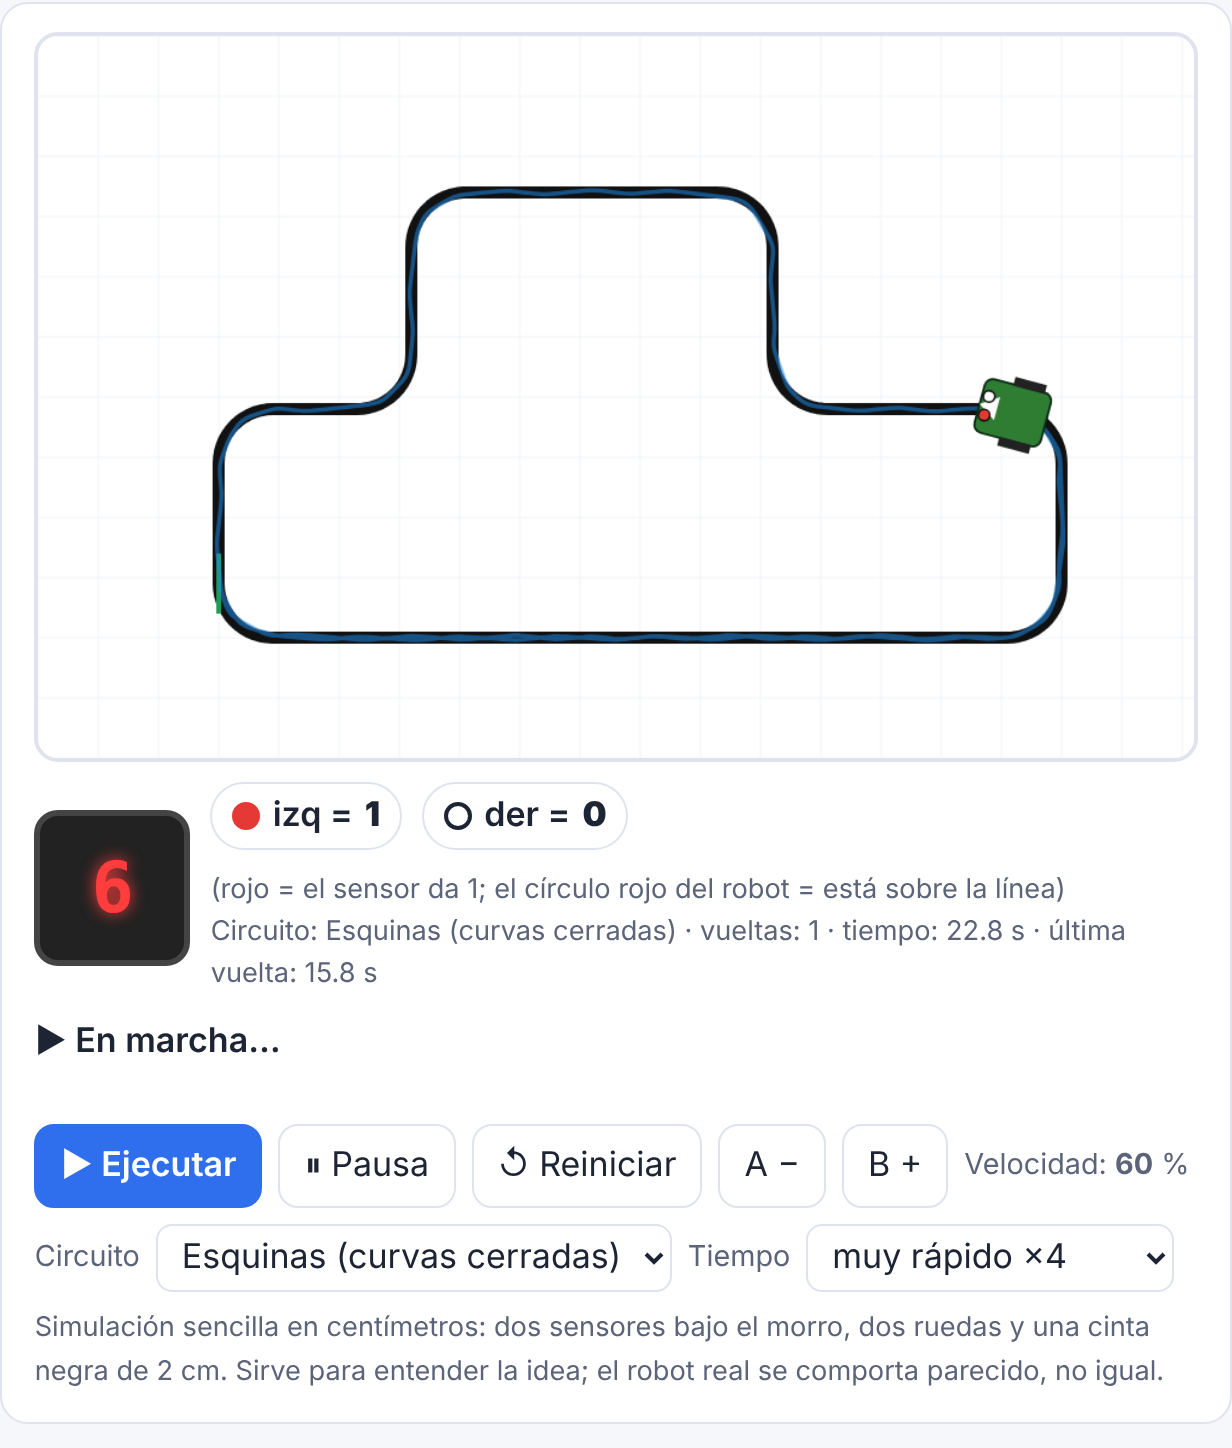
Programamos un siguelíneas Maqueen con micro:bit: dos sensores, cuatro situaciones y un simulador donde probar velocidad, reacción y ruido antes de usar el robot real.
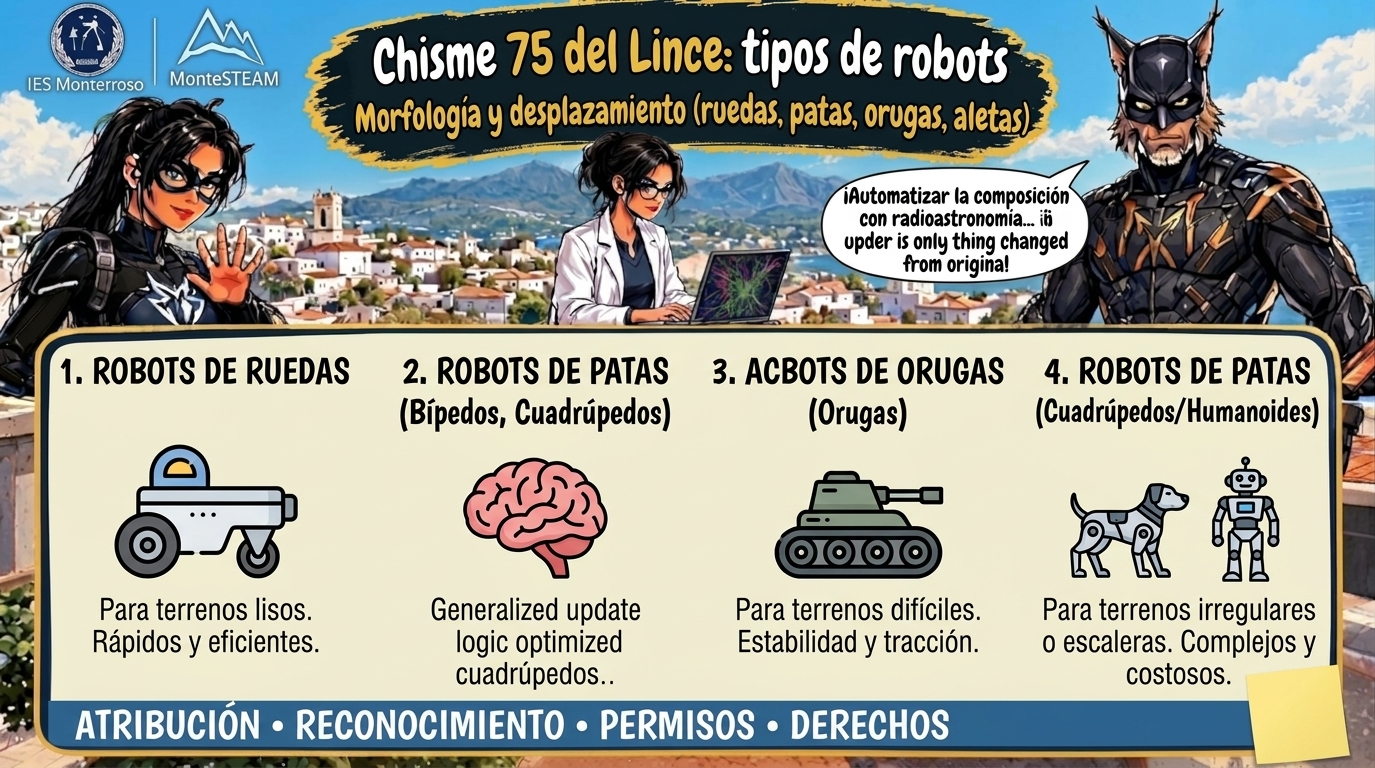
Tipos de robots con un almacén simulado: clasifica robots industriales y de servicios, elige el adecuado para cada problema y programa un AGV sin chocar.
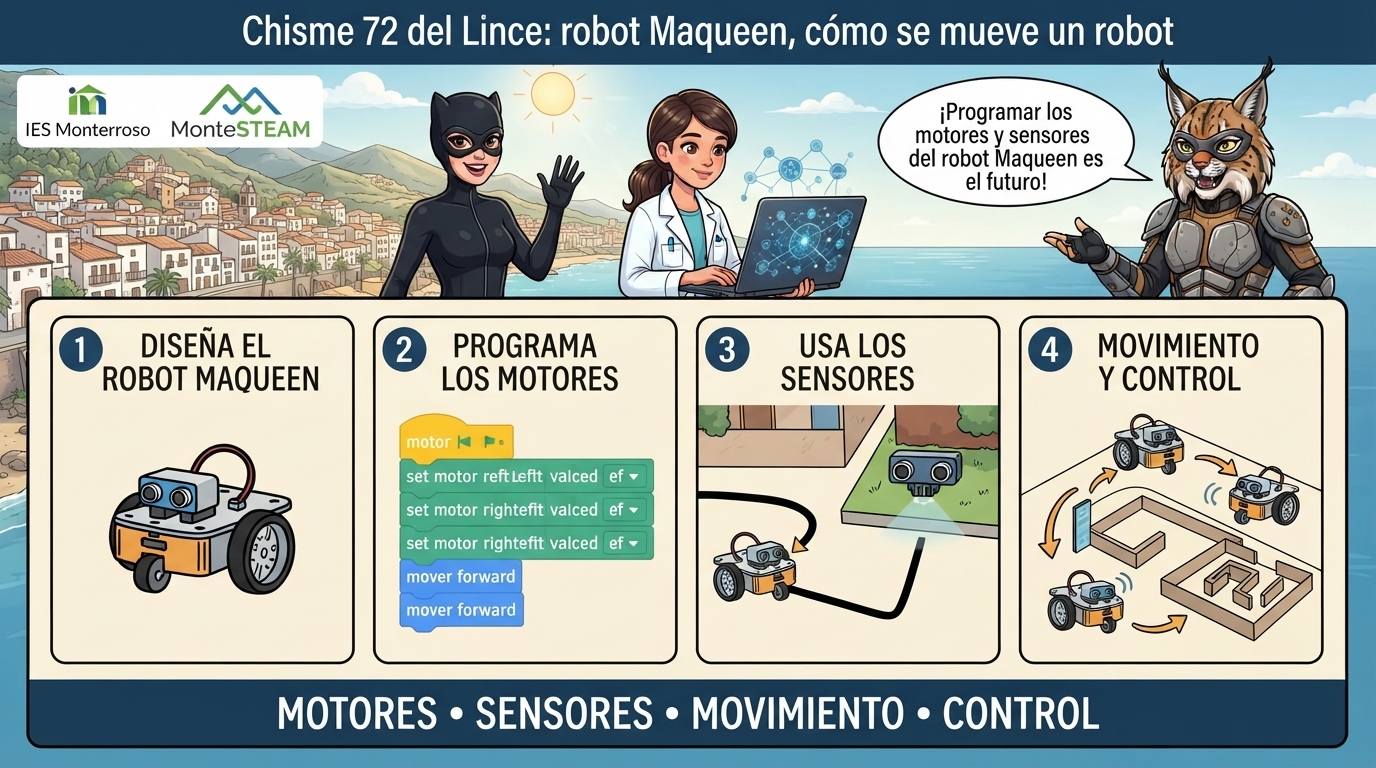
Robot Maqueen en un simulador: descubre la tracción diferencial, conduce con bloques arrastrables, sigue una línea y frena ante una roca antes de usar el robot real.
Leyes de la robótica de Asimov en un simulador: ordena las prioridades de Lince-1, observa qué decide ante el Doctor Mente y programa su cerebro en Scratch.
Programar robot desde cero: un simulador con seis misiones te enseña secuencia, selección e iteración y qué es de verdad un robot.
Detector de Humos Inteligente para la Prevención de Incendios Introducción Los incendios representan un riesgo importante para las personas, los edificios y el medio ambiente. La detección temprana del humo puede ayudar a reducir daños materiales y proteger vidas humanas. …
Actividad: Enviar SOS en código Morse con un LED La actividad de enviar un mensaje SOS mediante un LED es fundamental porque introduce el uso de señales digitales, temporización precisa y protocolos de comunicación, conceptos esenciales para que un ingeniero …
💡 EJEMPLOS RESUELTOS (MODELO) 👉 Antes de empezar, observa estos ejemplos.👉 Son muy parecidos a los ejercicios que vienen después.👉 Fíjate en la estructura del código. 🟦 EJEMPLO 1 · CONDICIÓN (IF) 🎯 Objetivo Encender un LED si el sensor …