Chisme 130 del Lince: barrera automática, un sensor genial
El Doctor Mente llegó a la puerta de Lynx Enterprises con aire de superioridad. Se colocó frente a la barrera, se llevó dos dedos a la sien y frunció el ceño.
—Ábrete —ordenó.
La barrera no se movió.
—Lo intento otra vez: ¡ÁBRETE!
Nada. El Doctor Mente sudaba. Dentro de la caseta, Víctor Vílchez, que es el Lince de la Noche, se tomaba un café.
—¿Sabe, doctor? Mi barrera automática no tiene mente que manipular. Solo tiene un sensor, un servo y tres líneas de programa.
La Gata Montesa asomó por la ventana.
—Y no se abre con órdenes mentales. Se abre cuando llega un coche.
Introducción
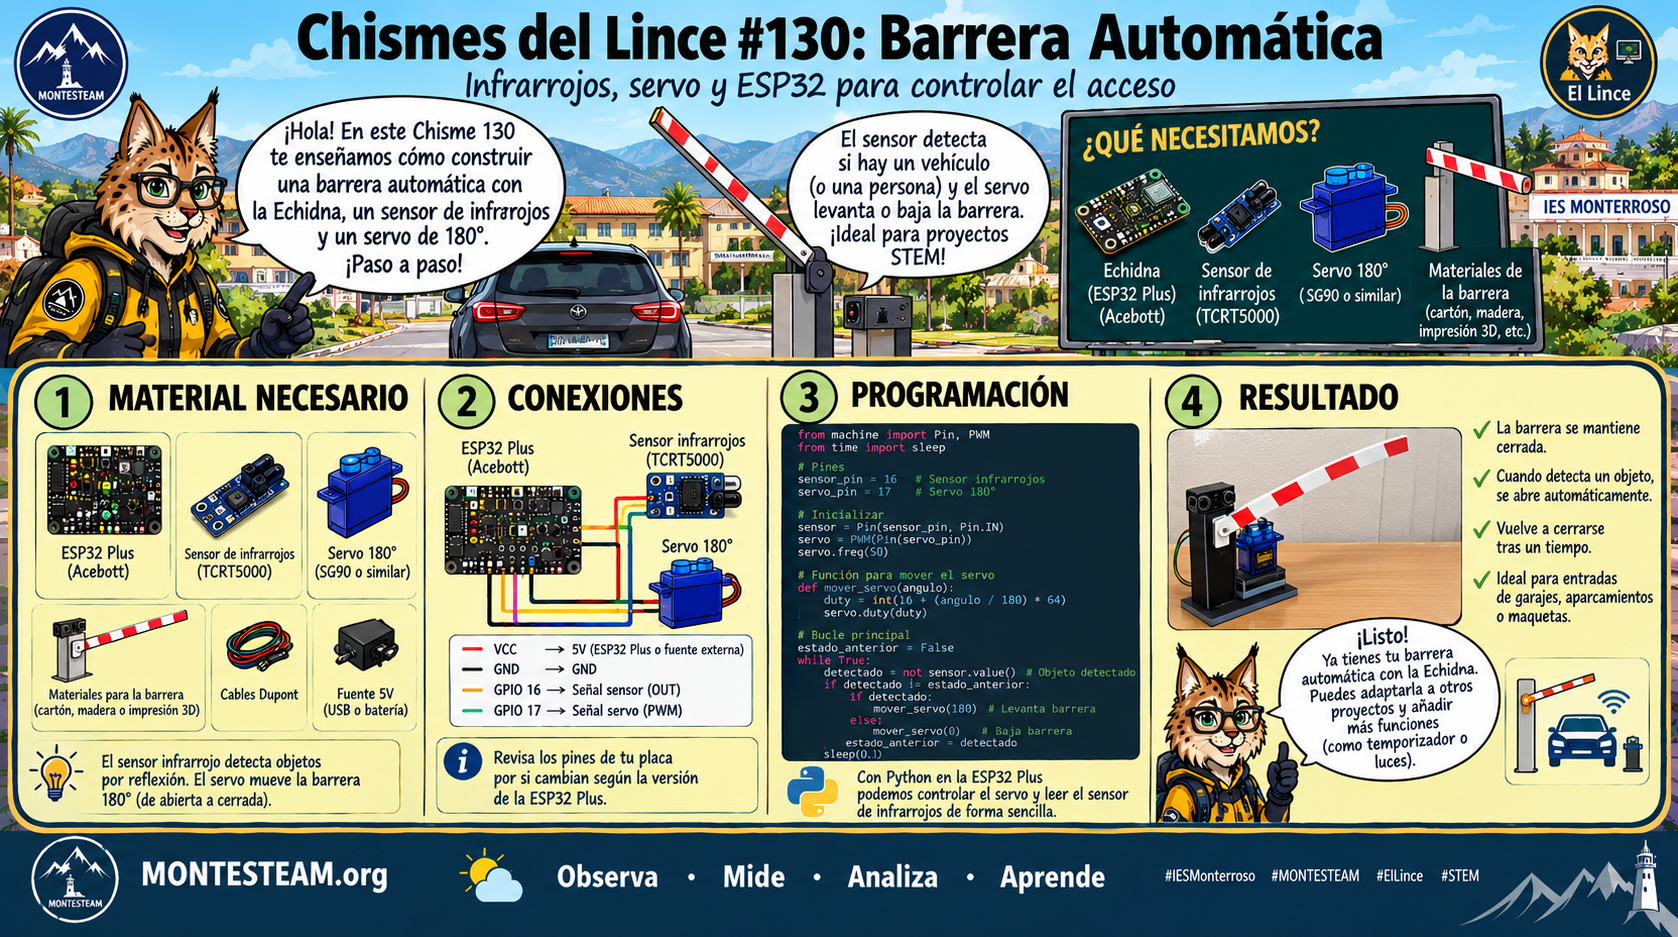
En este chisme 130 vas a construir una barrera automática con la Echidna Black 2. Un sensor infrarrojo detecta el coche y un servo levanta la barrera.
Es el primer chisme de la Echidna con módulos externos: hasta ahora solo habíamos usado lo que trae la placa. El servo ya te sonará de la puerta de la cueva del Chisme 115, y el Doctor Mente, del Chisme 71, las leyes de la robótica. Antes de montarlo en la placa real, practica en el simulador de la barrera automática, que también tiene un modo para verlo todo hecho.
Qué necesitamos
- La Echidna Black 2 y el programa EchidnaML (como en el Chisme 116).
- Del kit de sensores de Acebott: el sensor infrarrojo de evitación de obstáculos y un servo estándar de 180°.
- Cables Dupont.
Conexión
Conecta con la placa sin el USB enchufado. Y repasa dos veces V y G: al revés pueden estropear el módulo.
| Módulo | Cable | Pin de la Echidna |
|---|---|---|
| Sensor infrarrojo | S (señal) | D4 |
| Sensor infrarrojo | V | 5V |
| Sensor infrarrojo | G | GND |
| Servo | naranja (señal) | D8 |
| Servo | rojo | 5V |
| Servo | marrón | GND |
El LED RGB y el zumbador no necesitan cables: ya están en la placa.
El programa
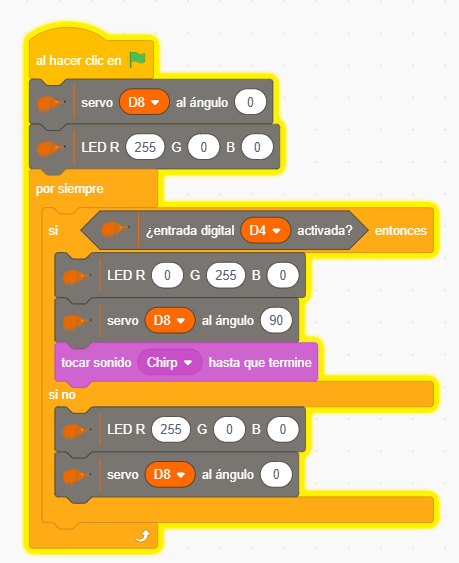
La barrera automática funciona con una selección «si… si no»:
- Al empezar: servo D8 al ángulo 0 (barrera cerrada) y LED R 255, G 0, B 0 (rojo).
- Por siempre:
- Si ¿entrada digital D4 activada? (hay un coche): LED R 0, G 255, B 0 (verde), servo D8 al ángulo 90 (barrera abierta) y «tocar sonido Chirp hasta que termine».
- Si no: LED R 255, G 0, B 0 (rojo) y servo D8 al ángulo 0.
Usamos el bloque del LED con tres números (rojo, verde, azul) y no los bloques de encender y apagar un LED suelto. Así el color se fija completo cada vez: al poner 0, 255, 0 el rojo se apaga solo.
Mientras el coche esté delante, el sonido se repetirá, como una alarma de aviso.
Aviso: puede que no funcione a la primera
Estos módulos infrarrojos no siempre se comportan igual. Con el sensor del kit con el que se escribió este chisme, el LED del módulo se quedó siempre encendido y no reaccionaba a la mano. Es posible que a ti te pase algo parecido. Si es así:
- Gira el potenciómetro azul del módulo. Tiene muchas vueltas: hasta el tope en un sentido y luego una vuelta cada vez en el contrario, probando con la mano tras cada vuelta.
- Apunta el sensor al aire, lejos de la mesa, la protoboard y los cables, y evita el sol directo.
- Si la barrera hace lo contrario de lo esperado (abierta sin coche, cerrada con coche), pon «no» delante de «¿entrada digital D4 activada?». Según el módulo, el sensor da 0 o 1 al detectar. Compruébalo con el tuyo.
- Prueba antes con un programa mínimo: si D4 está activada, LED verde; si no, LED rojo. Así ves la señal real que llega a la placa.
Que un sensor no responda como esperamos también es ciencia: toca depurar y comprobar cada parte por separado.
El coche que pasa
Hay un problema. El sensor deja de ver el coche cuando pasa su parte trasera. Pero su parte delantera ya está bajo la barrera.
Si cierras en ese instante, hay choque. La solución es esperar unos segundos antes de cerrar: dentro del «si no», añade «esperar 2 segundos» antes de bajar la barrera.
Con 0 segundos hay choque. Con 10 la barrera queda abierta demasiado tiempo. Elegir 2 es una decisión de ingeniería.
Para el aula
- Predice: ¿qué hará la barrera si ponemos «no» delante de la condición?
- Mide: ¿a qué distancia detecta el sensor? Gira el potenciómetro azul del módulo y repite.
- Investiga: prueba con objetos de distintos colores. ¿Cuáles se detectan peor? ¿Por qué?
- Depura: si la barrera se abre sola, ¿qué puede estar detectando el sensor?
Retos
- Reto 1: haz que funcione la barrera automática.
- Reto 2: cambia el tiempo de espera y mide cuánto tarda en cerrar.
- Reto 3: haz que el sonido suene una sola vez al abrir, con una variable «abierta» que valga 0 o 1.
- Reto 4: añade un contador de coches con una variable.
Qué hemos aprendido
Has conectado dos módulos externos a la Echidna Black 2. Has leído un pin digital y movido un servo. Y has visto que una condición con el tiempo mal ajustado puede acabar en choque.
Al Doctor Mente no le sirvió de nada la mente. A nosotros, el sensor, cuando lo ajustemos bien.

También te puede interesar
Chisme 133: el brazo del Lince, servo con joystick y Echidna
Chisme 132: la maceta del Lince, sensor de humedad con Echidna