Brazo robótico: los grados de libertad explicados de forma clara (chisme 90 del Lince)
La tormenta de anoche tiró las cajas de piezas al fondo de la cueva del Lince. Para recogerlas, el Lince tendría que meter medio cuerpo entre las rocas, y ya tiene el hombro dolorido. La Gata Montesa propone algo más sencillo: un brazo robótico que llegue donde él no llega. Antes de construirlo, hay que responder a una pregunta: ¿cuántos movimientos independientes necesita para coger una caja?
Qué es un grado de libertad
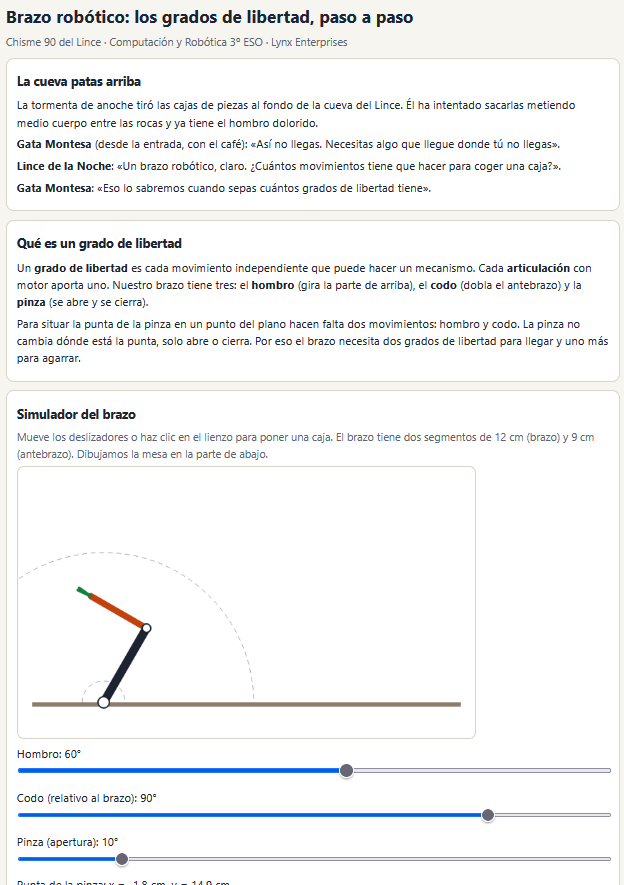
Un grado de libertad es cada movimiento independiente que puede hacer un mecanismo. Cada articulación con motor aporta uno. El brazo del simulador tiene tres: el hombro, que gira la parte de arriba; el codo, que dobla el antebrazo; y la pinza, que se abre y se cierra.
Para situar la punta de la pinza en un punto del plano hacen falta solo dos movimientos: hombro y codo. La pinza no cambia dónde está la punta, solo abre o cierra. Por eso el brazo necesita dos grados de libertad para llegar y uno más para agarrar.
El simulador del brazo robótico
En el simulador puedes mover el hombro, el codo y la pinza con deslizadores, o hacer clic en el lienzo para poner una caja. El brazo mide 12 cm y el antebrazo 9 cm. Los dos primeros grados de libertad determinan dónde queda la punta; el tercero, solo si la pinza agarra o no.
Abre el simulador del brazo robótico y prueba los cuatro retos.
Cómo se calcula la posición
La cinemática directa parte de los ángulos y calcula dónde queda la pinza. Con θ1 para el hombro y θ2 para el codo, la punta queda en x = 12 · cos(θ1) + 9 · cos(θ1 + θ2) e y = 12 · sen(θ1) + 9 · sen(θ1 + θ2). El antebrazo se inclina θ1 + θ2 porque el codo mide su giro respecto al brazo, no respecto a la mesa.
La cinemática inversa hace el camino contrario: parte de la caja y calcula los ángulos. Si la caja está dentro del alcance, hay dos soluciones, con el codo arriba y con el codo abajo. Si está fuera, no hay ninguna. El alcance va de 3 cm, porque el brazo no puede plegarse del todo, hasta 21 cm, con el brazo estirado.
Qué estamos midiendo realmente
El brazo no mide nada por sí mismo: controla ángulos. Un servomotor como los del instituto puede equivocarse en torno a ±1°. A 21 cm del hombro, un error de 1° en el codo mueve la punta unos 0,4 cm. Para piezas pequeñas, esa diferencia importa.
Por eso el brazo es un prototipo: sus ángulos son medidas con error, no posiciones exactas. Calibrar consiste en medir con una regla dónde acaba realmente la pinza y ajustar el programa hasta que coincida.
Para el aula
Cuenta las articulaciones de tu propio brazo. ¿Cuántos grados de libertad tiene? ¿Por qué una caja a 25 cm no se puede coger aunque cambies los ángulos? Si el codo choca con una roca, ¿qué forma de llegar conviene usar? ¿A qué distancia queda la pinza de la caja si el hombro se equivoca 2°?
Para comparar con un robot de verdad, mira el almacén de Lynx del chisme 75, donde se clasifican los robots industriales y los de servicio, y el Maqueen del Lince del chisme 72, un robot con ruedas en lugar de brazo. Sobre la teoría, la página de Wikipedia sobre el brazo robótico recoge los tipos de articulaciones y sus usos.
Qué hemos aprendido
Un brazo robótico es una cadena de articulaciones, y cada una aporta un grado de libertad. Con dos movimientos llegamos a cualquier punto del plano dentro del alcance, y con uno más agarramos. Calcular los ángulos a partir de la posición es lo que hace útil al robot, y conocer el error de sus motores es lo que lo hace fiable.
Etiqueta:AIDARAC, ies monterroso, montesteam

También te puede interesar
Chisme 93 del Lince: tipos de cifrado para cifrar y romper mensajes
Chisme 92 del Lince: bases de datos NoSQL con datos que fallan