Chisme 197: papelera inteligente micro:bit y ODS
Aquella mañana, el contenedor de reciclaje del patio de Lynx Enterprises parecía una montaña. Bolsas fuera, latas rodando y un olor que llegaba hasta Sierra Bermeja.
Víctor Vílchez, el Lince de la Noche, lo miraba con los brazos cruzados.
—Ya lo tengo: me subo a ese alcornoque con unos prismáticos y vigilo la papelera. Cuando se llene, bajo y la vacío.
—¿Todo el día en el árbol? —preguntó la Gata Montesa—. Te dará tiempo a aprender los nombres de todas las hormigas.
—Es un plan sin tecnología. Muy ecológico.
—Es un plan sin cerebro. Necesitas una papelera que avise sola cuando esté llena, y que no te haga vaciarla antes de tiempo.
—¿Una papelera que habla?
—Una papelera con un sensor que mira dentro. Y para que funcione, tendrás que ajustarlo bien. Ya verás por qué.
Introducción
En este chisme 197 vas a construir una papelera inteligente micro:bit (una papelera con micro:bit). Un sensor de obstáculos infrarrojo mira dentro de la papelera: si detecta basura cerca durante 3 segundos seguidos, la micro:bit muestra 😢 («hay que vaciarla»). Si hay sitio, muestra 😊.
Practica antes en el simulador del chisme 197, que tiene modo demostración y te enseña un fallo muy típico de este sensor. Si es tu primera vez con la placa de ampliación, mira el chisme 146, el LED con micro:bit.
Por qué una papelera inteligente: los ODS 11 y 12
Los Objetivos de Desarrollo Sostenible (ODS) son 17 metas que la ONU propone para mejorar el mundo. Esta papelera trabaja dos.
ODS 11 · Ciudades y comunidades sostenibles. Es el objetivo de que las ciudades y los pueblos sean lugares buenos para vivir. La meta 11.6 pide reducir el impacto ambiental de las ciudades, sobre todo con una buena gestión de los residuos. Con nuestras palabras: que la basura no se quede por el suelo.
ODS 12 · Producción y consumo responsables. Es el objetivo de gastar y fabricar con cabeza. La meta 12.5 pide reducir la generación de residuos con prevención, reducción, reciclado y reutilización. Con nuestras palabras: tirar menos y reciclar bien lo que tiramos.
¿Qué pasa si una papelera de reciclaje se llena y nadie la vacía? Que la basura acaba fuera del contenedor, que los residuos se mezclan y ya no se pueden reciclar bien, y que empiezan los malos olores.
Un sensor ayuda a vaciarla a tiempo, antes de que rebose, y no antes, para no gastar viajes y energía en una papelera medio vacía. Puedes leer los objetivos en la web oficial de la ONU: ODS 11, ciudades y ODS 12, consumo y producción sostenibles.
Qué necesitamos
- Una micro:bit V2 y la placa de ampliación Keyestudio (kit ks0361, 37 en 1).
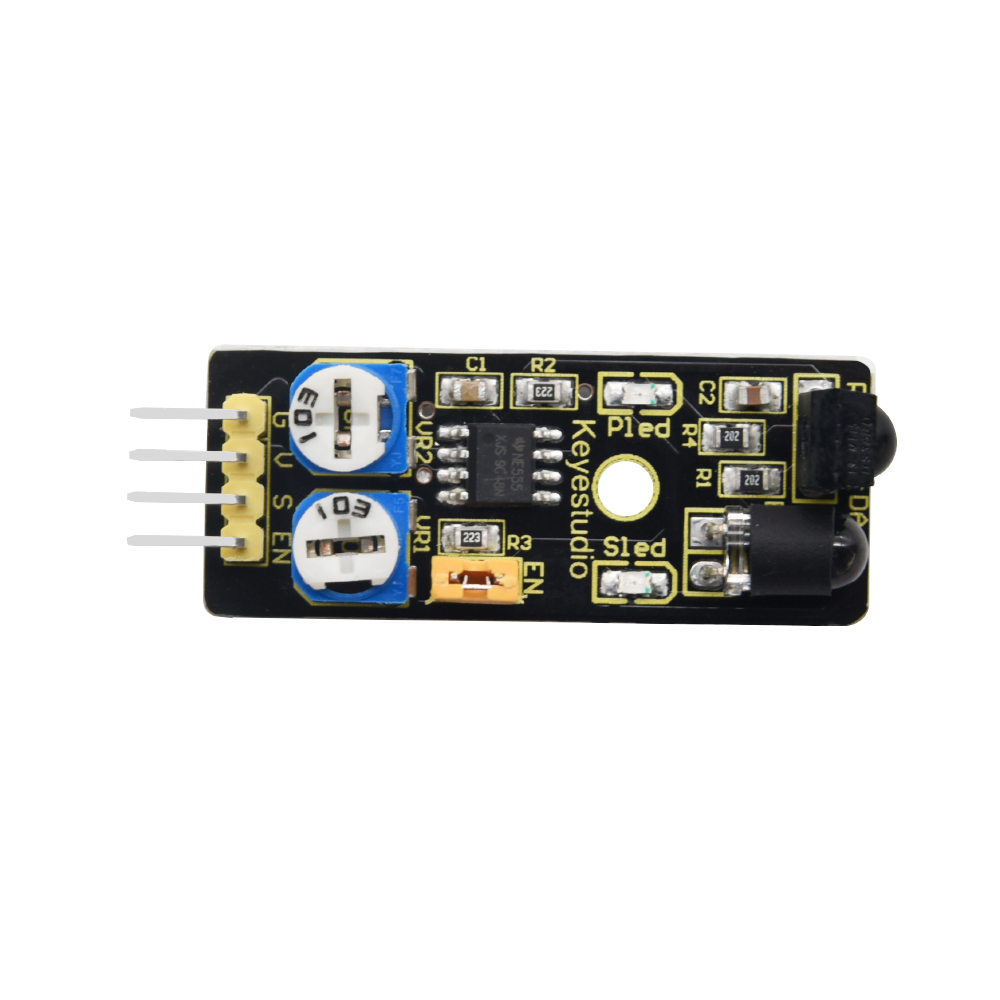
- El sensor de obstáculos infrarrojo del kit.
- Un cable de 3 hilos.
- Un cable USB y un ordenador con Chrome o Edge para MakeCode.
- Una papelera para probar.
Cómo funciona un sensor de obstáculos infrarrojo
El módulo tiene dos «ojos»: uno emite luz infrarroja, que no vemos, y otro la recibe. Si hay un objeto delante, la luz rebota y vuelve. Si no hay nada, no vuelve.
La salida es muy simple: 0 si detecta algo y 1 si no detecta nada. Es al revés de lo que parece, así que apúntalo.
Fíjate en tres cosas del módulo:
- Un LED que se enciende cuando detecta algo. Es tu mejor ayuda para depurar.
- Una ruedecita de ajuste, que decide hasta qué distancia «mira».
- Un pin EN que el cable de 3 hilos no usa.
Conexión
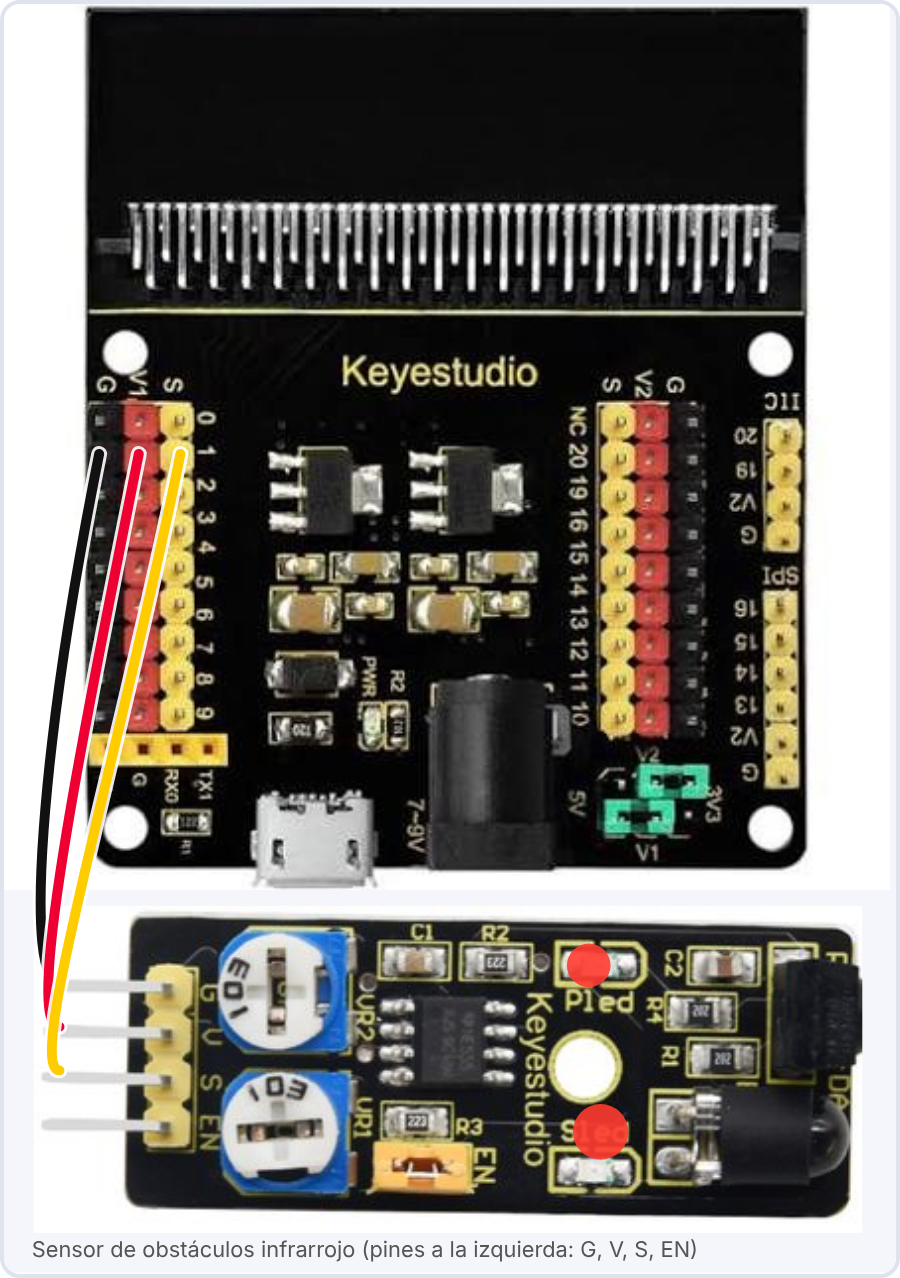
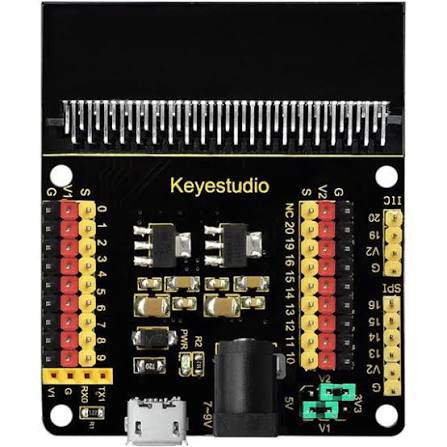
Con el USB desenchufado, pincha la micro:bit arriba en la placa, con los botones A y B hacia ti. Conecta el sensor con el cable de 3 hilos, que tiene los mismos colores que la placa:
| Cable | Va a |
|---|---|
| negro | G de la fila 1 |
| rojo | V de la fila 1 |
| amarillo | S de la fila 1 |
Los tres van a la misma fila, la 1, que es el pin P1. El pin del bloque y la fila del cable tienen que coincidir. Después conecta el cable USB a la micro:bit.
Programa 1 · Probar el sensor
Antes de hacer la papelera, comprueba que el sensor funciona. Este programa lee el pin P1 y muestra el valor en la pantalla. En MakeCode, pega esto en la pestaña JavaScript y vuelve a Bloques:
basic.forever(function () {
    let valor = pins.digitalReadPin(DigitalPin.P1)
    serial.writeValue("sensor", valor)
    basic.showNumber(valor)
    basic.pause(300)
})
Los bloques son: para siempre → escribir valor «sensor» = leer pin digital P1 → mostrar número leer pin digital P1 → pausa 300 ms.
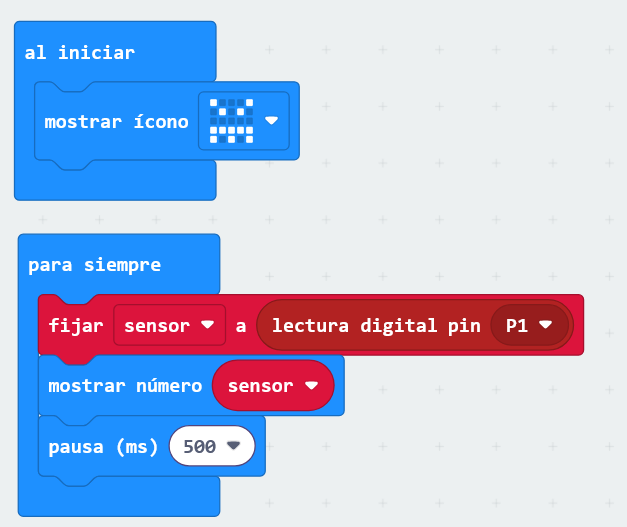
En la captura se guarda la lectura en una variable llamada sensor y se muestra con una pausa de 500 ms: es la misma idea.
Lo que nos pasó: el sensor siempre en 0
El montaje y los programas estaban bien, pero al principio el sensor se quedaba siempre en 0, aunque no hubiera nada delante.
La solución fue girar la ruedecita de la izquierda (mirando el sensor con los pines hacia arriba) hasta que dejó de detectar con el aire libre delante. Mientras girabas, el LED del módulo te chivaba lo que pasaba.
La moraleja es la de toda la serie: medir no significa medir bien. Un sensor hay que ajustarlo y comprobarlo. Si sale 0 sin objeto delante, gira la ruedecita y fíjate en el LED.
Programa 2 · La papelera avisa
Ahora la micro:bit cuenta los segundos seguidos que el sensor detecta algo. Si llega a 3, la papelera está llena. Esperar 3 segundos evita falsas alarmas cuando alguien tira algo y pasa un instante.
La constante DETECTA vale 0 porque nuestro sensor da 0 al detectar. Si el tuyo da 1, solo tienes que cambiar esa línea.
let DETECTA = 0            // CAMBIA a 1 si tu sensor da 1 cuando detecta
let segundosLleno = 0
basic.forever(function () {
    if (pins.digitalReadPin(DigitalPin.P1) == DETECTA) {
        segundosLleno += 1
    } else {
        segundosLleno = 0
    }
    if (segundosLleno >= 3) {
        basic.showIcon(IconNames.Sad)      // llena: hay que vaciarla
    } else {
        basic.showIcon(IconNames.Happy)    // hay sitio
    }
    serial.writeValue("segundos", segundosLleno)
    basic.pause(1000)
})
Colocación de la papelera inteligente micro:bit
Pon el sensor en el borde superior de la papelera, mirando hacia dentro y hacia abajo. Con la papelera vacía debe salir 😊. Llénala hasta cerca del sensor: tras 3 segundos debe salir 😢.
Si avisa con la papelera medio vacía, la ruedecita alcanza demasiado: redúcela. Si no avisa ni llena, alcanza poco: auméntala.
Si algo falla
- Siempre sale 0 o siempre 😢: gira la ruedecita hasta que el LED del módulo se apague con el aire libre delante.
- No sale nunca 😢: comprueba que el cable amarillo esté en la S de la fila 1 y que el sensor mire a la basura.
- Todo al revés: tu sensor da 1 al detectar. Cambia DETECTA a 1.
Qué estamos midiendo realmente
El sensor no mide cuánta basura hay: solo dice si hay algo a menos de cierta distancia. Esa distancia la elige la ruedecita.
Por eso una bolsa colgando, un papel que se mueve o la propia pared pueden dar un falso aviso. Por eso esperamos 3 segundos seguidos. Medir bien es decidir qué significa «llena» y comprobarlo.
Para el aula
- ¿Qué significan el 1 y el 0 de la salida? ¿Y el LED del módulo?
- ¿Qué pasa si giras la ruedecita a un lado y al otro? Diseña una prueba con una regla.
- ¿Qué distancia quieres que sea «llena»? ¿Cómo lo comprobarías?
- ¿Qué falsas alarmas se te ocurren? ¿Cómo las evitarías?
Retos con enfoque ODS
- Nivel 1: cambia los 3 segundos por otro valor y pruébalo.
- Nivel 2: añade un contador de cuántas veces se ha llenado la papelera.
- Nivel 3: piensa qué pasa si una papelera de reciclaje se llena y nadie la vacía (ODS 11 y 12).
- Nivel 4: piensa en qué otros sitios del instituto serviría este aviso. Si quieres guardar los datos, mira el chisme 150, el datalogger con micro:bit.
Versión monitor
Si eres alumno o alumna de 1º de Bachillerato y se lo vas a enseñar a los pequeños:
- Deja el montaje hecho y que lo prueben ellos con una papelera vacía y llena.
- Pregúntales: «¿qué hacemos si sale 0 y no hay nada delante?». Que descubran la ruedecita.
- Pídeles que cuenten, con sus palabras, qué son los ODS 11 y 12.
Apoyos DUA incluidos
- Pasos numerados y cortos, y tabla de cableado con los mismos colores que los cables.
- Programa en bloques y en JavaScript, para elegir.
- Dos niveles: probar el sensor y ampliar con la papelera.
- Constante DETECTA para adaptar el programa a tu sensor.
- Texto alternativo en las imágenes y preguntas de comprobación.
Qué hemos aprendido
En la papelera inteligente micro:bit, el sensor de obstáculos infrarrojo da 0 si detecta y 1 si no, y su ruedecita decide hasta dónde mira. Con un contador, la micro:bit sabe si la papelera lleva 3 segundos llena y avisa.
El Lince bajó del alcornoque y vació la papelera cuando se lo pidió la micro:bit. La Gata no dijo nada. Solo sonrió: había contado 41 hormigas.
Para seguir investigando
- Simulador del chisme 197
- Chisme 196: sensor PIR micro:bit
- ODS 11 en la web de la ONU
- MakeCode para micro:bit
Prototipo educativo, no un sistema de gestión de residuos certificado.

También te puede interesar
Chisme 199 del Lince: ciencia ciudadana Sierra Bermeja, del aula a la sierra
Chisme 198: servo potenciómetro micro:bit, la compuerta