Construimos la estación de tierra de un CanSat: recibimos telemetría simulada o de una micro:bit, detectamos paquetes perdidos y dañados y reconocemos las fases del vuelo.
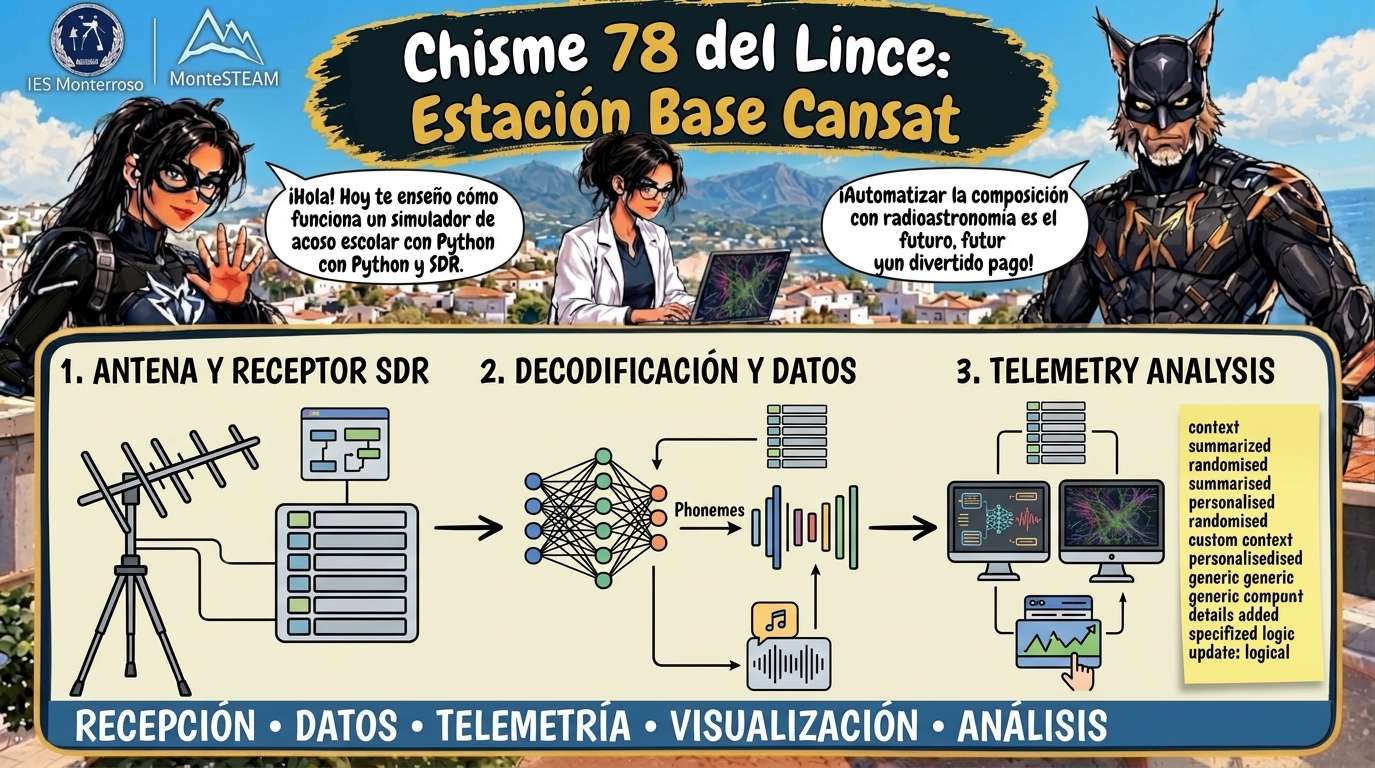

Construimos la estación de tierra de un CanSat: recibimos telemetría simulada o de una micro:bit, detectamos paquetes perdidos y dañados y reconocemos las fases del vuelo.
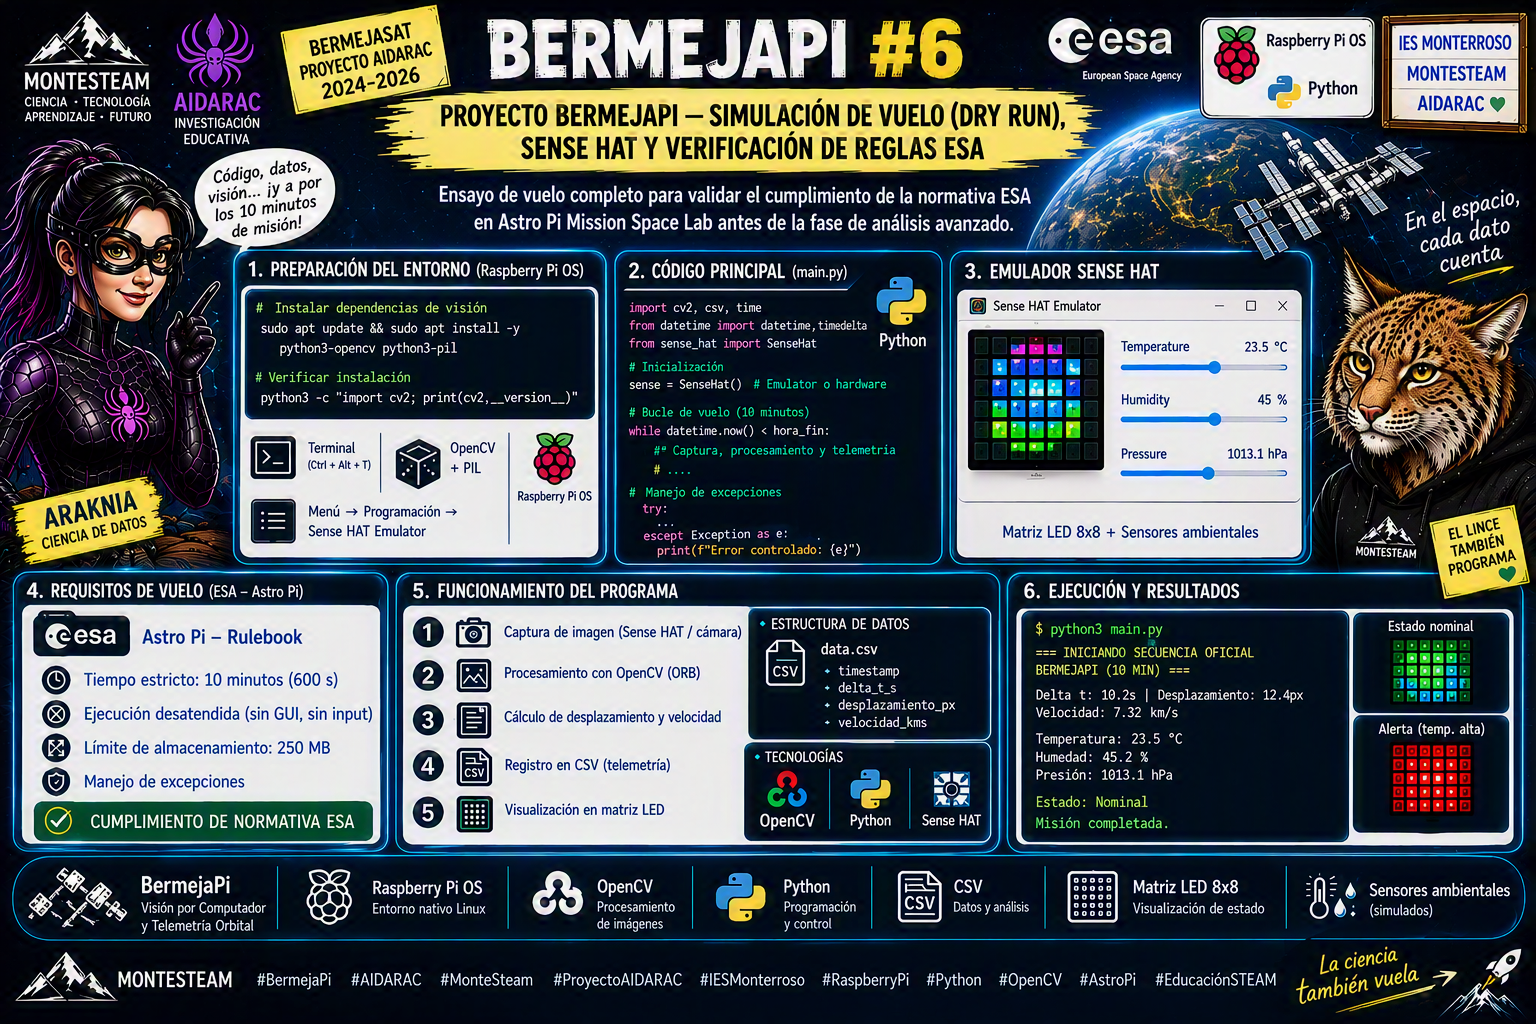
En esta sexta entrega del proyecto BermejaPi, ejecutamos una prueba de ensayo general (Dry Run) para validar el cumplimiento de la normativa oficial de la ESA en el concurso Astro Pi Mission Space Lab. Implementamos un sistema de lectura ambiental con Sense HAT, procesamiento ORB con OpenCV, parada automática antes de los 10 minutos y un algoritmo dinámico de purga de imágenes para garantizar un límite máximo de 42 archivos y 250 MB en disco, dejando el software listo para posteriores fases de experimentación.
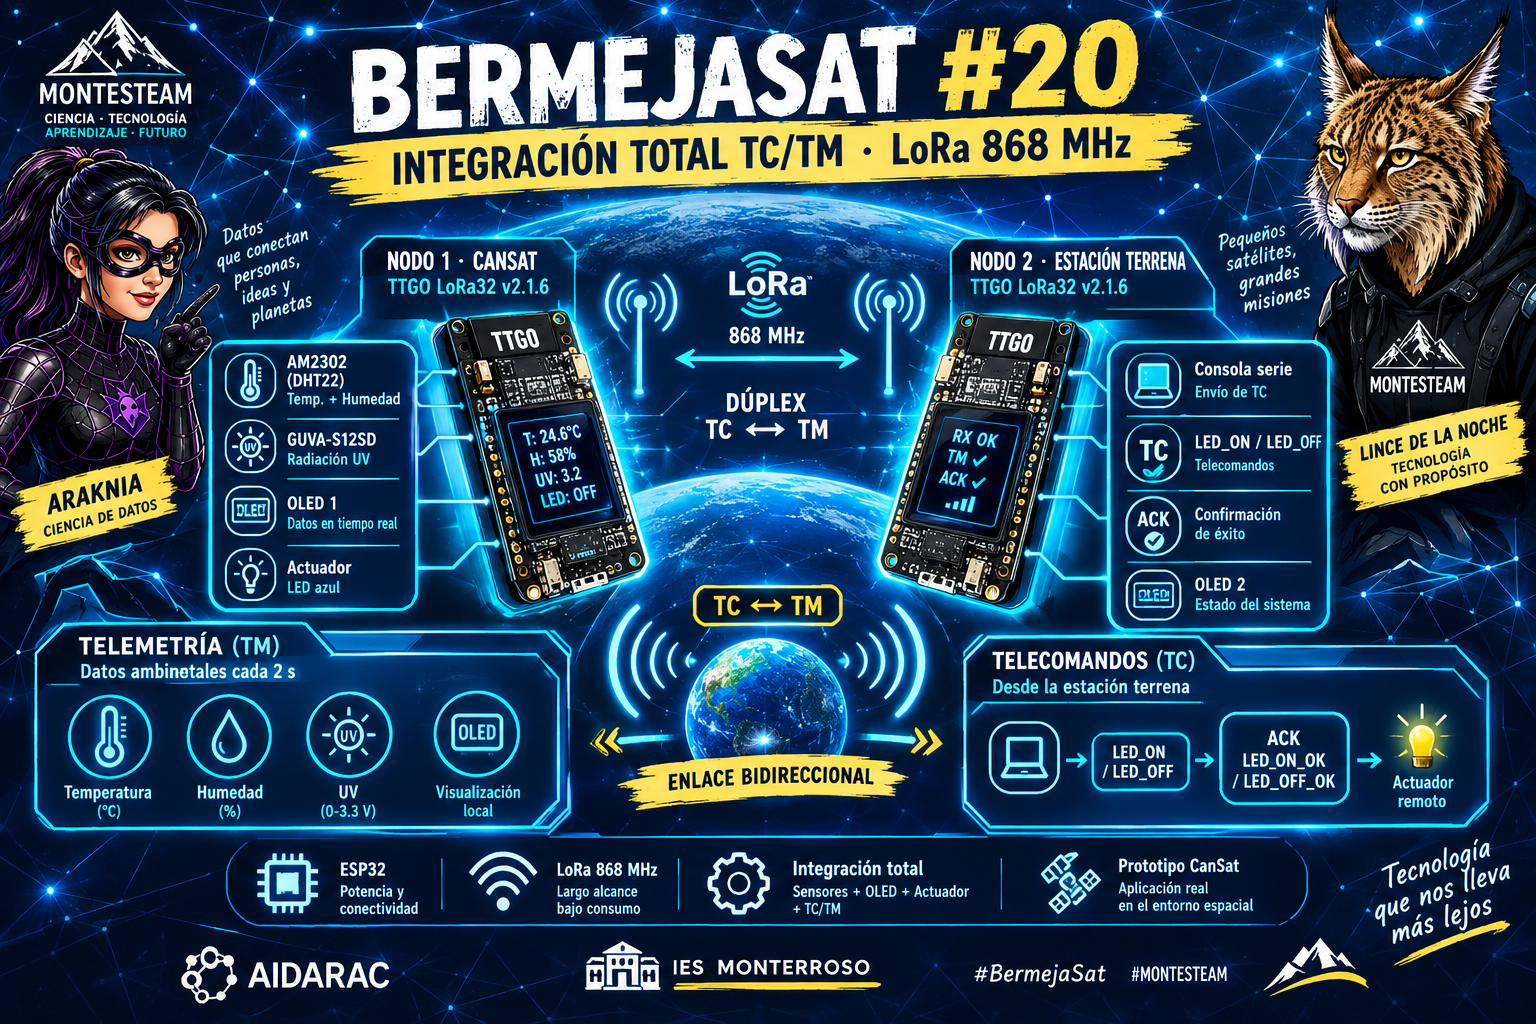
En la entrada #20 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos la integración total: telemetría unificada de radiación UV (GUVA-S12SD) y AM2302, pantallas OLED duales y control bi-direccional LoRa (868 MHz) con actuador remoto y confirmación ACK.
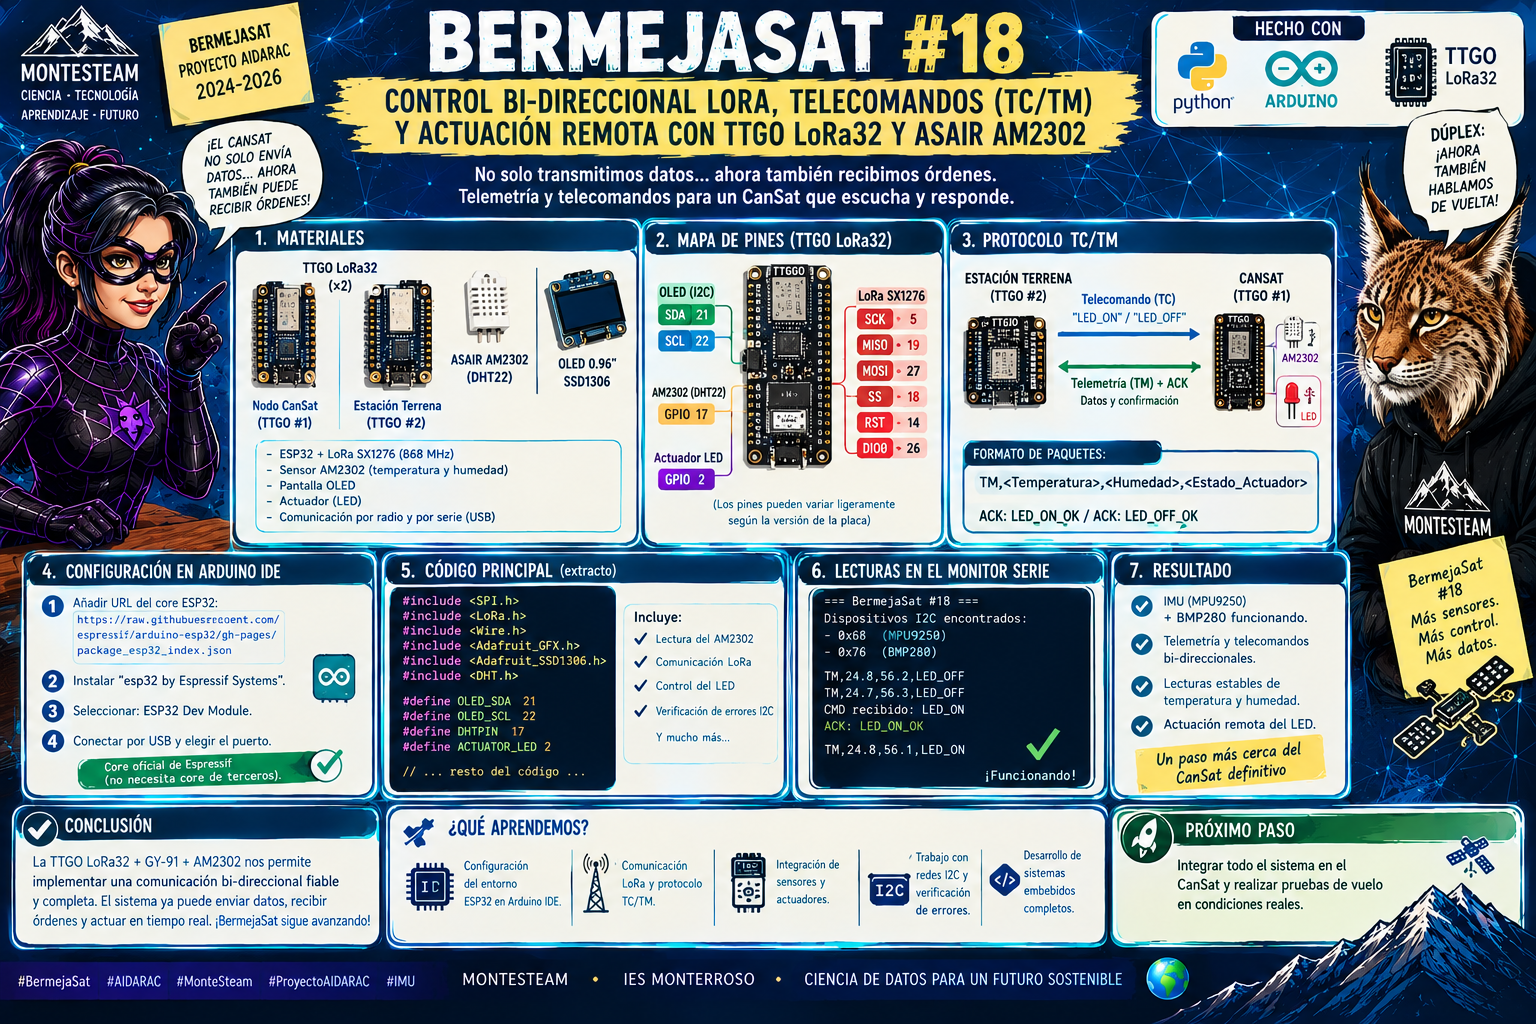
En la entrada #18 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) implementamos comunicación bi-direccional LoRa (868 MHz) con telecomandos (TC/TM), confirmación ACK y activación remota mediante placas TTGO LoRa32 y sensor AM2302.
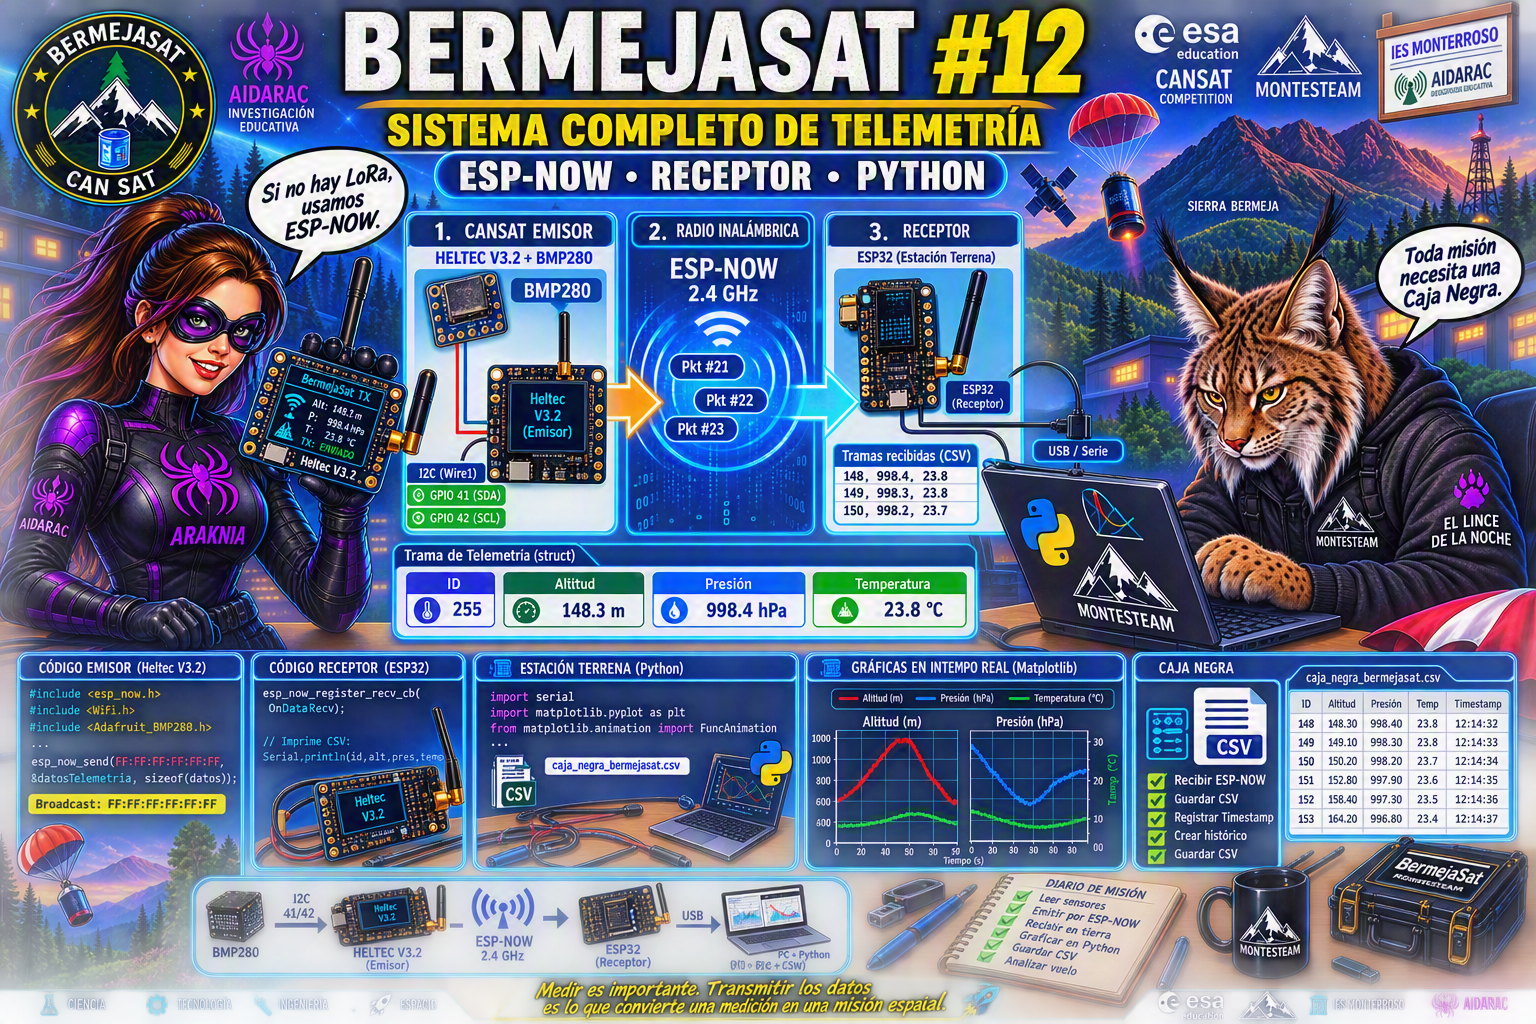
Duodécima entrega de BermejaSat: implementación integral del sistema de telemetría usando ESP-NOW a 2.4 GHz. Incluye emisor CanSat con BMP280 y pantalla OLED completa, receptor hardware y Estación Terrena en Python con gráficas y Caja Negra CSV.
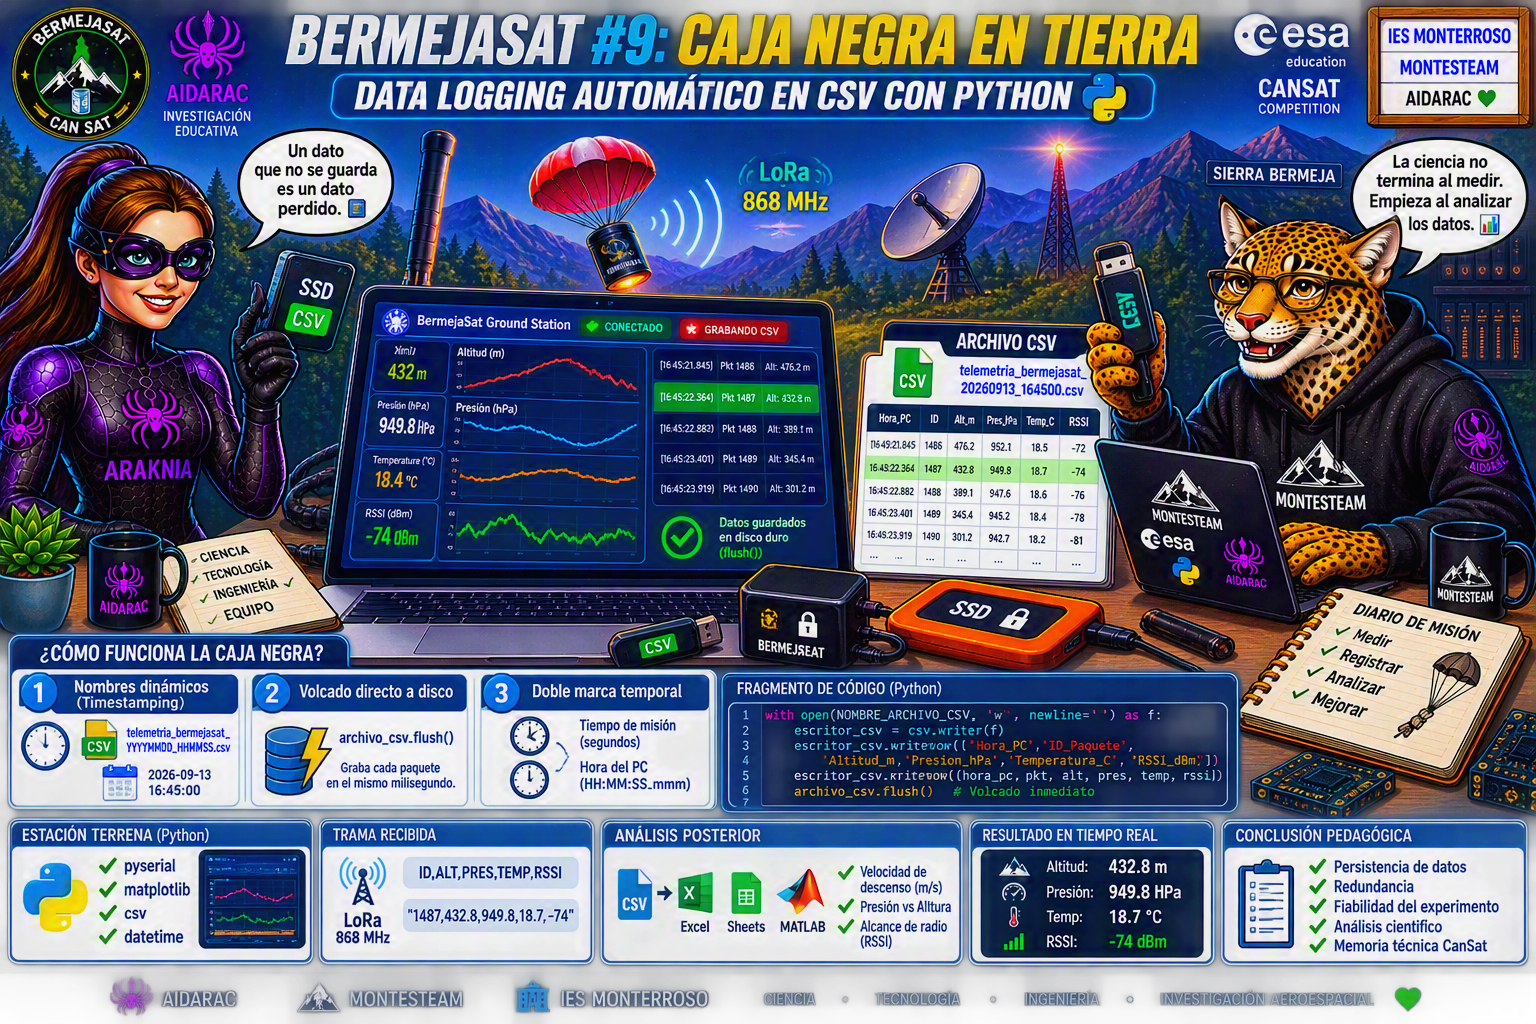
Novena entrega de BermejaSat: implementamos el registro automático de telemetría en archivos CSV en tiempo real mediante Python. Un sistema de “caja negra” en la Estación Terrena para garantizar la persistencia de los datos del CanSat.
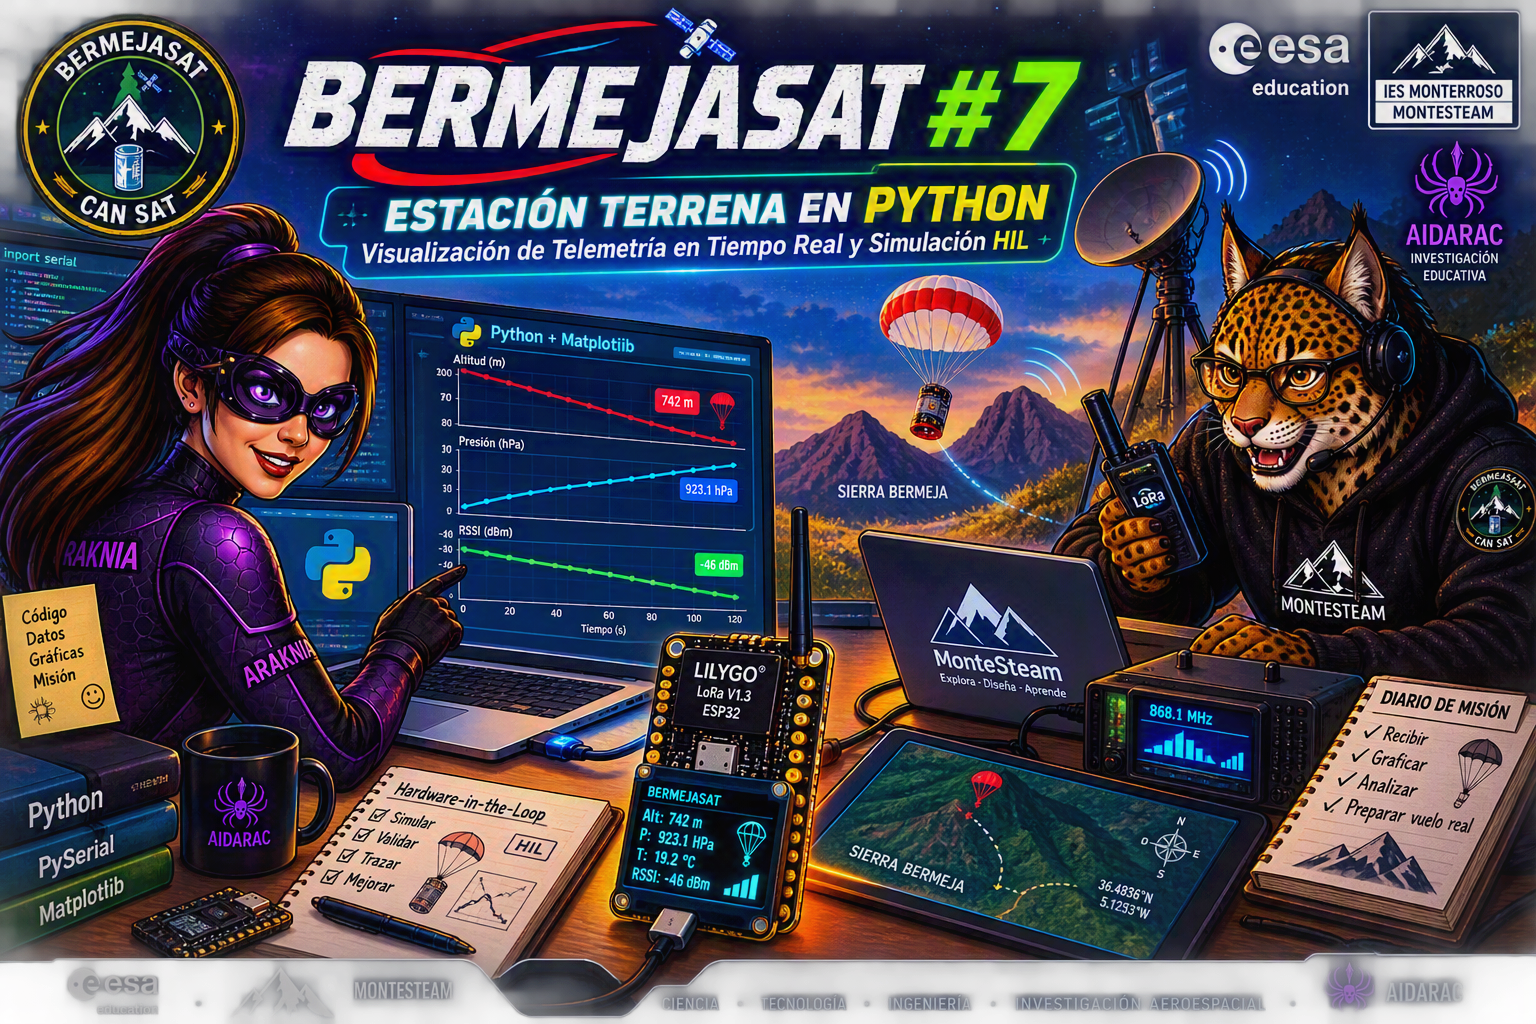
Octava entrega de BermejaSat: creamos una Estación Terrena gráfica en Python utilizando Matplotlib y PySerial. Implementamos un simulador Hardware-in-the-Loop (HIL) en la placa ESP32 para visualizar el descenso del CanSat en tiempo real.
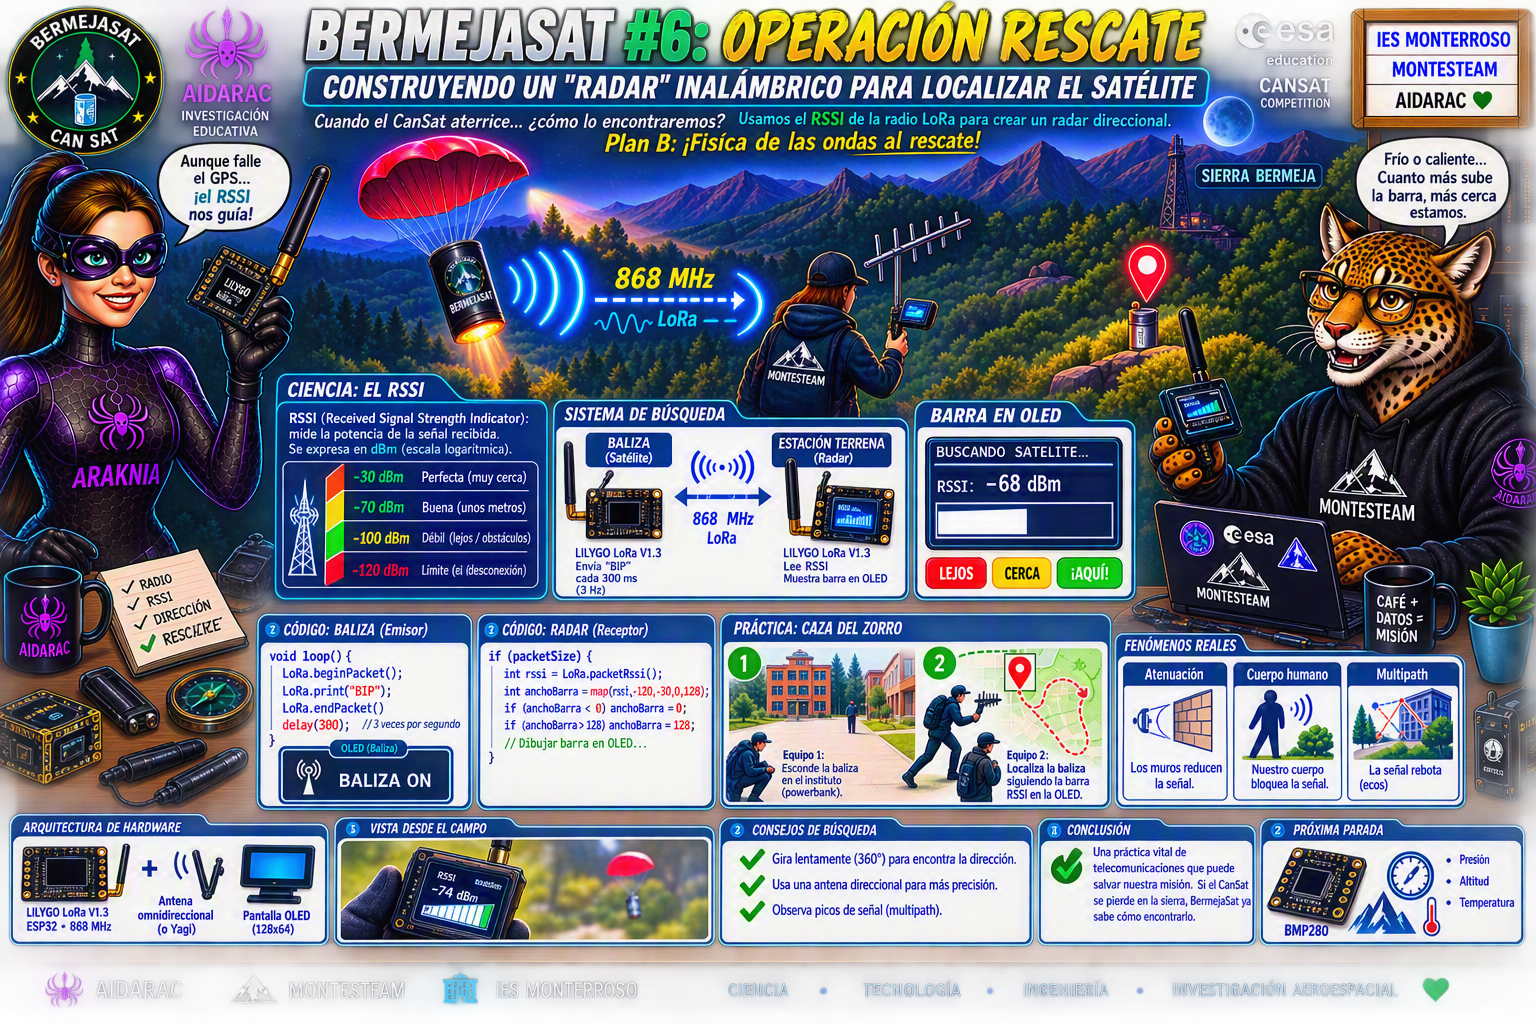
Convertimos nuestra placa ESP32 en un radar direccional utilizando el valor RSSI de la señal LoRa. Una práctica vital de “búsqueda y rescate” para encontrar el CanSat tras el aterrizaje.
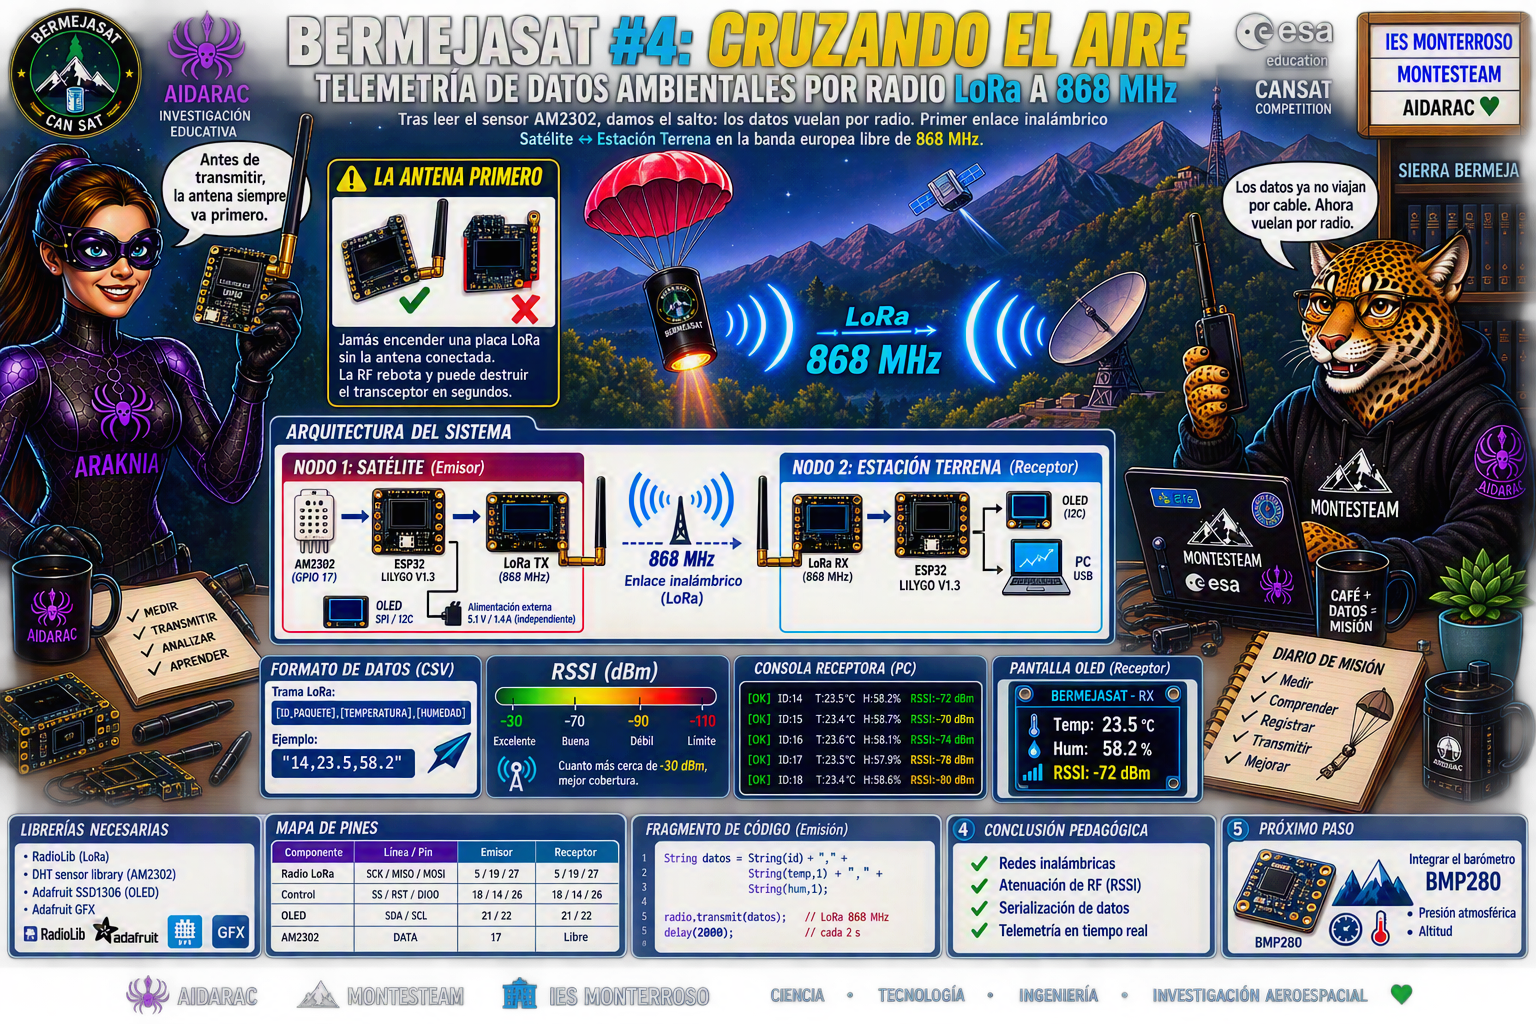
Cuarta entrada de BermejaSat: establecemos el primer enlace de telemetría inalámbrica por radio LoRa a 868 MHz. Transmitimos los datos del sensor AM2302 desde el satélite a una Estación Terrena receptora con medición de potencia de señal (RSSI).
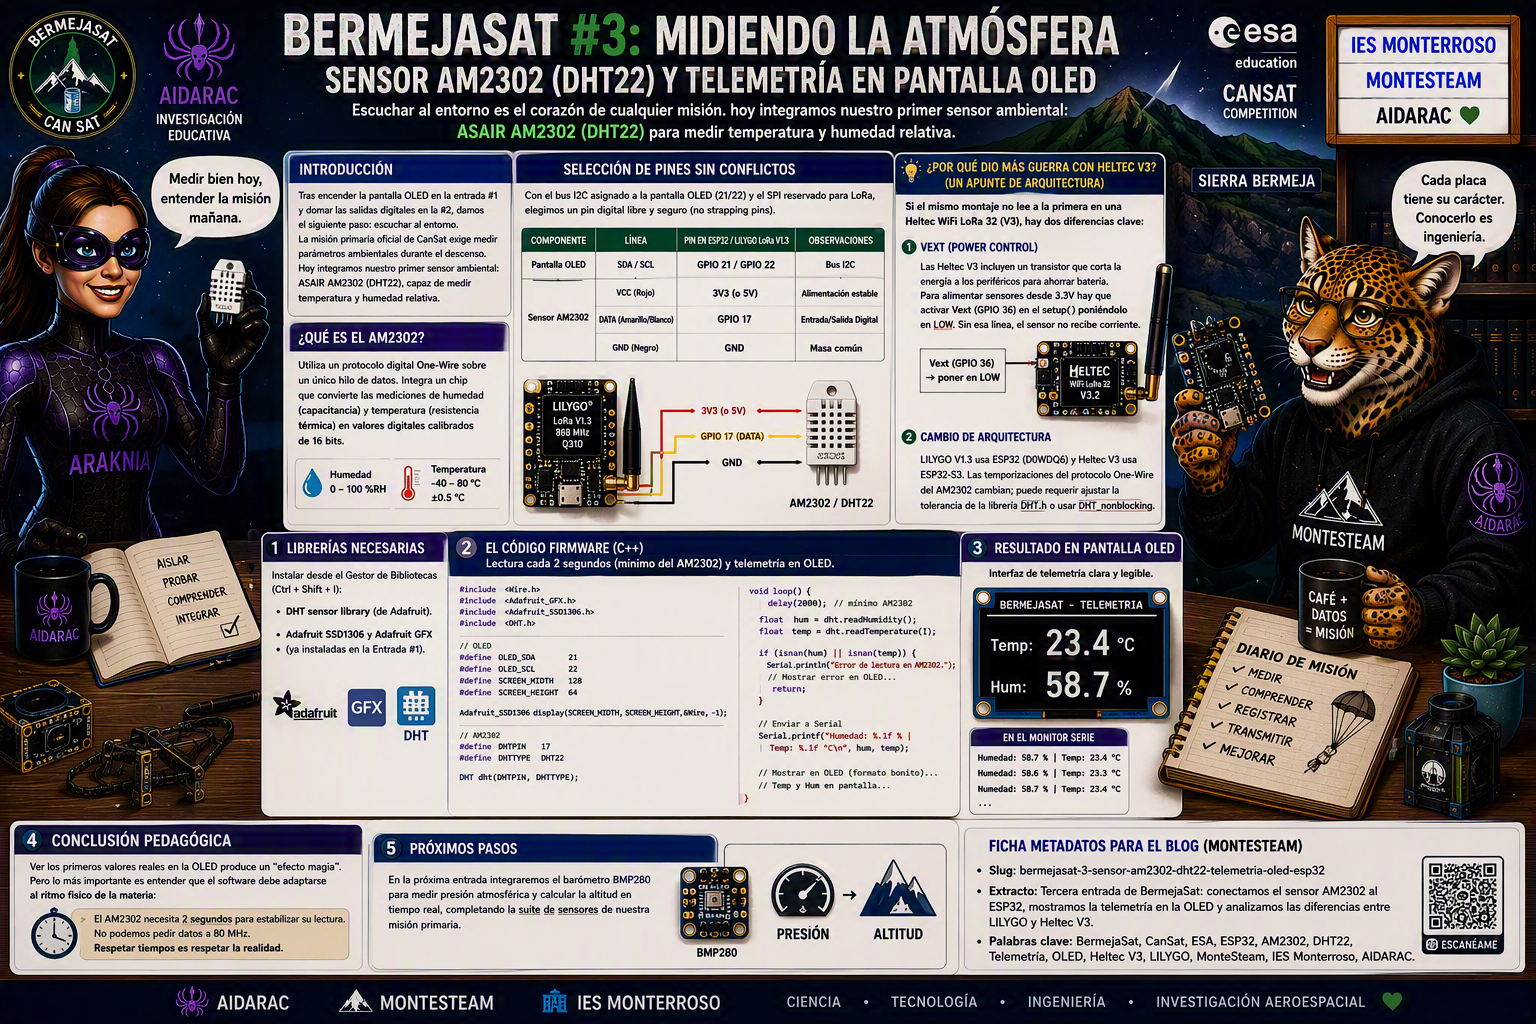
Tercera entrada de BermejaSat: conectamos el sensor de temperatura y humedad ASAIR AM2302 al ESP32, mostramos la telemetría en la pantalla OLED y analizamos por qué varían las configuraciones entre las placas LILYGO y Heltec V3.