Programamos un siguelíneas Cutebot con micro:bit: dos sensores, un bloque que cuenta los dos a la vez y un simulador para probar velocidad, reacción y ruido.
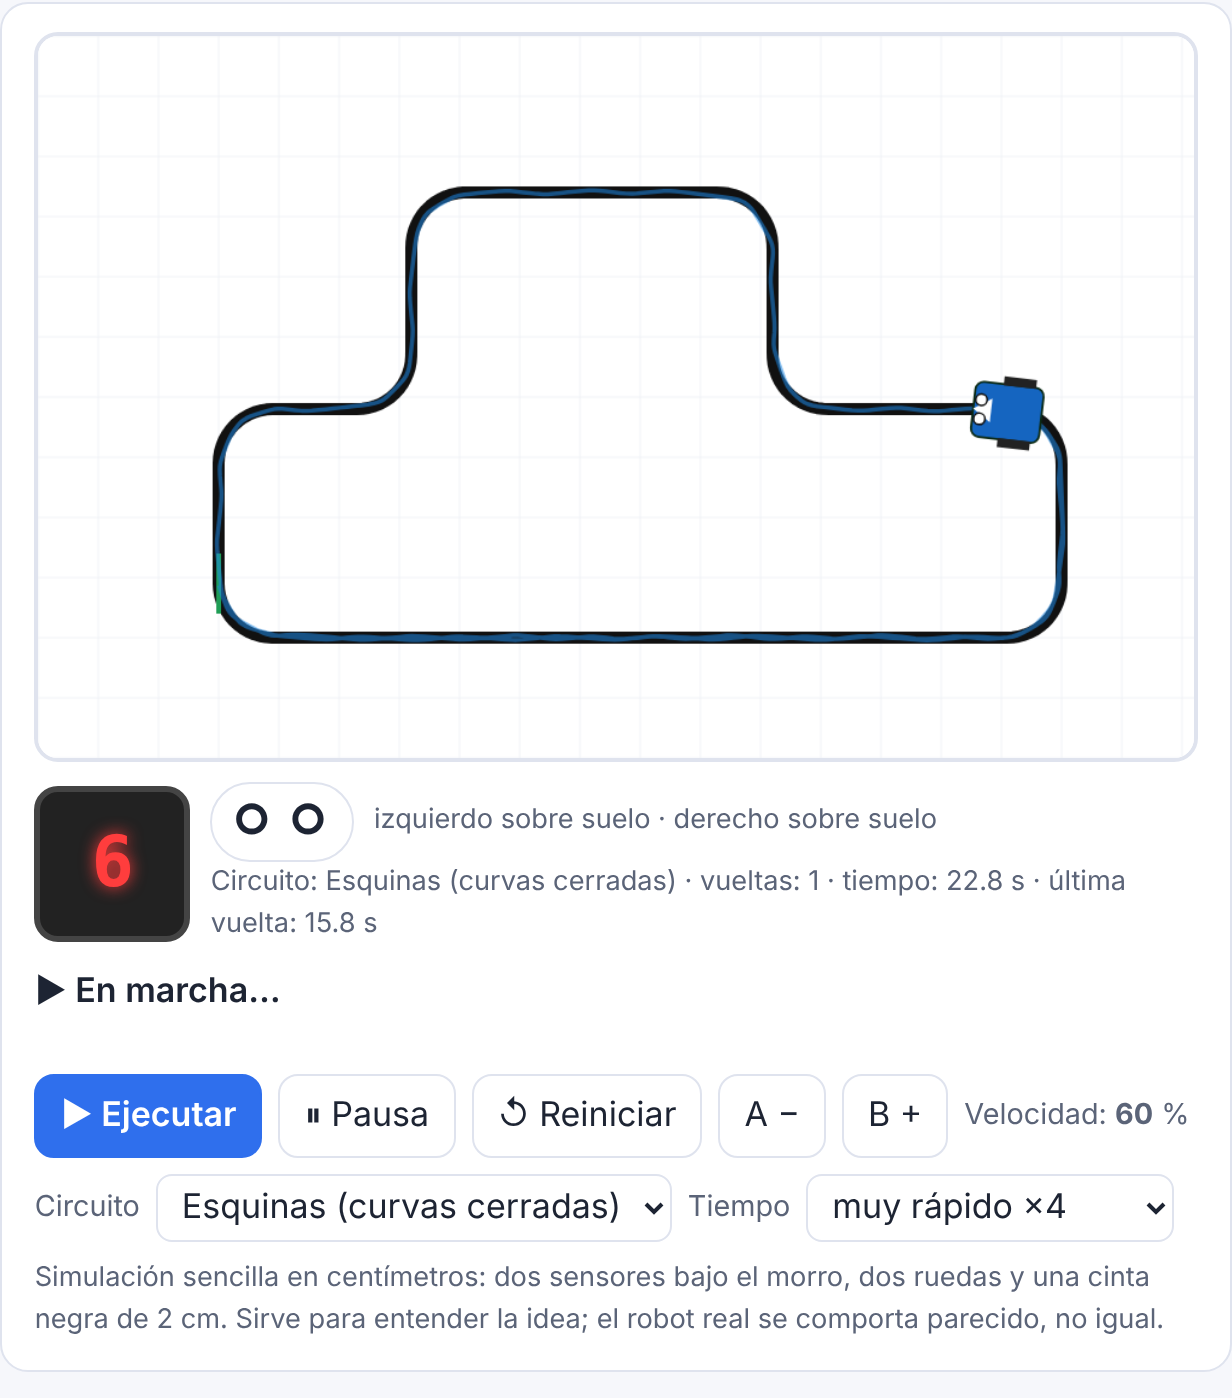

Programamos un siguelíneas Cutebot con micro:bit: dos sensores, un bloque que cuenta los dos a la vez y un simulador para probar velocidad, reacción y ruido.
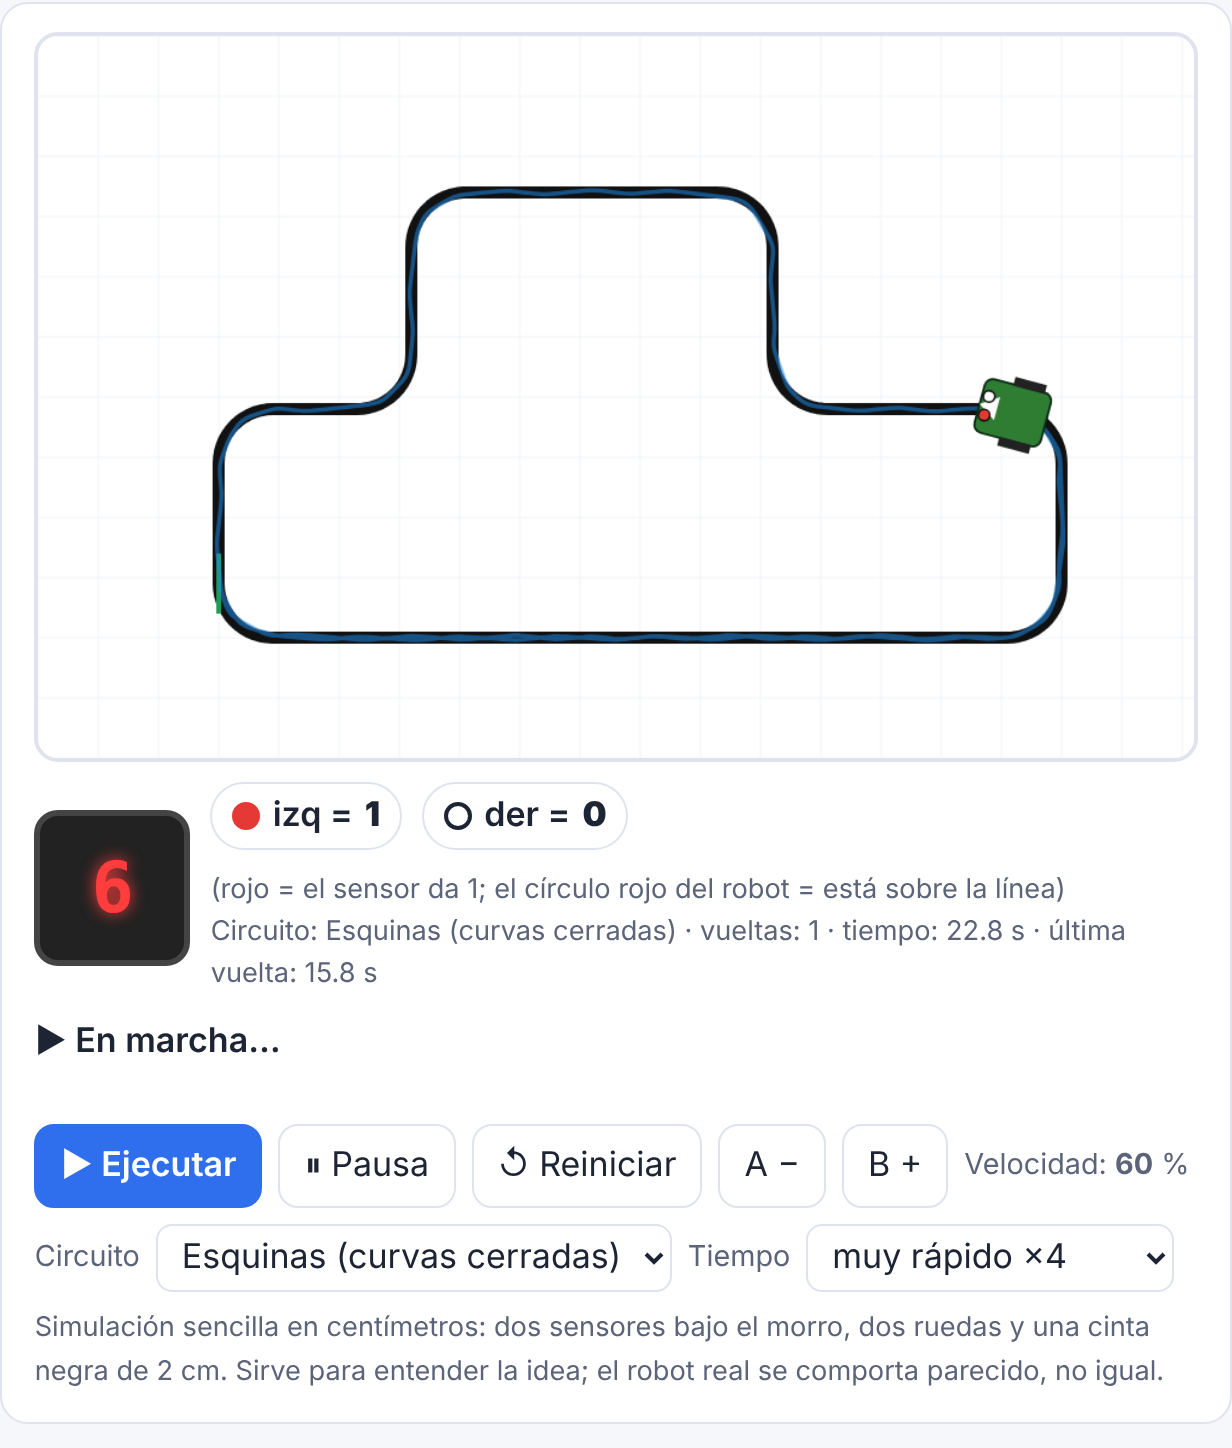
Programamos un siguelíneas Maqueen con micro:bit: dos sensores, cuatro situaciones y un simulador donde probar velocidad, reacción y ruido antes de usar el robot real.