Calculamos el NDVI con Raspberry Pi y la cámara NoIR para medir la salud de las plantas, y comprobamos por qué una imagen bonita no siempre es una medida.
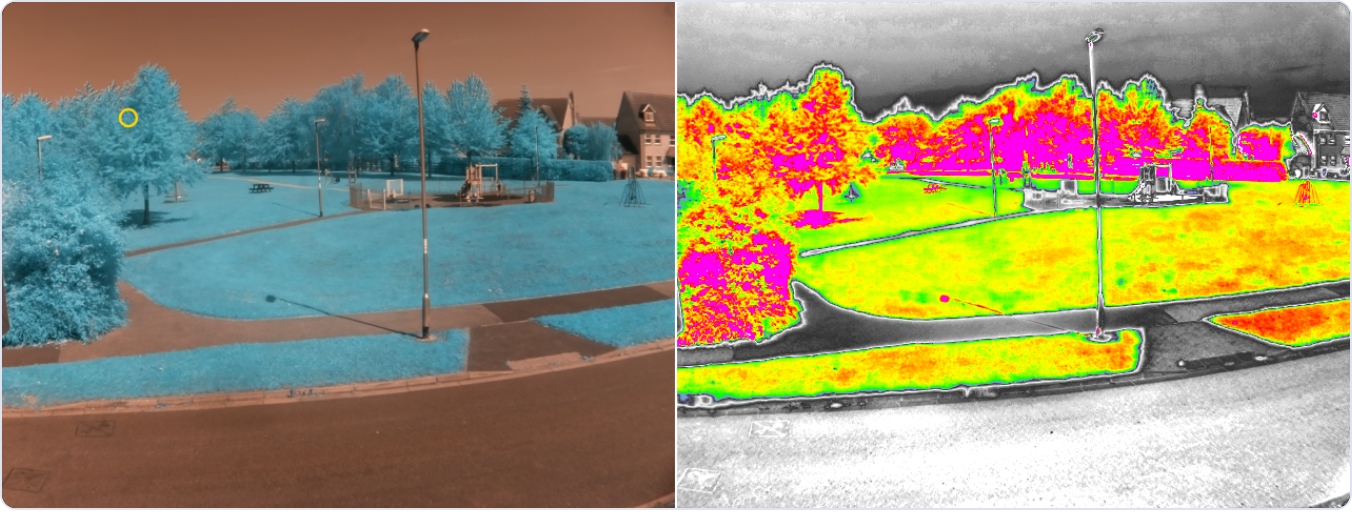

Calculamos el NDVI con Raspberry Pi y la cámara NoIR para medir la salud de las plantas, y comprobamos por qué una imagen bonita no siempre es una medida.
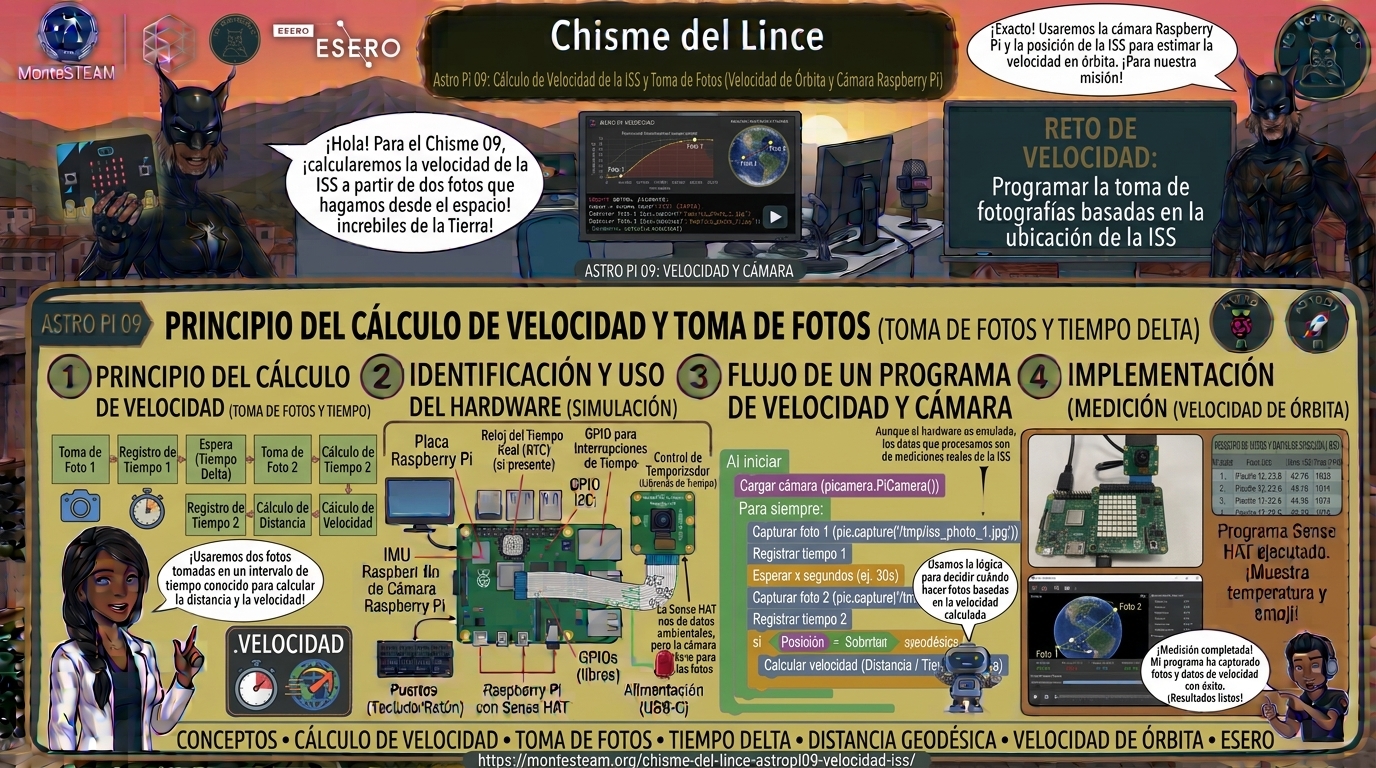
Calculamos la velocidad de la ISS con dos fotos reales tomadas por una Astro Pi: OpenCV empareja detalles, el GSD pasa píxeles a kilómetros y sale 7,74 km/s.
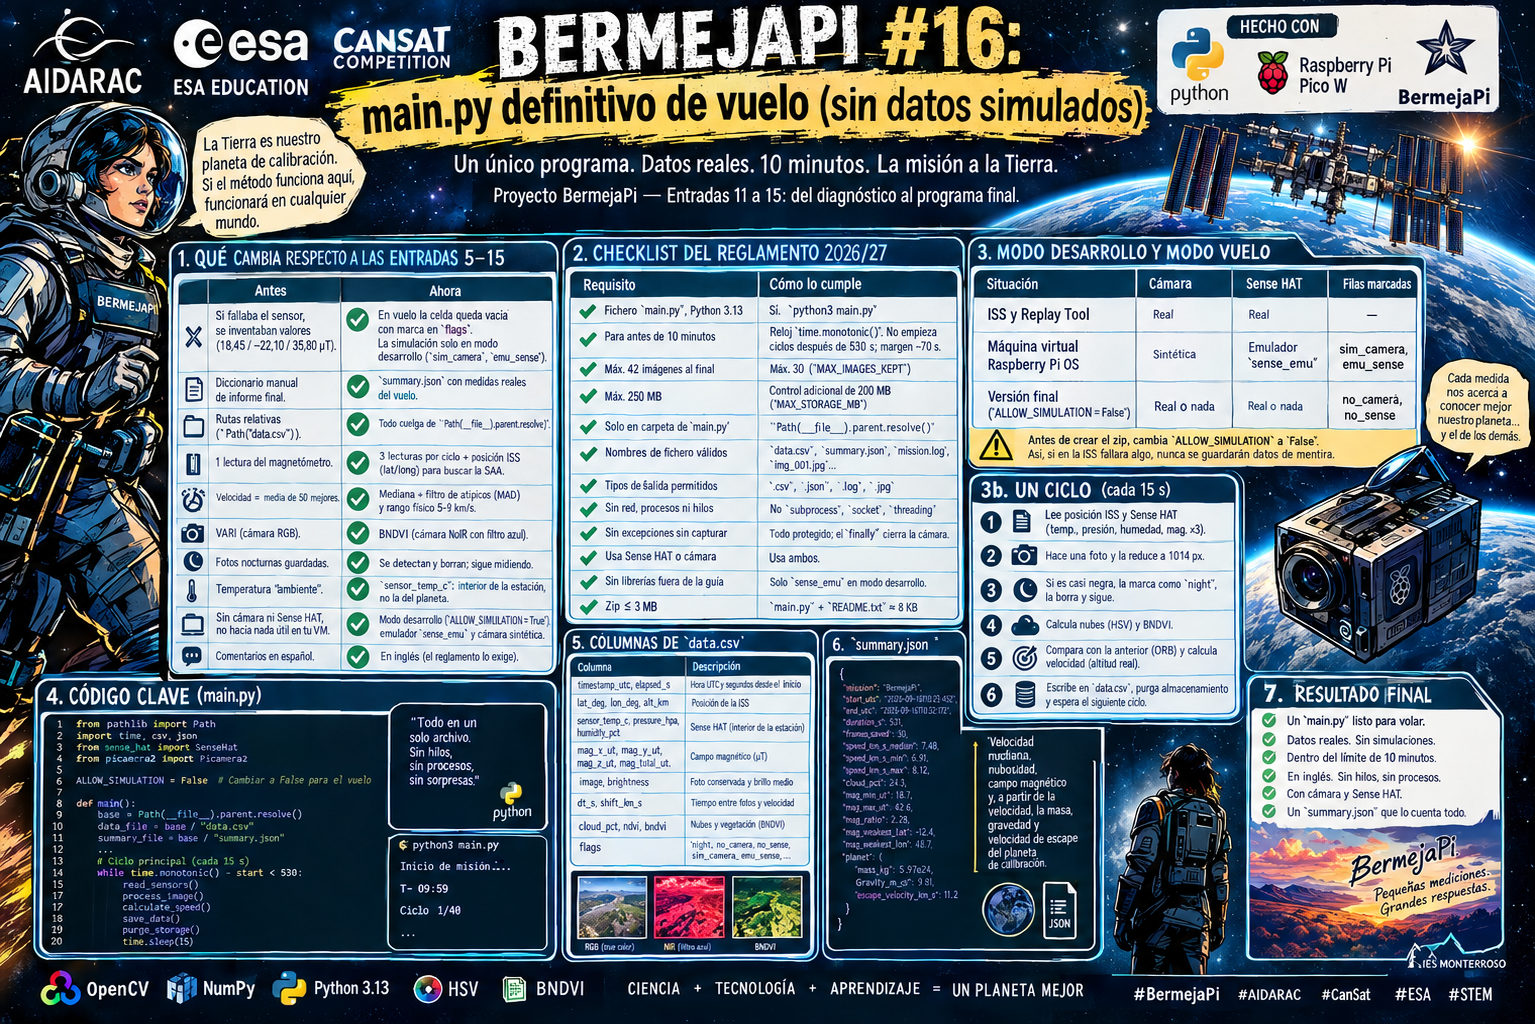
Integramos todo BermejaPi en un main.py definitivo para Astro Pi Mission Space Lab 2026/27: límite de 10 minutos, Sense HAT, cámara NoIR y modo simulación.
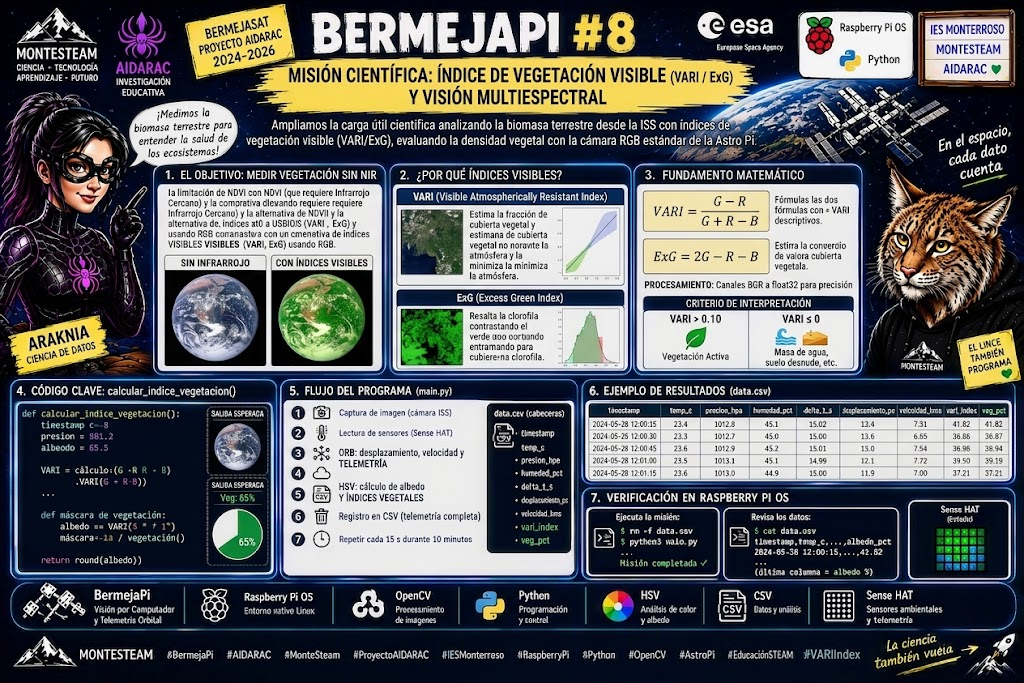
En esta octava entrega del proyecto BermejaPi, integramos el análisis de vegetación terrestre mediante el índice visible VARI (Visible Atmospherically Resistant Index) dentro de nuestro script de vuelo para la ESA. Esta técnica permite cuantificar la biomasa y salud de la cubierta vegetal en pasos continentales utilizando únicamente la cámara RGB de la ISS, registrando la densidad de clorofila y el porcentaje de suelo fértil en tiempo real sobre el archivo CSV de telemetría junto a las métricas de albedo y velocidad orbital.
En la séptima entrega del proyecto BermejaPi, implementamos una misión científica de observación terrestre orientada al estudio del clima para la Misión Space Lab de la ESA. Mediante el uso del espacio de color HSV en OpenCV, el script procesa en tiempo real las imágenes capturadas desde la ISS para calcular la proporción de masa nubosa (albedo estimado) y correlacionarla con la telemetría del Sense HAT y la velocidad orbital.
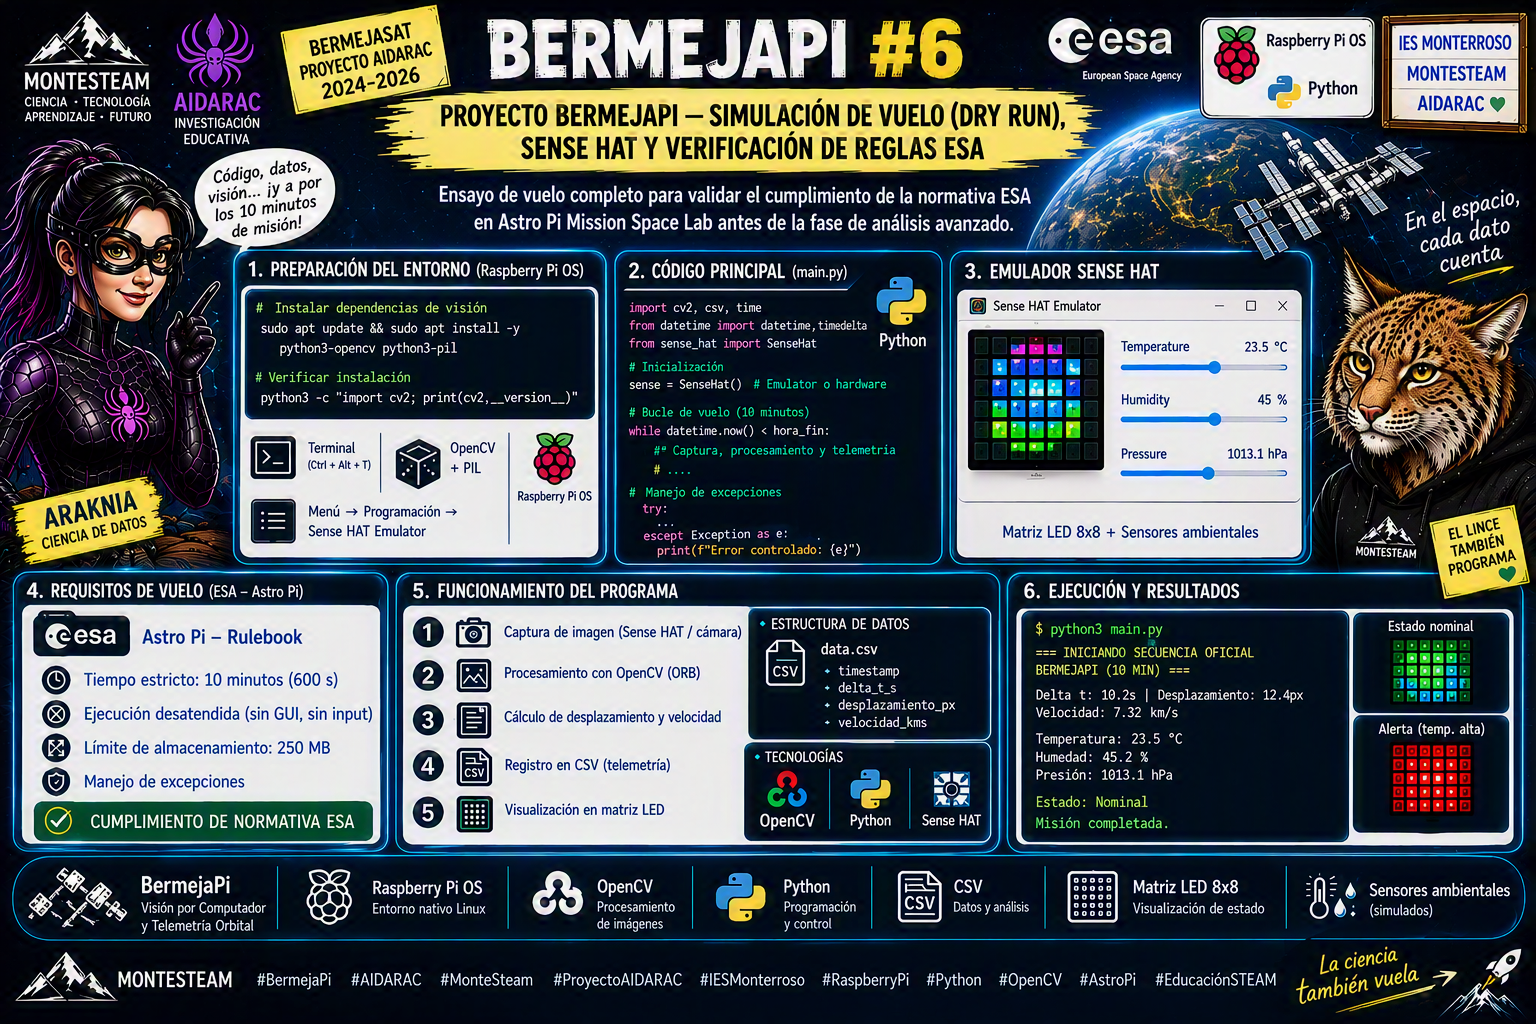
En esta sexta entrega del proyecto BermejaPi, ejecutamos una prueba de ensayo general (Dry Run) para validar el cumplimiento de la normativa oficial de la ESA en el concurso Astro Pi Mission Space Lab. Implementamos un sistema de lectura ambiental con Sense HAT, procesamiento ORB con OpenCV, parada automática antes de los 10 minutos y un algoritmo dinámico de purga de imágenes para garantizar un límite máximo de 42 archivos y 250 MB en disco, dejando el software listo para posteriores fases de experimentación.
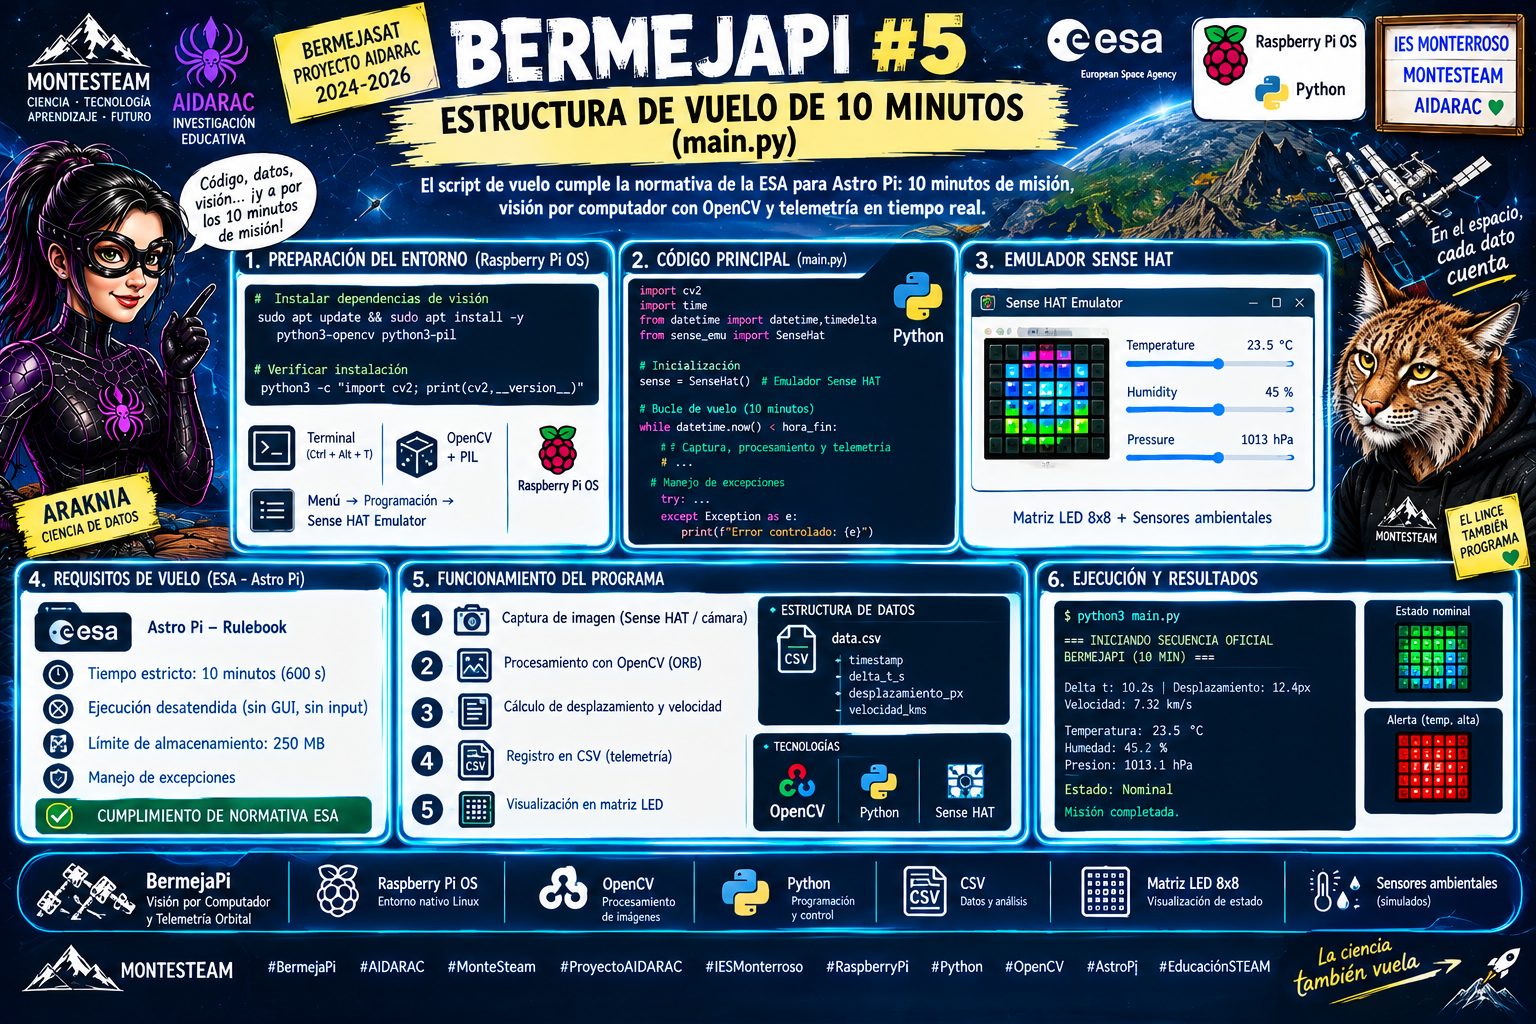
En esta quinta entrega del proyecto BermejaPi, implementamos la estructura definitiva del script de vuelo main.py de acuerdo con la normativa técnica de la ESA para la Misión Space Lab de Astro Pi. El desarrollo incluye un control de tiempo estricto de 10 minutos, procesamiento de visión por computador mediante algoritmos ORB con OpenCV, mitigación de almacenamiento sobrescribiendo fotogramas anteriores y generación de telemetría orbital en tiempo real exportada a un archivo CSV.
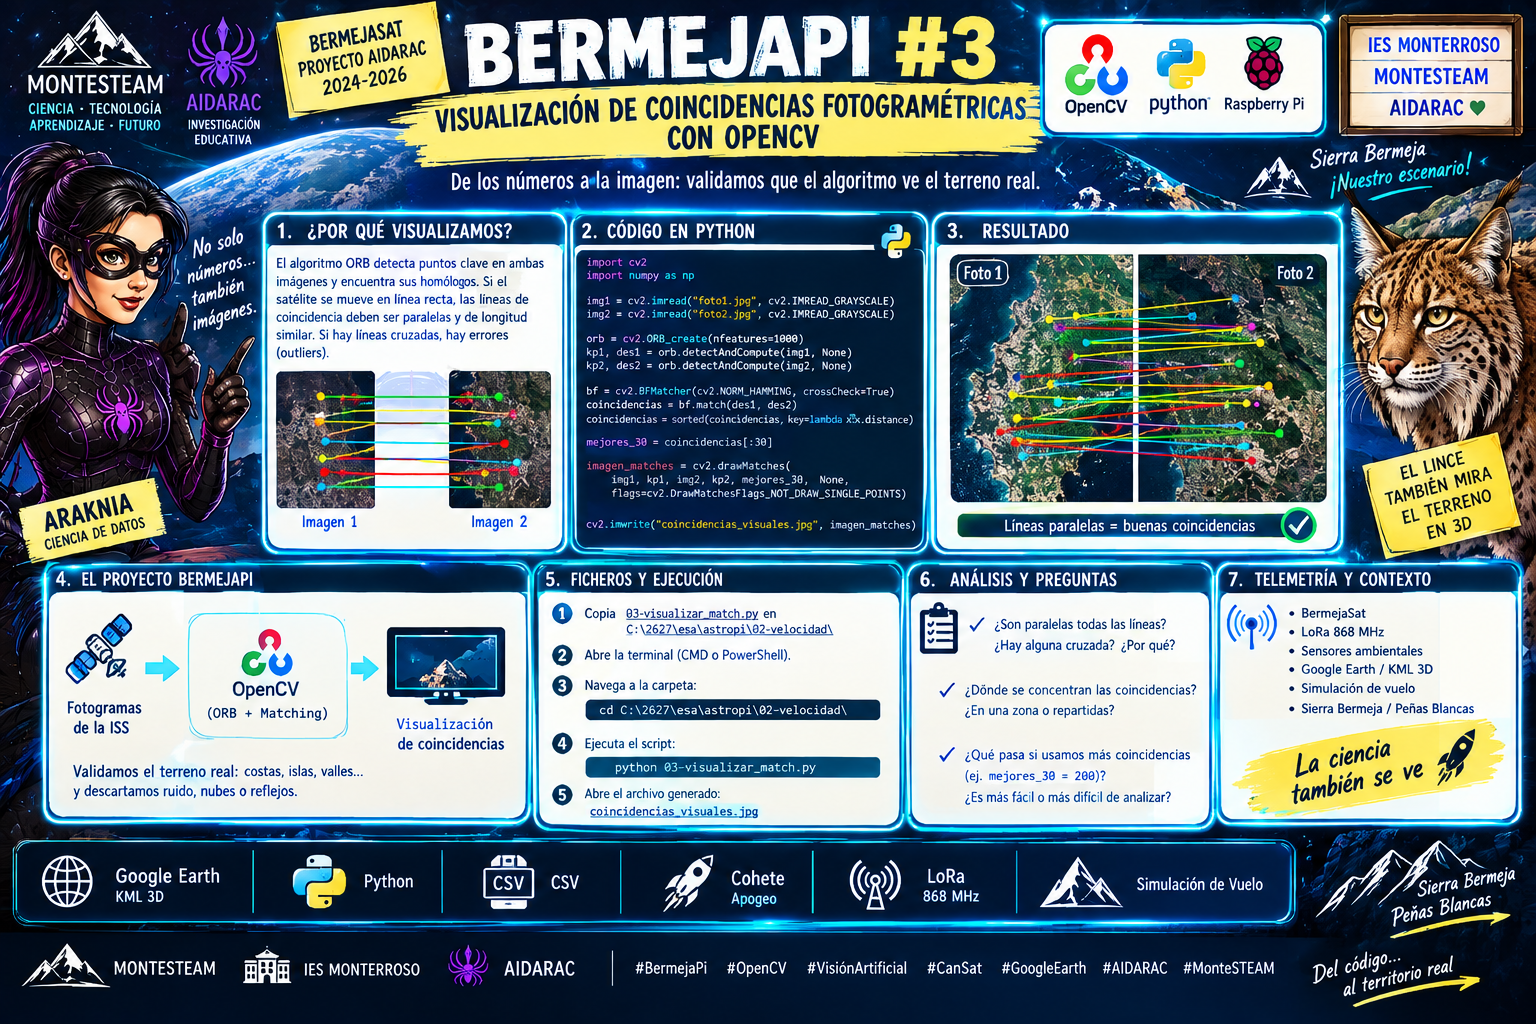
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.
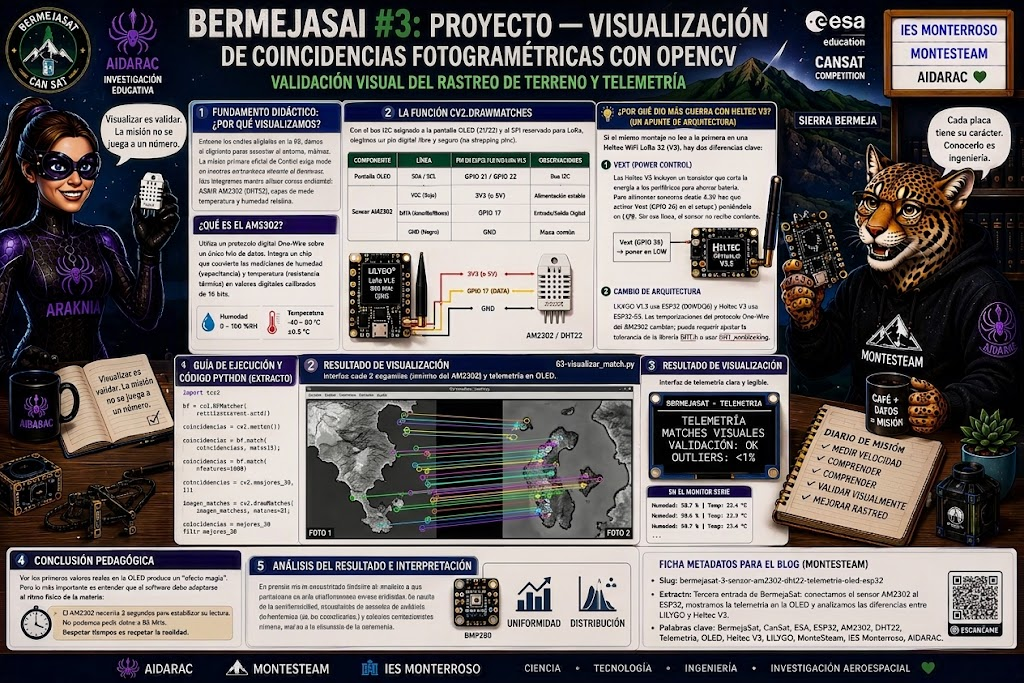
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.