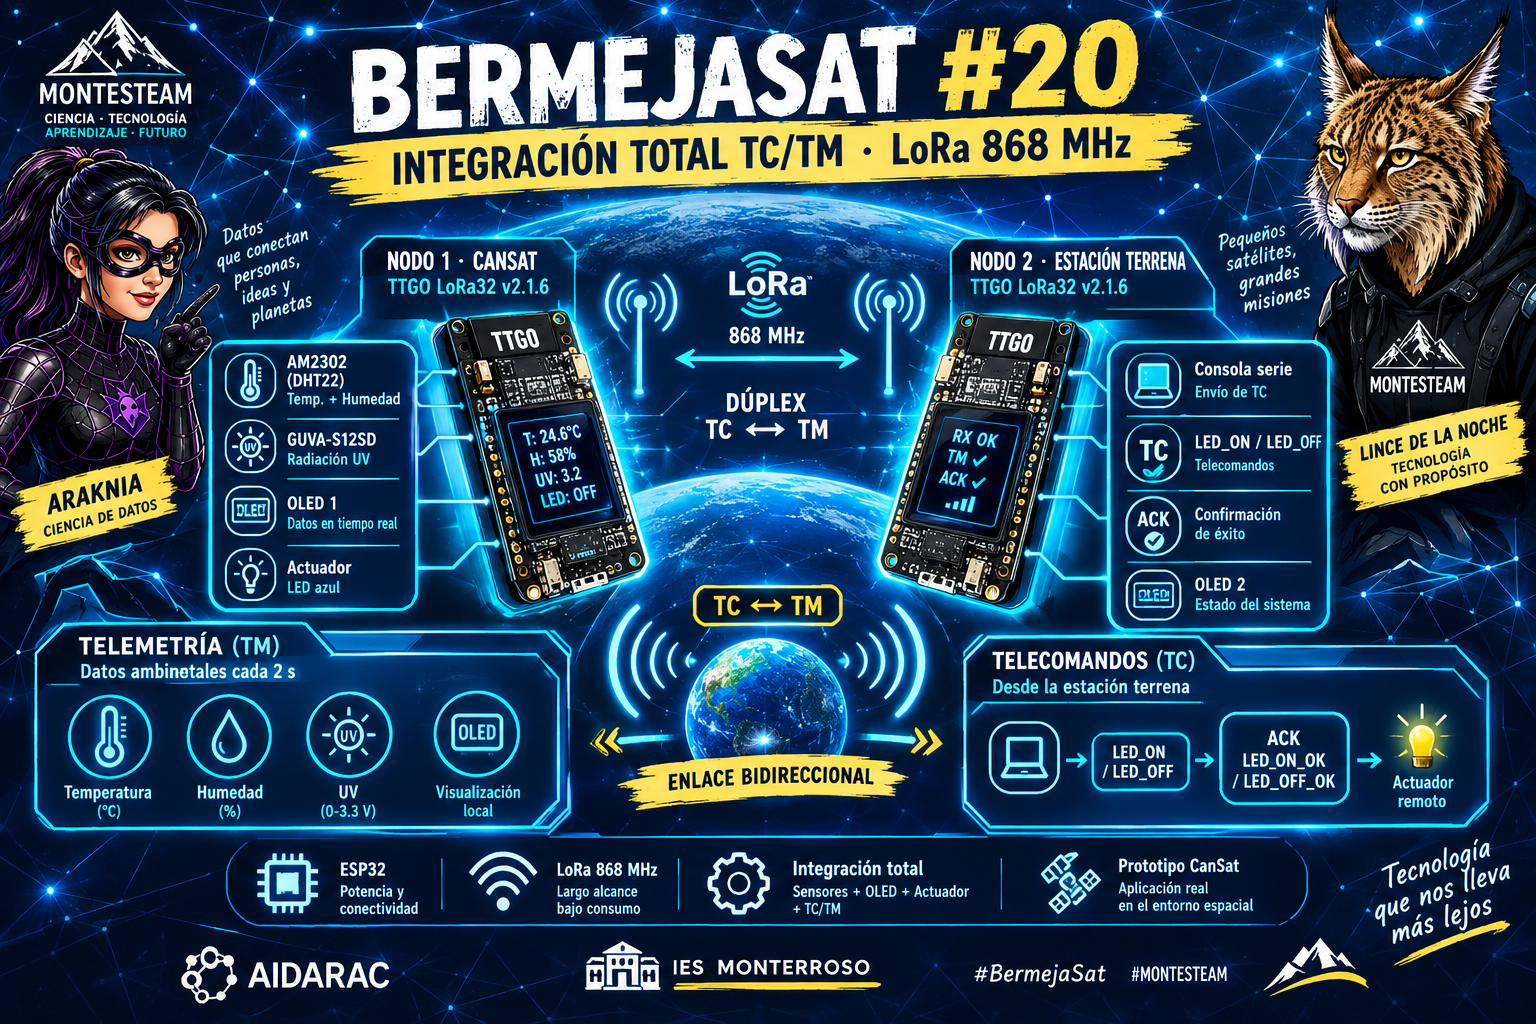
En la entrada #20 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos la integración total: telemetría unificada de radiación UV (GUVA-S12SD) y AM2302, pantallas OLED duales y control bi-direccional LoRa (868 MHz) con actuador remoto y confirmación ACK.
Integración del sensor de radiación ultravioleta GUVA-S12SD en la TTGO LoRa32 para la misión secundaria de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC), estableciendo la lectura analógica basal del índice UV.
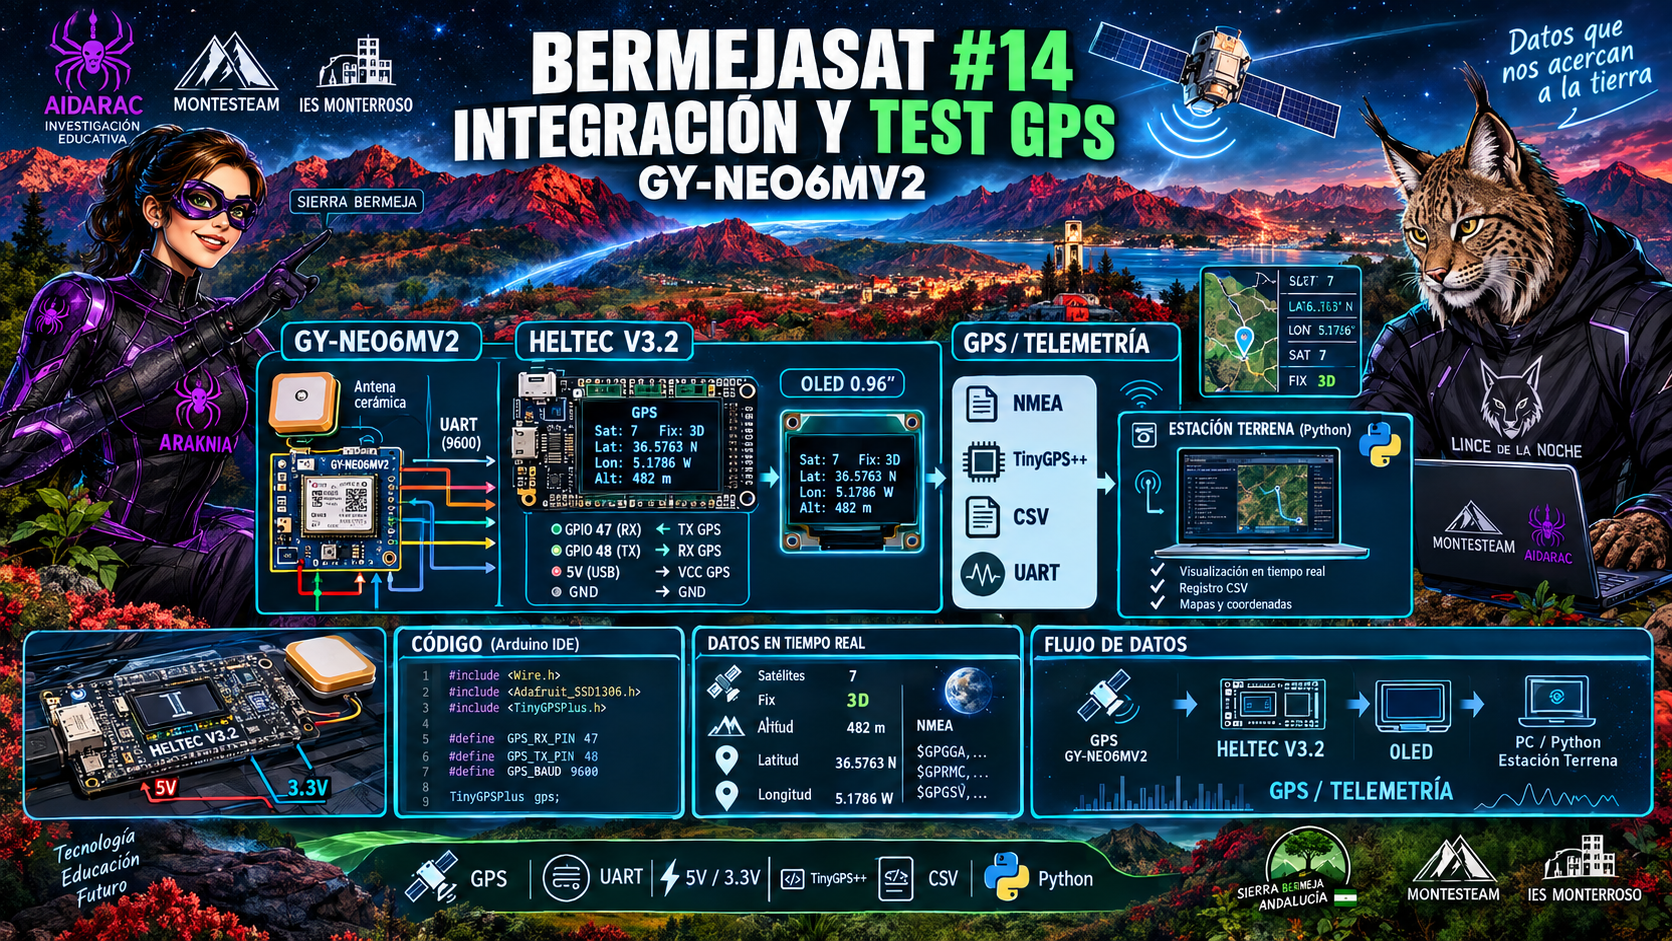
Decimocuarta entrega de BermejaSat: test dedicado del módulo GPS GY-NEO6MV2 en la Heltec V3.2. Solución de alimentación a 5V, decodificación con TinyGPS++, OLED en fuente uniforme y Estación Terrena en Python
Decimotercera entrega de BermejaSat: realización del ensayo telemétrico por cable (Tethered Test). Incluye la calibración del punto cero de altitud en la Heltec V3.2, renderizado OLED en tamaño uniforme, envío USB-Serie y la Estación Terrena en Python con gráficas y Caja Negra.
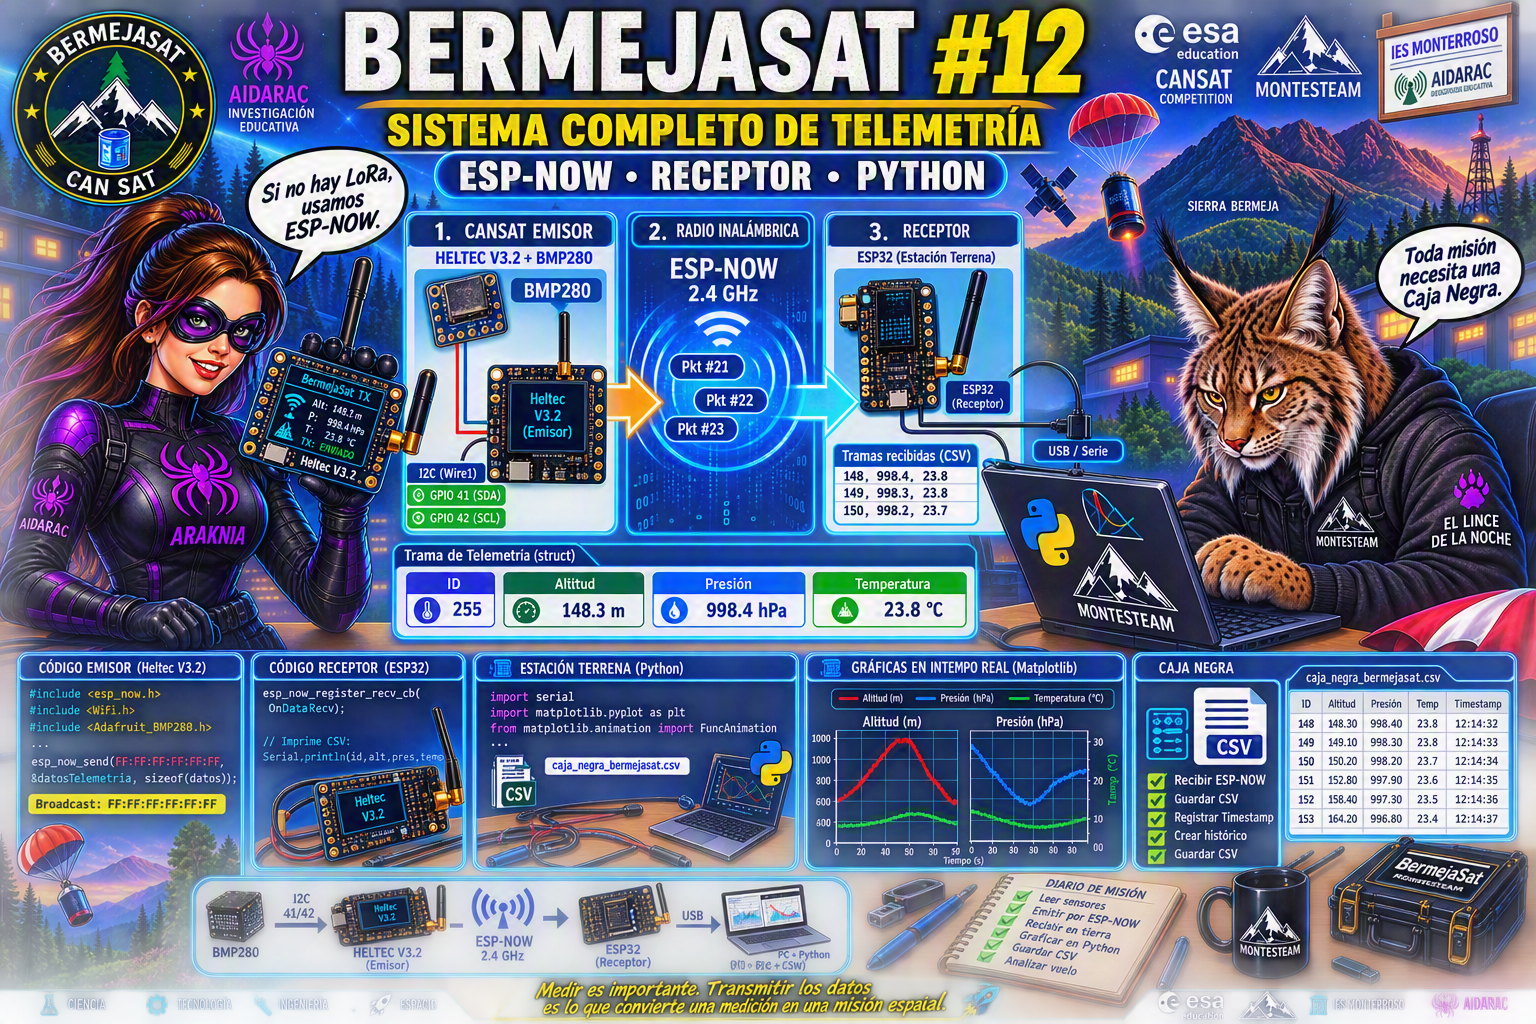
Duodécima entrega de BermejaSat: implementación integral del sistema de telemetría usando ESP-NOW a 2.4 GHz. Incluye emisor CanSat con BMP280 y pantalla OLED completa, receptor hardware y Estación Terrena en Python con gráficas y Caja Negra CSV.
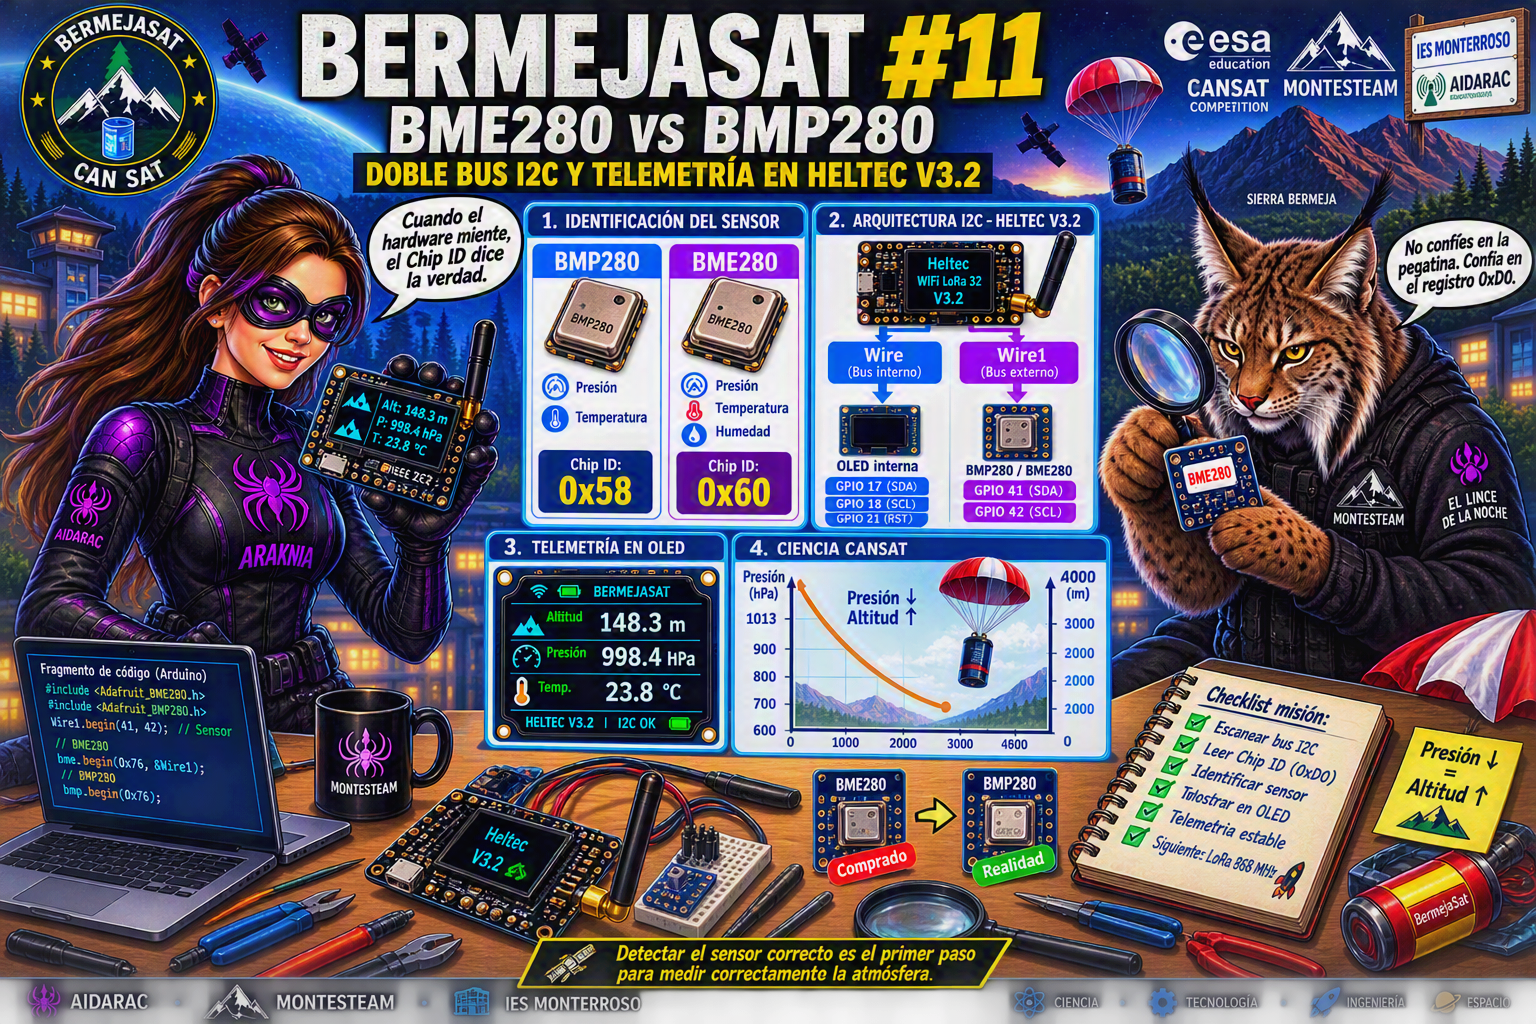
Undécima entrega de BermejaSat: cómo solucionar la diferencia entre sensores BME280 y BMP280, configurar el segundo bus I2C (Wire1) en los pines 41 y 42 de la Heltec V3.2 y mostrar telemetría en tiempo real en la pantalla OLED.
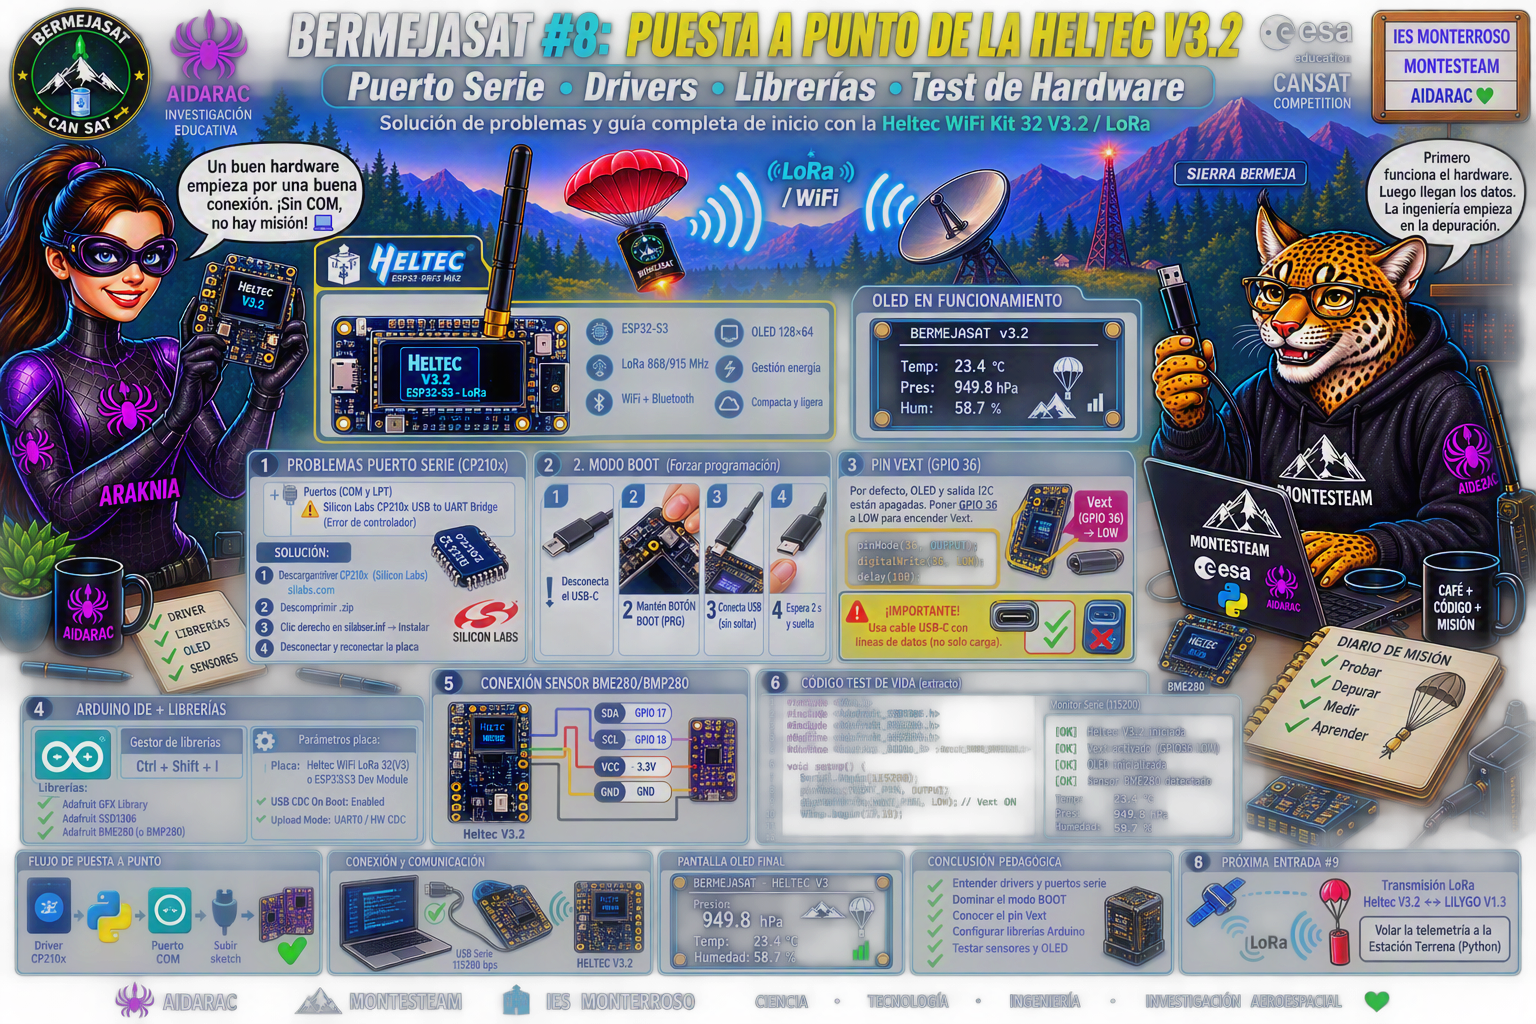
Décima entrega de BermejaSat: guía práctica para solucionar problemas de puerto serie USB (CP210x, modo BOOT) en la placa Heltec WiFi Kit 32 V3.2, configuración de Arduino IDE y test inicial con pantalla OLED y sensor BME280/BMP280.
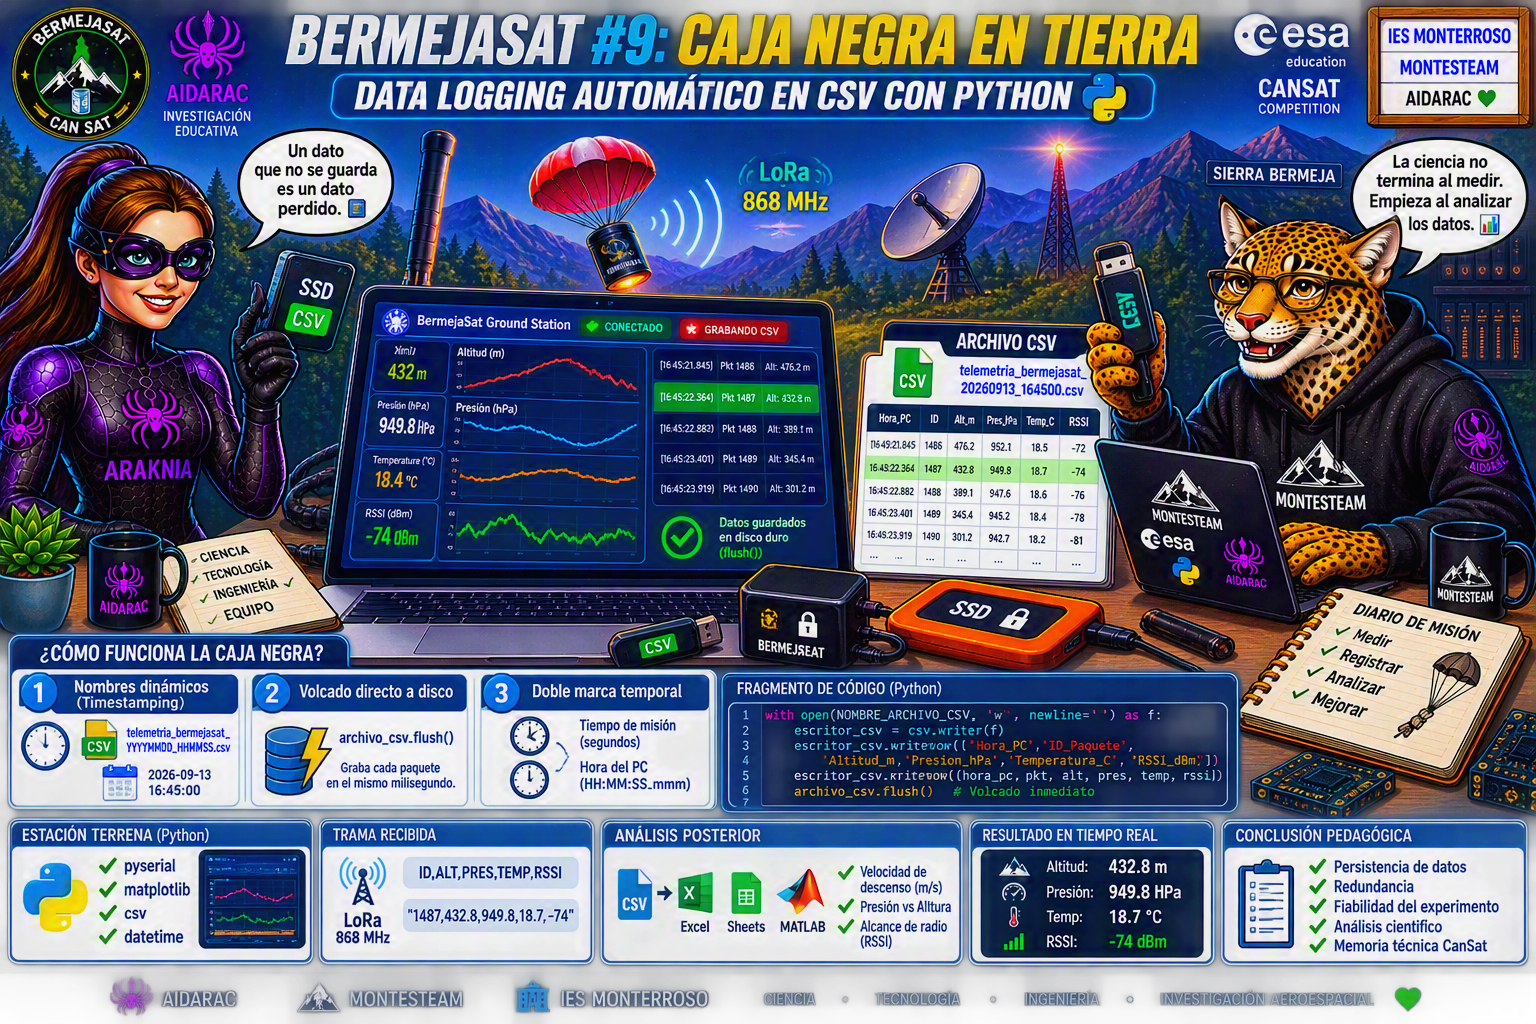
Novena entrega de BermejaSat: implementamos el registro automático de telemetría en archivos CSV en tiempo real mediante Python. Un sistema de “caja negra” en la Estación Terrena para garantizar la persistencia de los datos del CanSat.
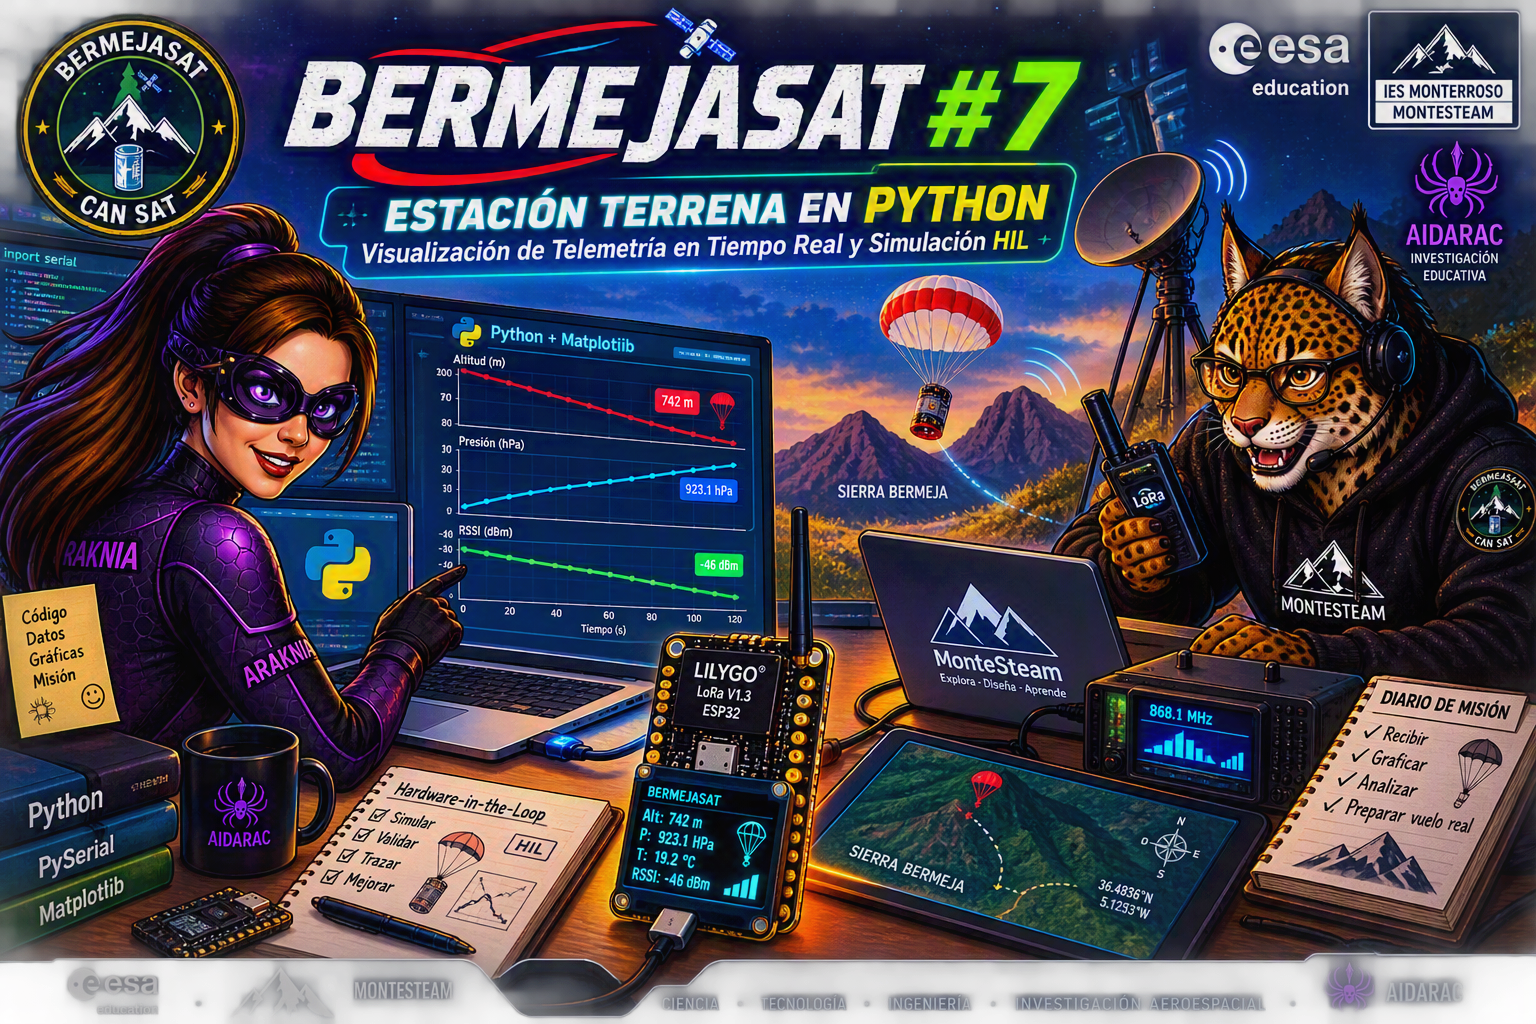
Octava entrega de BermejaSat: creamos una Estación Terrena gráfica en Python utilizando Matplotlib y PySerial. Implementamos un simulador Hardware-in-the-Loop (HIL) en la placa ESP32 para visualizar el descenso del CanSat en tiempo real.
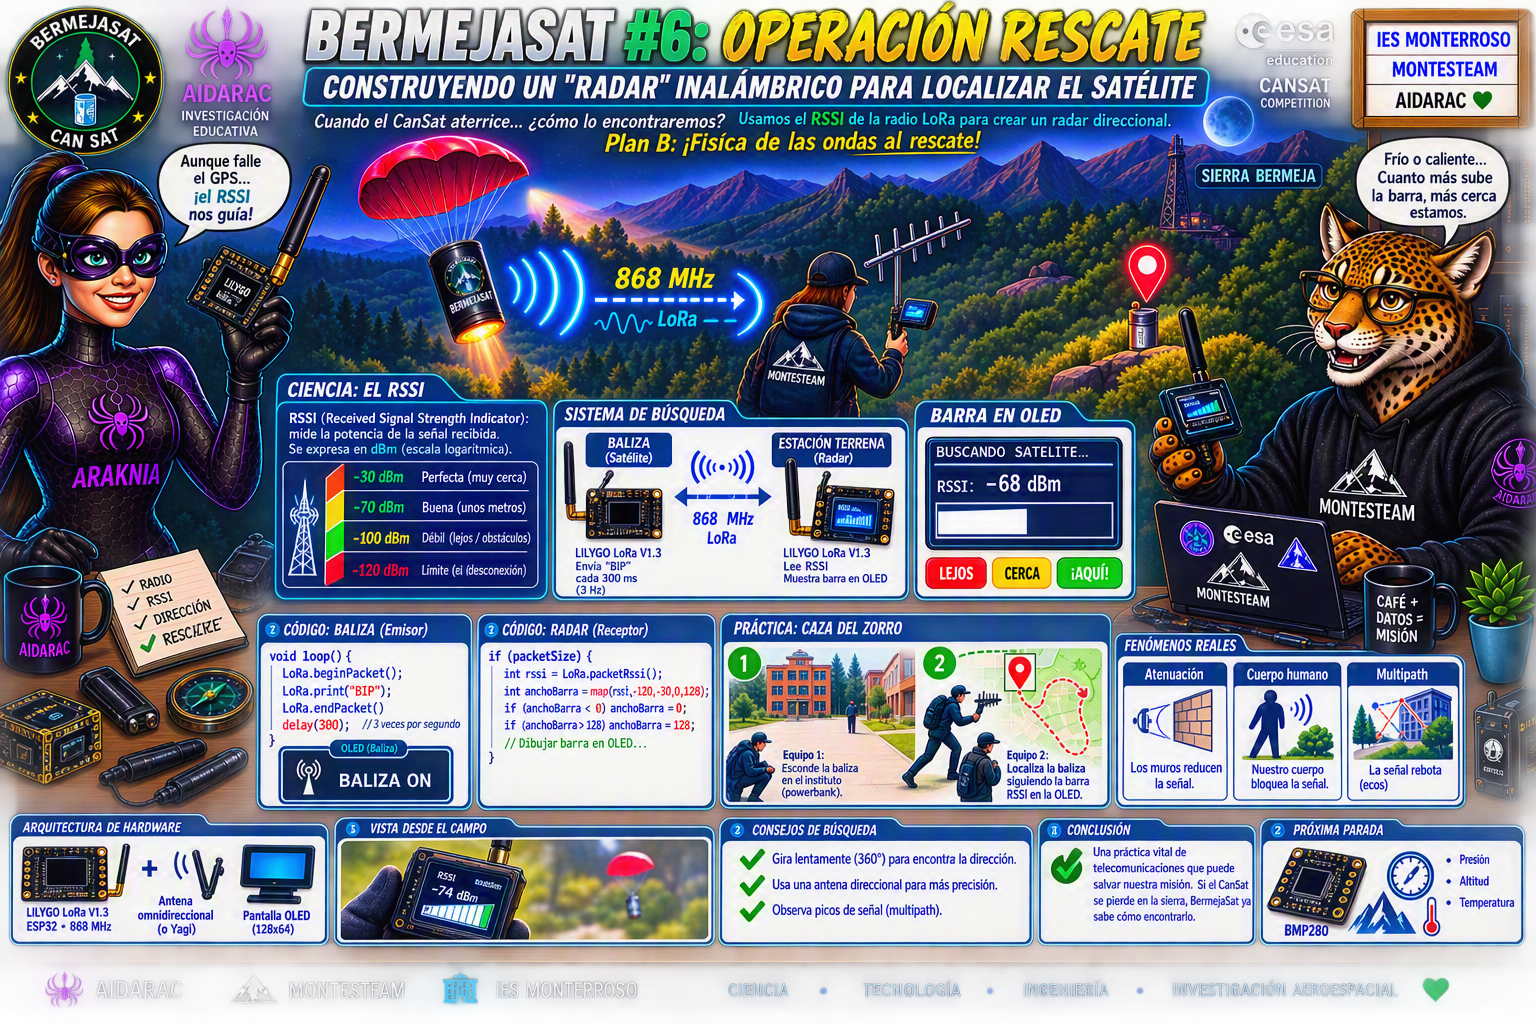
Convertimos nuestra placa ESP32 en un radar direccional utilizando el valor RSSI de la señal LoRa. Una práctica vital de “búsqueda y rescate” para encontrar el CanSat tras el aterrizaje.