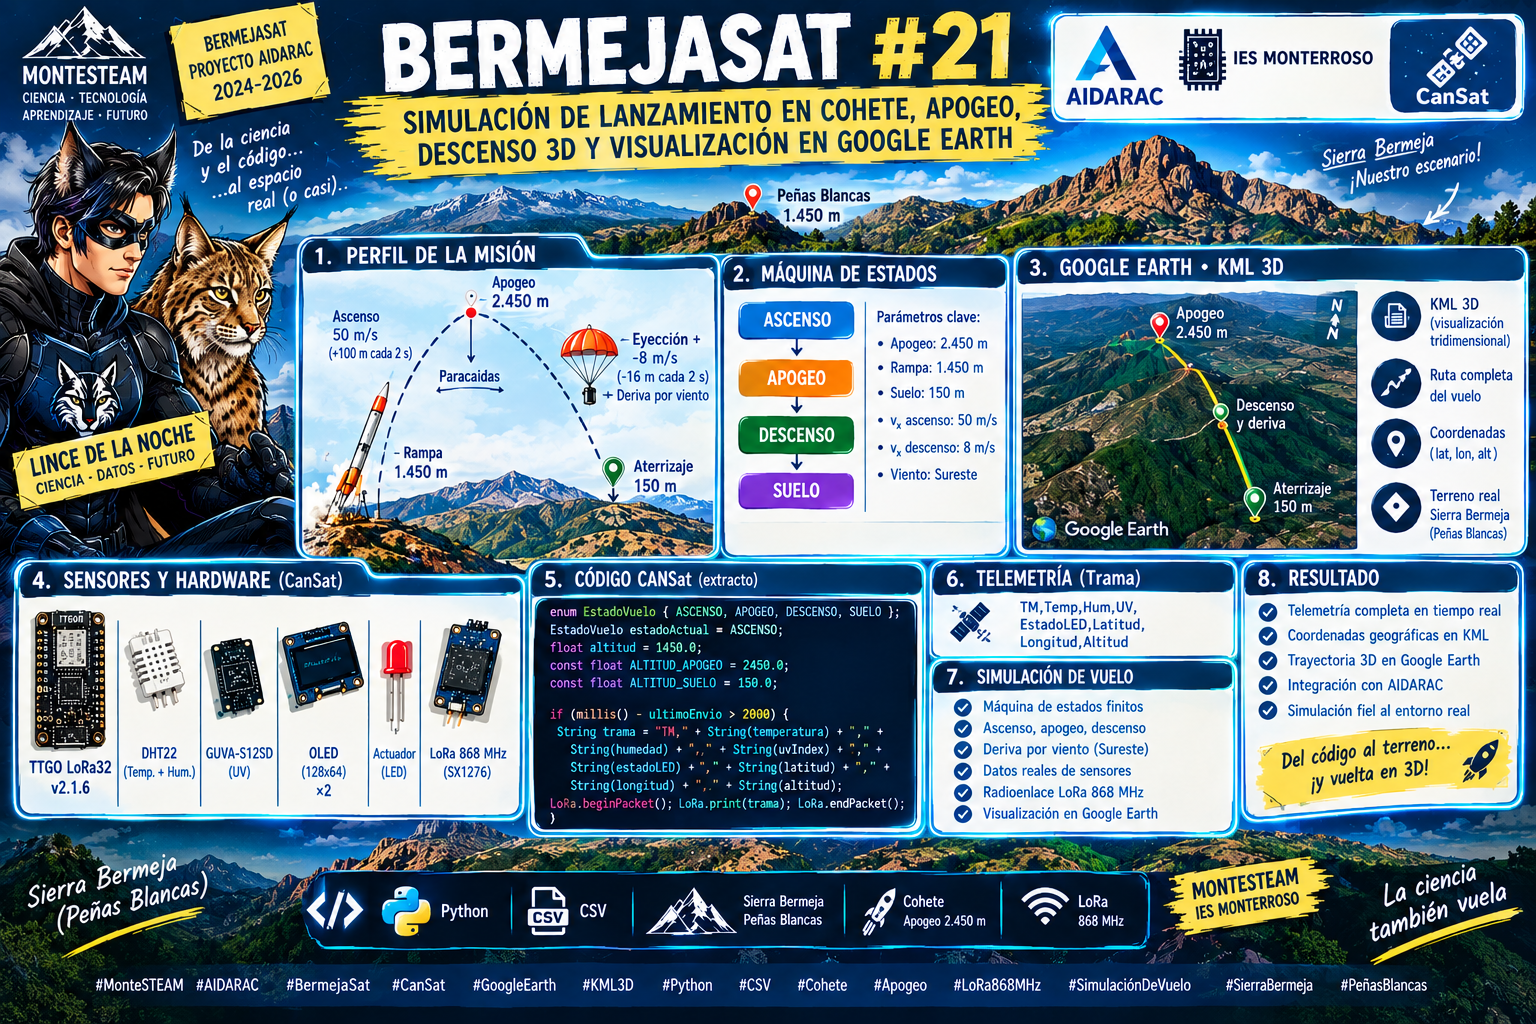
En la entrada #21 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos el ciclo de vuelo completo: lanzamiento en cohete desde Sierra Bermeja (1.450 m) hasta el apogeo (2.450 m), despliegue de paracaídas y caída con deriva por viento. Integración total con firmwares C++, script en Python para logging CSV/KML y renderizado tridimensional en Google Earth.
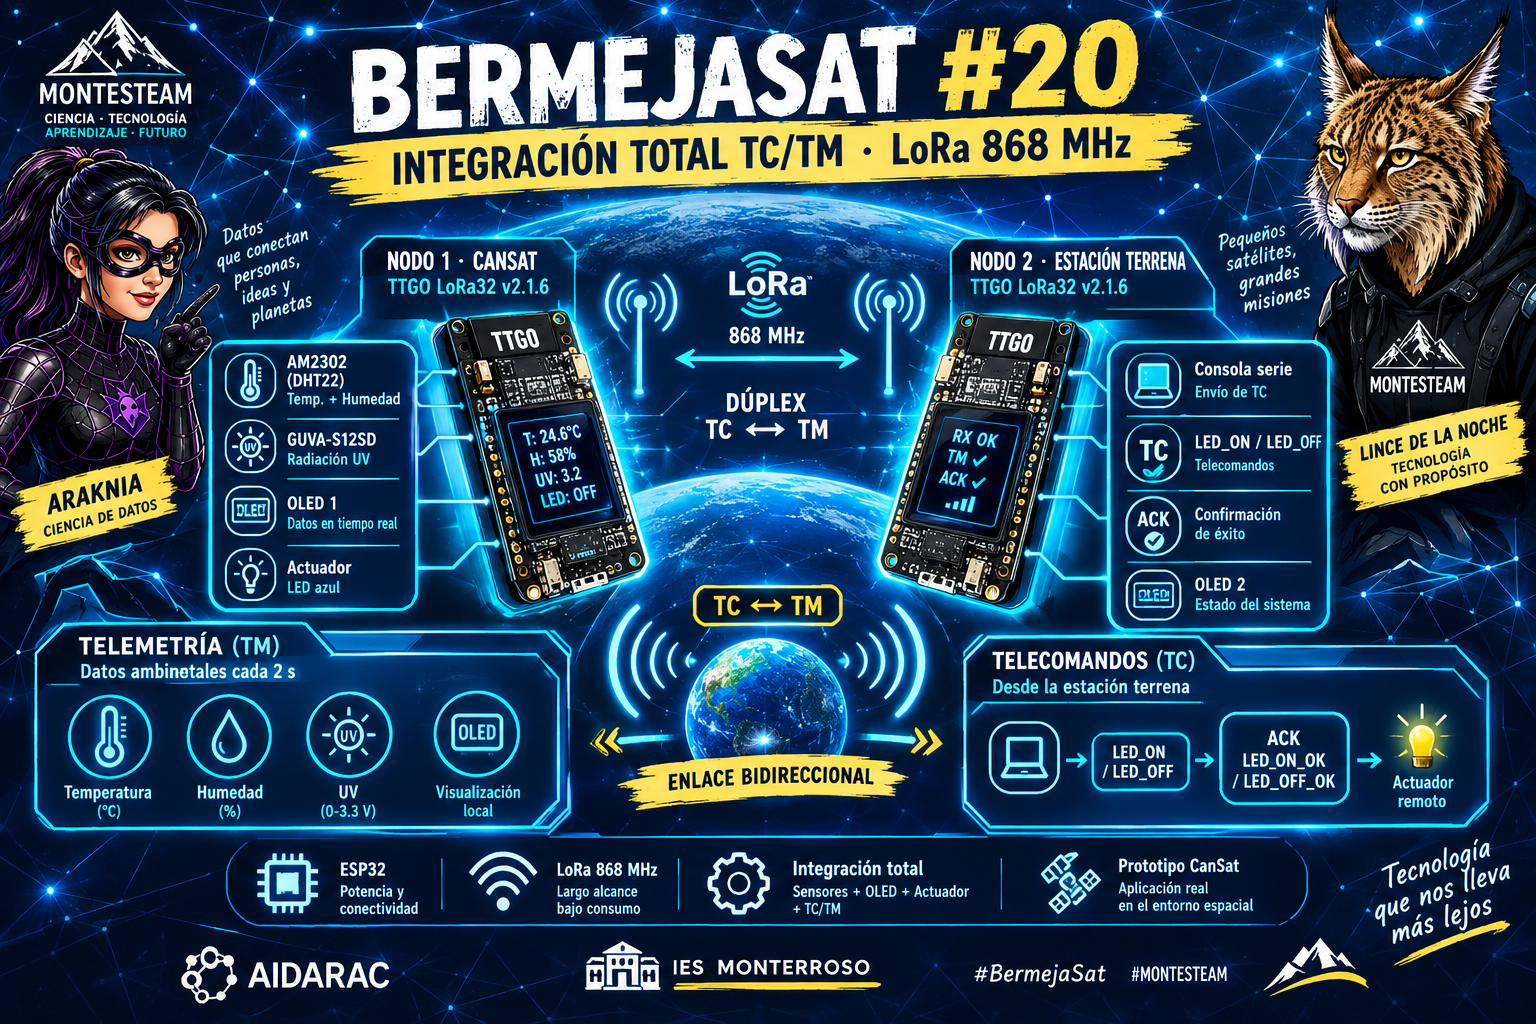
En la entrada #20 de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC) completamos la integración total: telemetría unificada de radiación UV (GUVA-S12SD) y AM2302, pantallas OLED duales y control bi-direccional LoRa (868 MHz) con actuador remoto y confirmación ACK.
Integración del sensor de radiación ultravioleta GUVA-S12SD en la TTGO LoRa32 para la misión secundaria de BermejaSat (MonteSTEAM – IES Monterroso / AIDARAC), estableciendo la lectura analógica basal del índice UV.
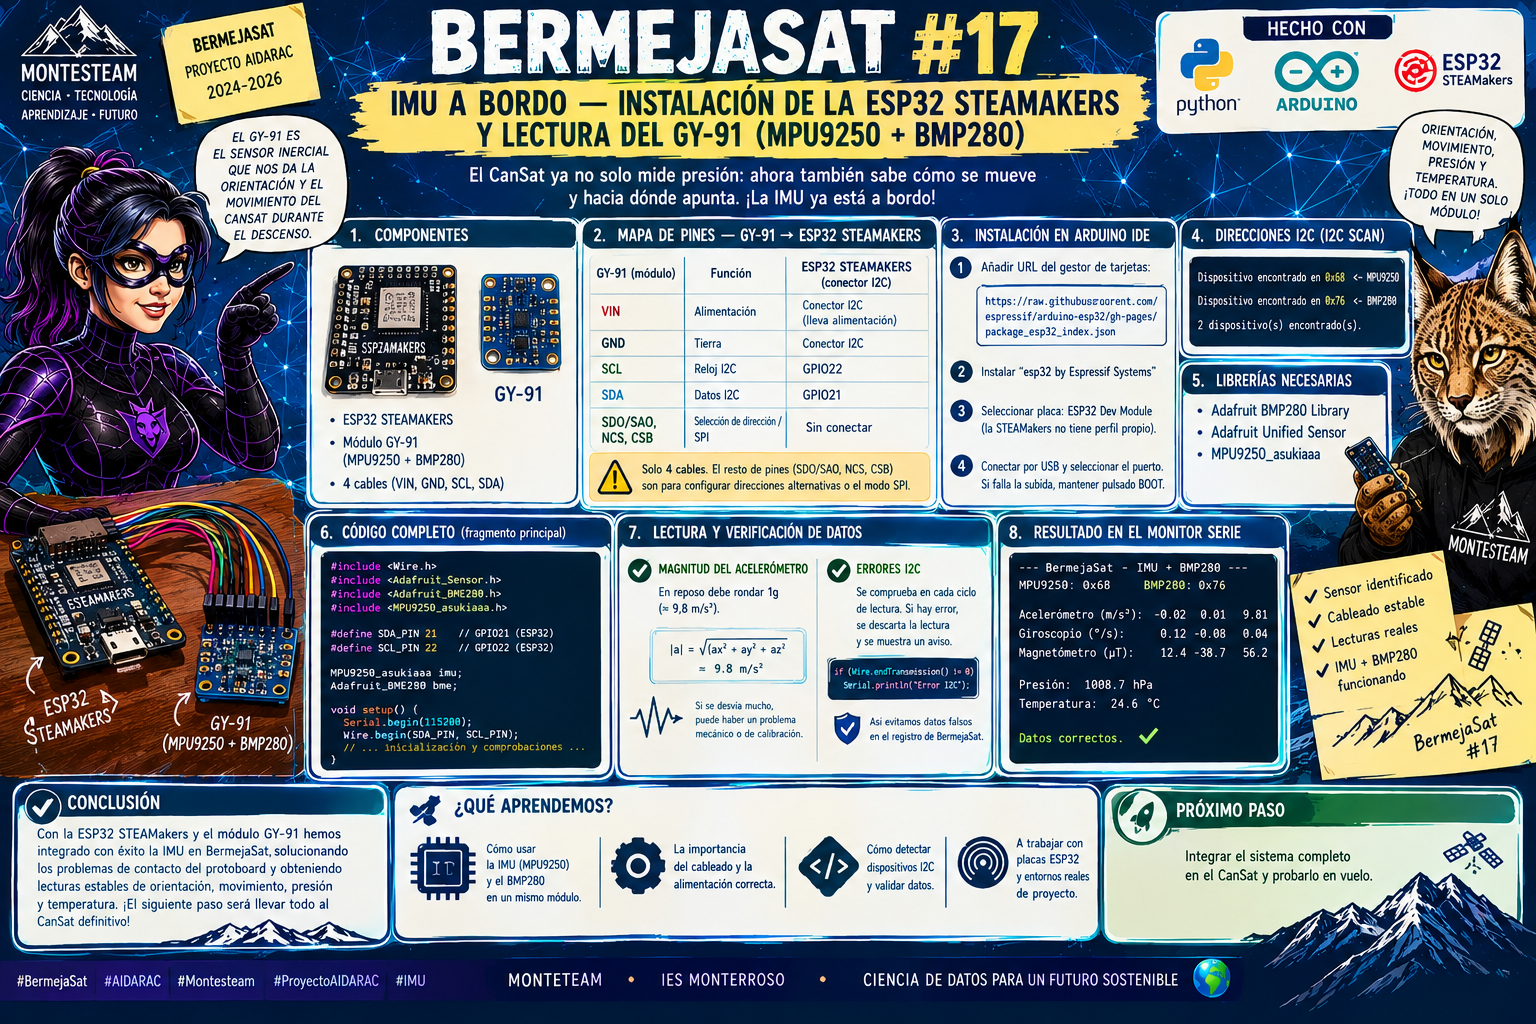
Decimoséptima entrega de BermejaSat: instalación de la ESP32 Plus STEAMakers en Arduino IDE, integración del sensor GY-91 (MPU9250 + BMP280) mediante su conector I2C dedicado, código de lectura con verificación de fiabilidad, y el papel del sensor inercial como misión secundaria del CanSat.
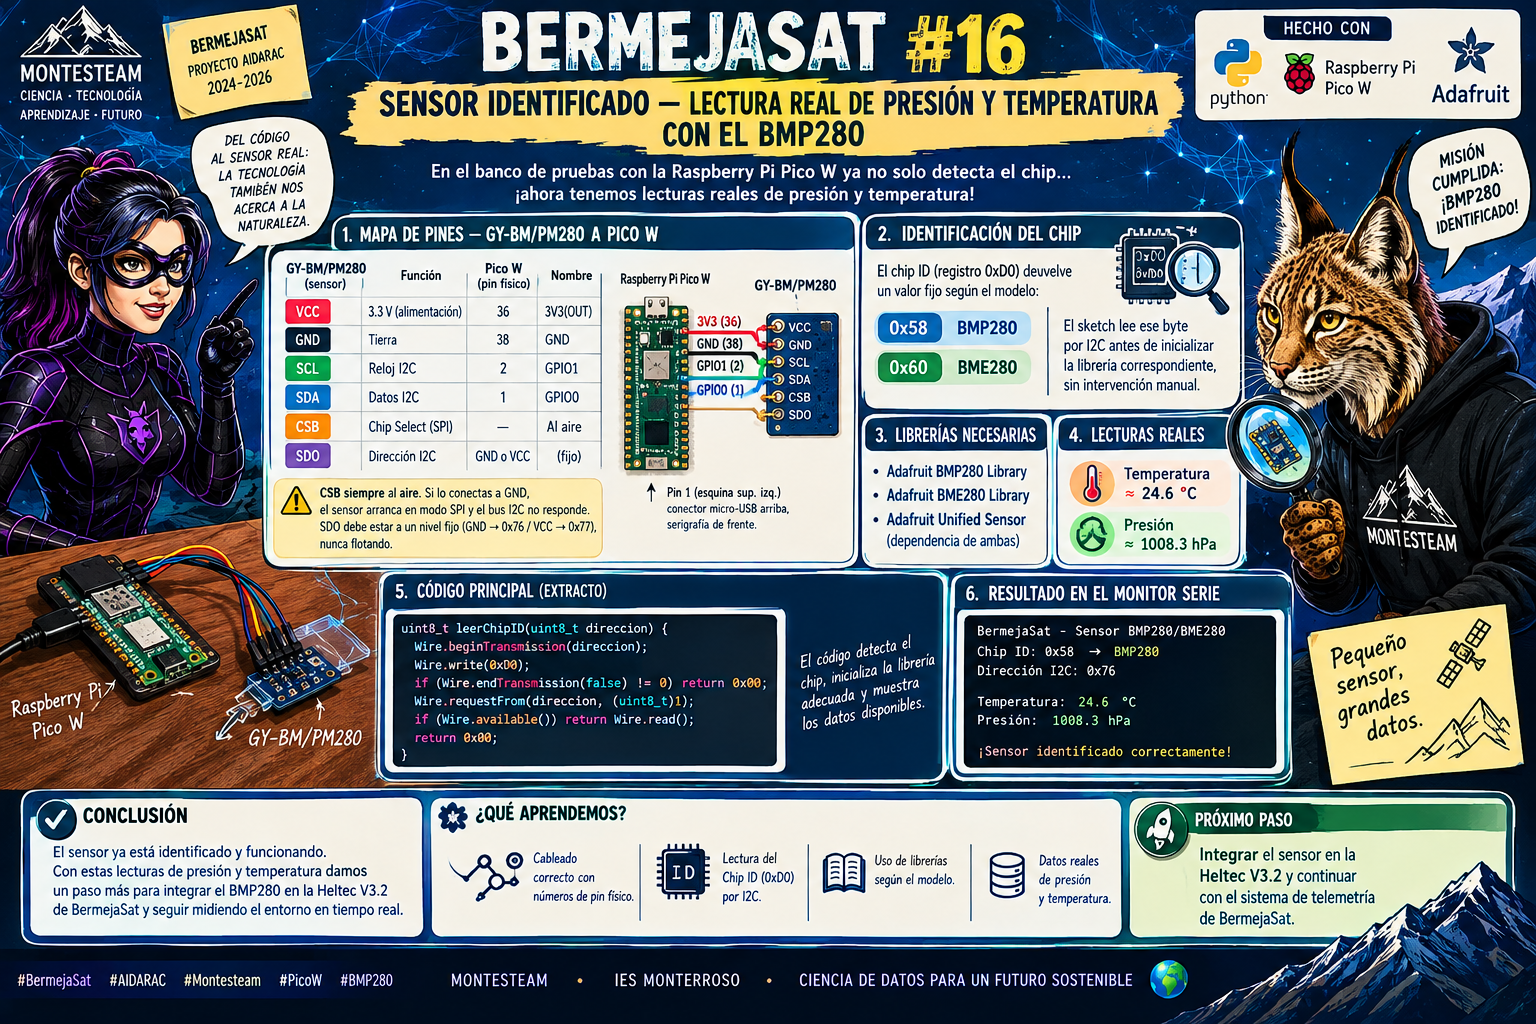
Decimosexta entrega de BermejaSat: identificación automática por Chip ID del sensor BMP280 en el banco de pruebas con Raspberry Pi Pico W, mapa de pines completo y primeras lecturas reales de presión, temperatura y altitud estimada.
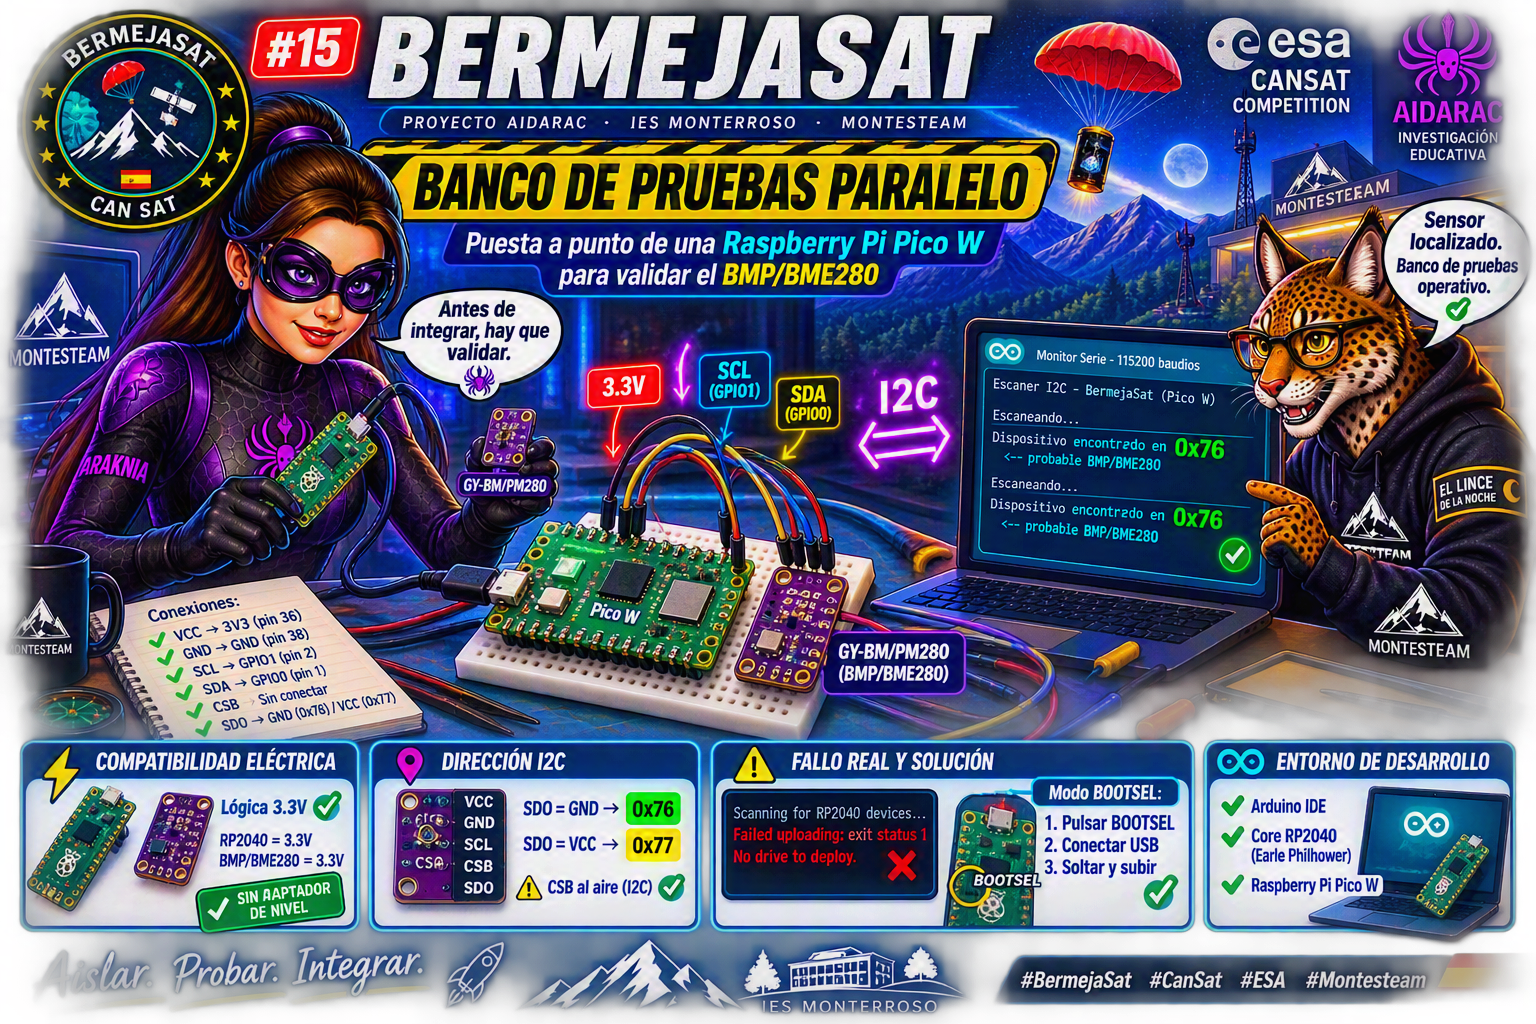
Decimoquinta entrega de BermejaSat: puesta a punto de una Raspberry Pi Pico W como banco de pruebas paralelo para validar el sensor barométrico BMP/BME280 antes de integrarlo en la Heltec V3.2 definitiva. Incluye configuración de Arduino IDE para RP2040, diagnóstico de un fallo real de subida y escáner I2C.
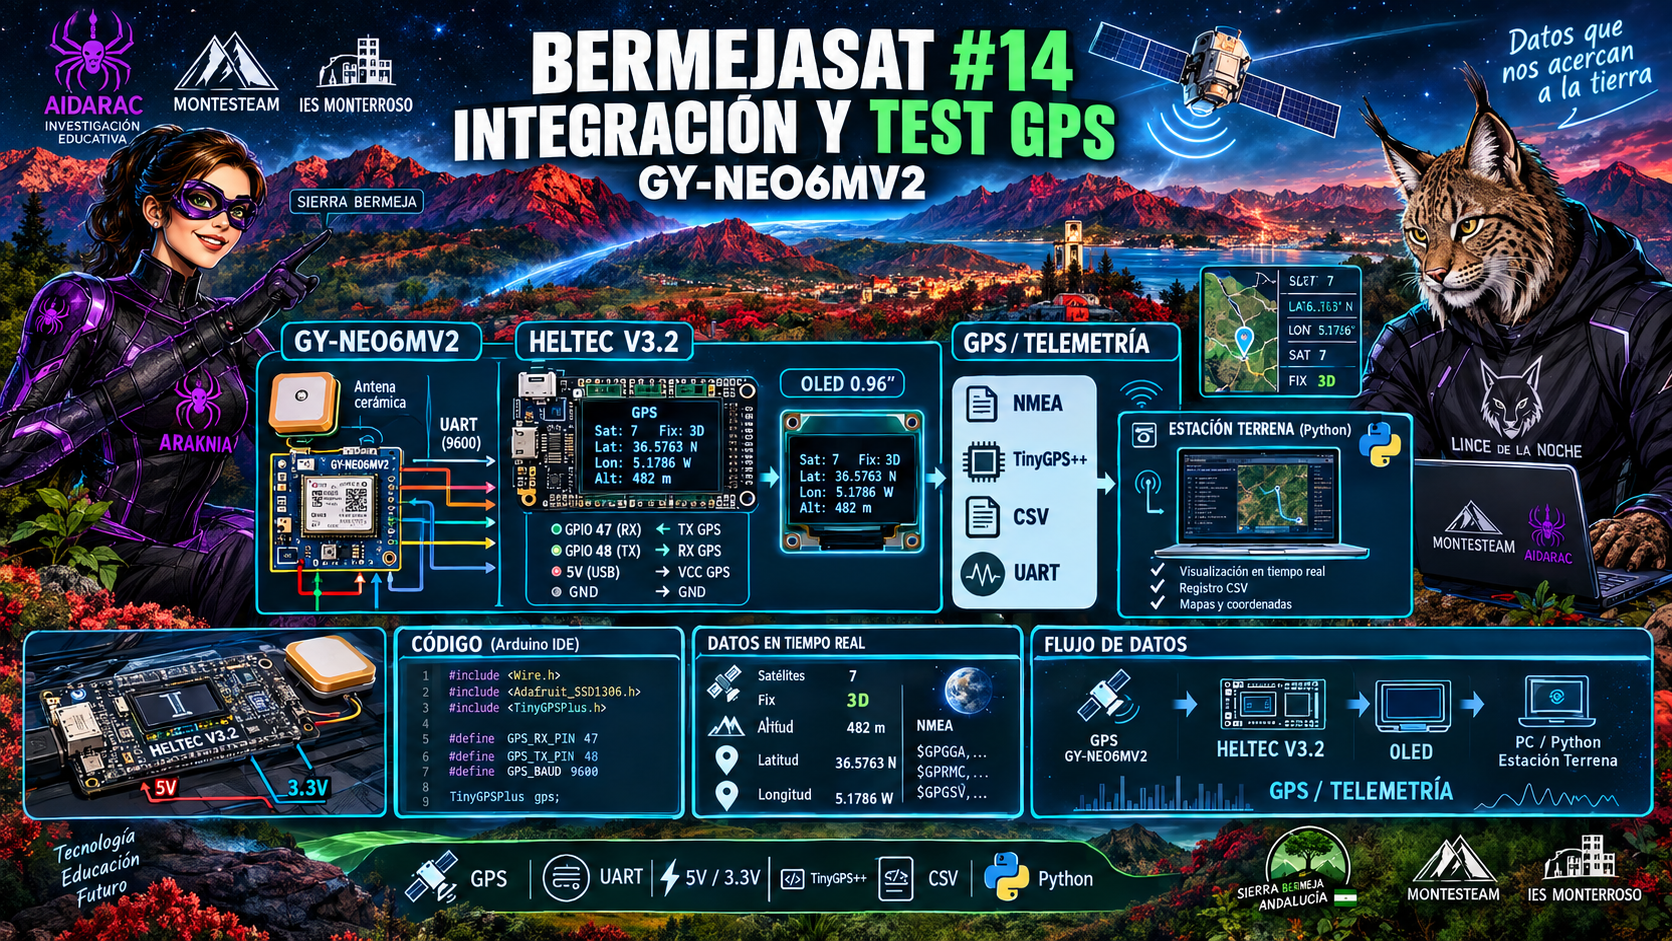
Decimocuarta entrega de BermejaSat: test dedicado del módulo GPS GY-NEO6MV2 en la Heltec V3.2. Solución de alimentación a 5V, decodificación con TinyGPS++, OLED en fuente uniforme y Estación Terrena en Python
Decimotercera entrega de BermejaSat: realización del ensayo telemétrico por cable (Tethered Test). Incluye la calibración del punto cero de altitud en la Heltec V3.2, renderizado OLED en tamaño uniforme, envío USB-Serie y la Estación Terrena en Python con gráficas y Caja Negra.
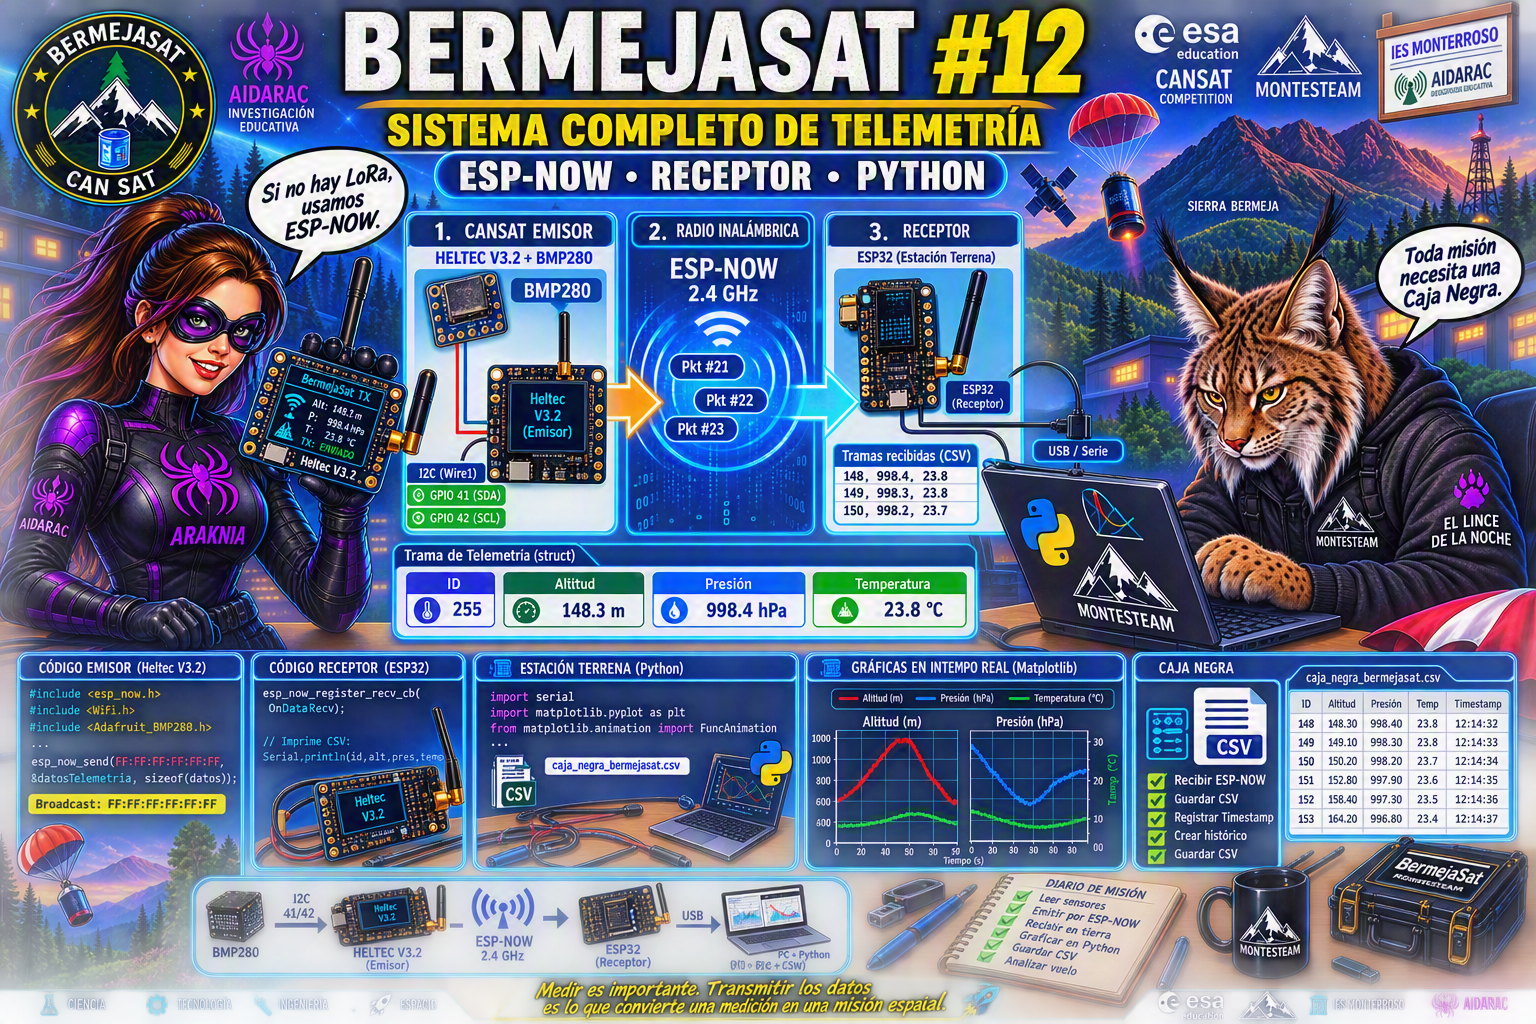
Duodécima entrega de BermejaSat: implementación integral del sistema de telemetría usando ESP-NOW a 2.4 GHz. Incluye emisor CanSat con BMP280 y pantalla OLED completa, receptor hardware y Estación Terrena en Python con gráficas y Caja Negra CSV.
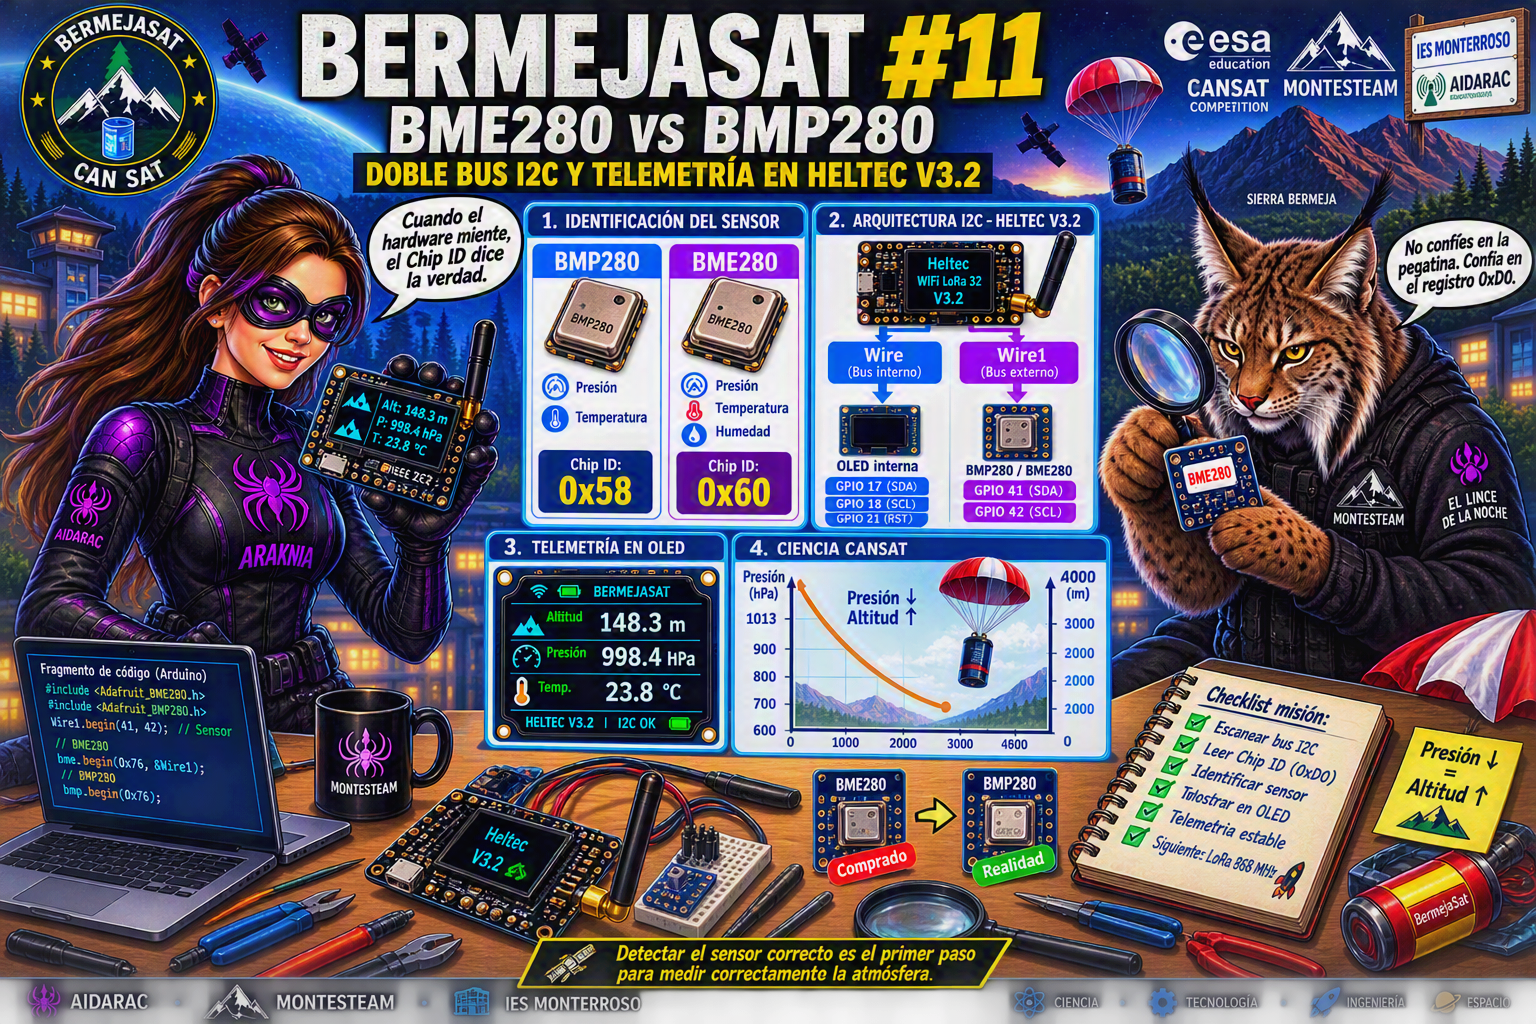
Undécima entrega de BermejaSat: cómo solucionar la diferencia entre sensores BME280 y BMP280, configurar el segundo bus I2C (Wire1) en los pines 41 y 42 de la Heltec V3.2 y mostrar telemetría en tiempo real en la pantalla OLED.