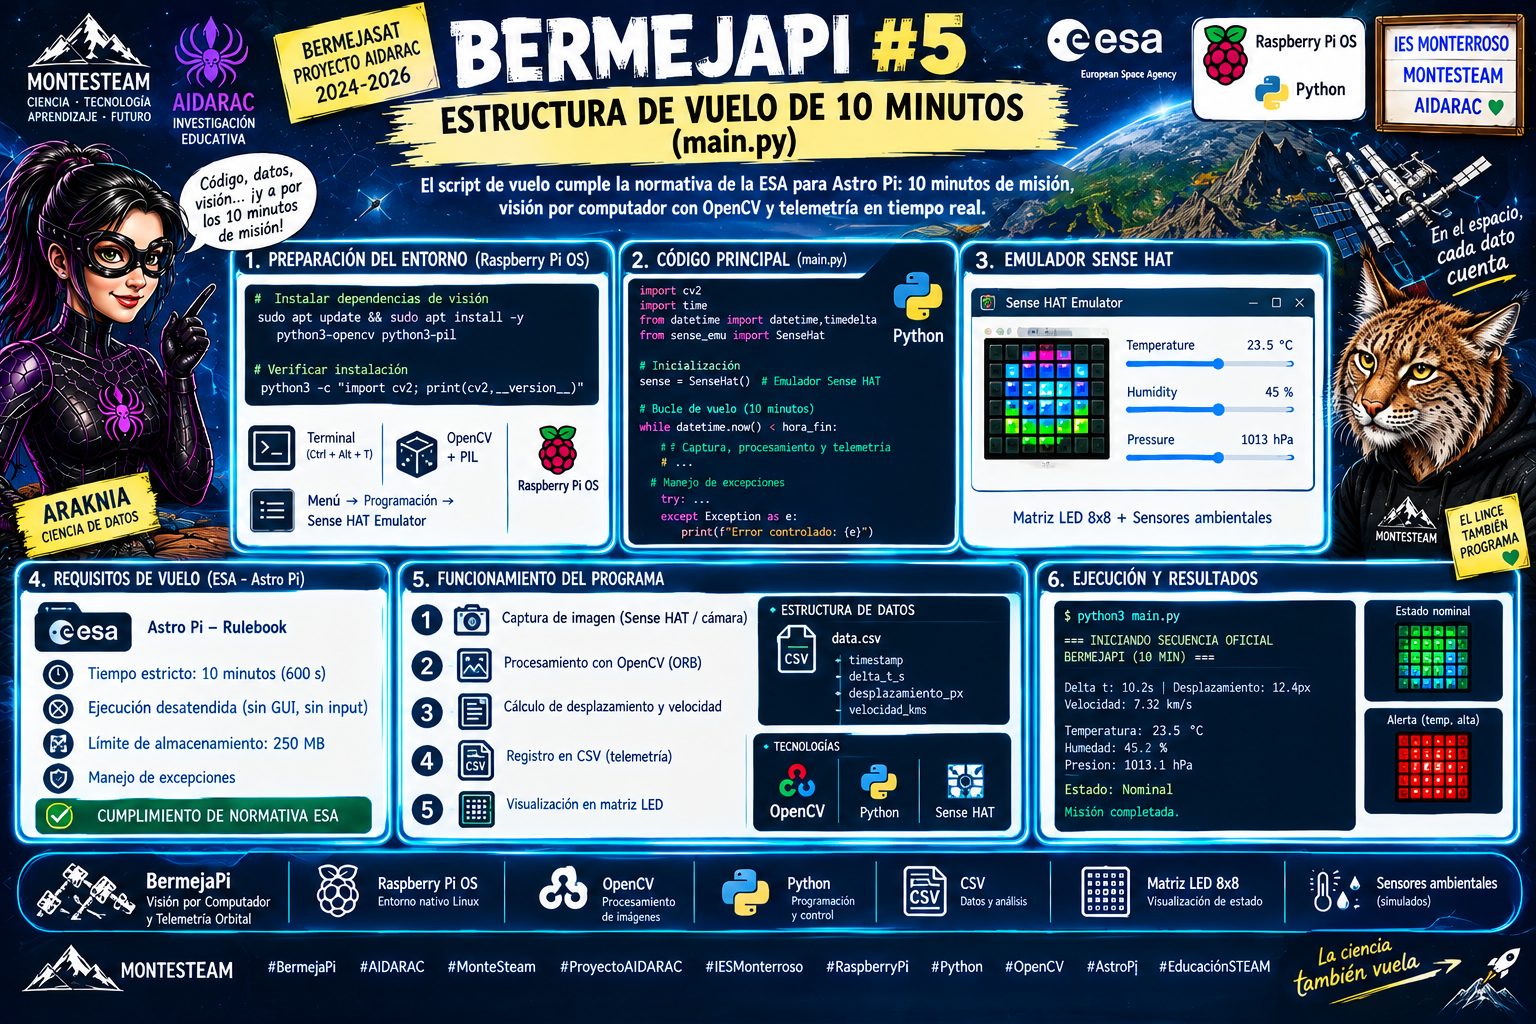
En esta quinta entrega del proyecto BermejaPi, implementamos la estructura definitiva del script de vuelo main.py de acuerdo con la normativa técnica de la ESA para la Misión Space Lab de Astro Pi. El desarrollo incluye un control de tiempo estricto de 10 minutos, procesamiento de visión por computador mediante algoritmos ORB con OpenCV, mitigación de almacenamiento sobrescribiendo fotogramas anteriores y generación de telemetría orbital en tiempo real exportada a un archivo CSV.
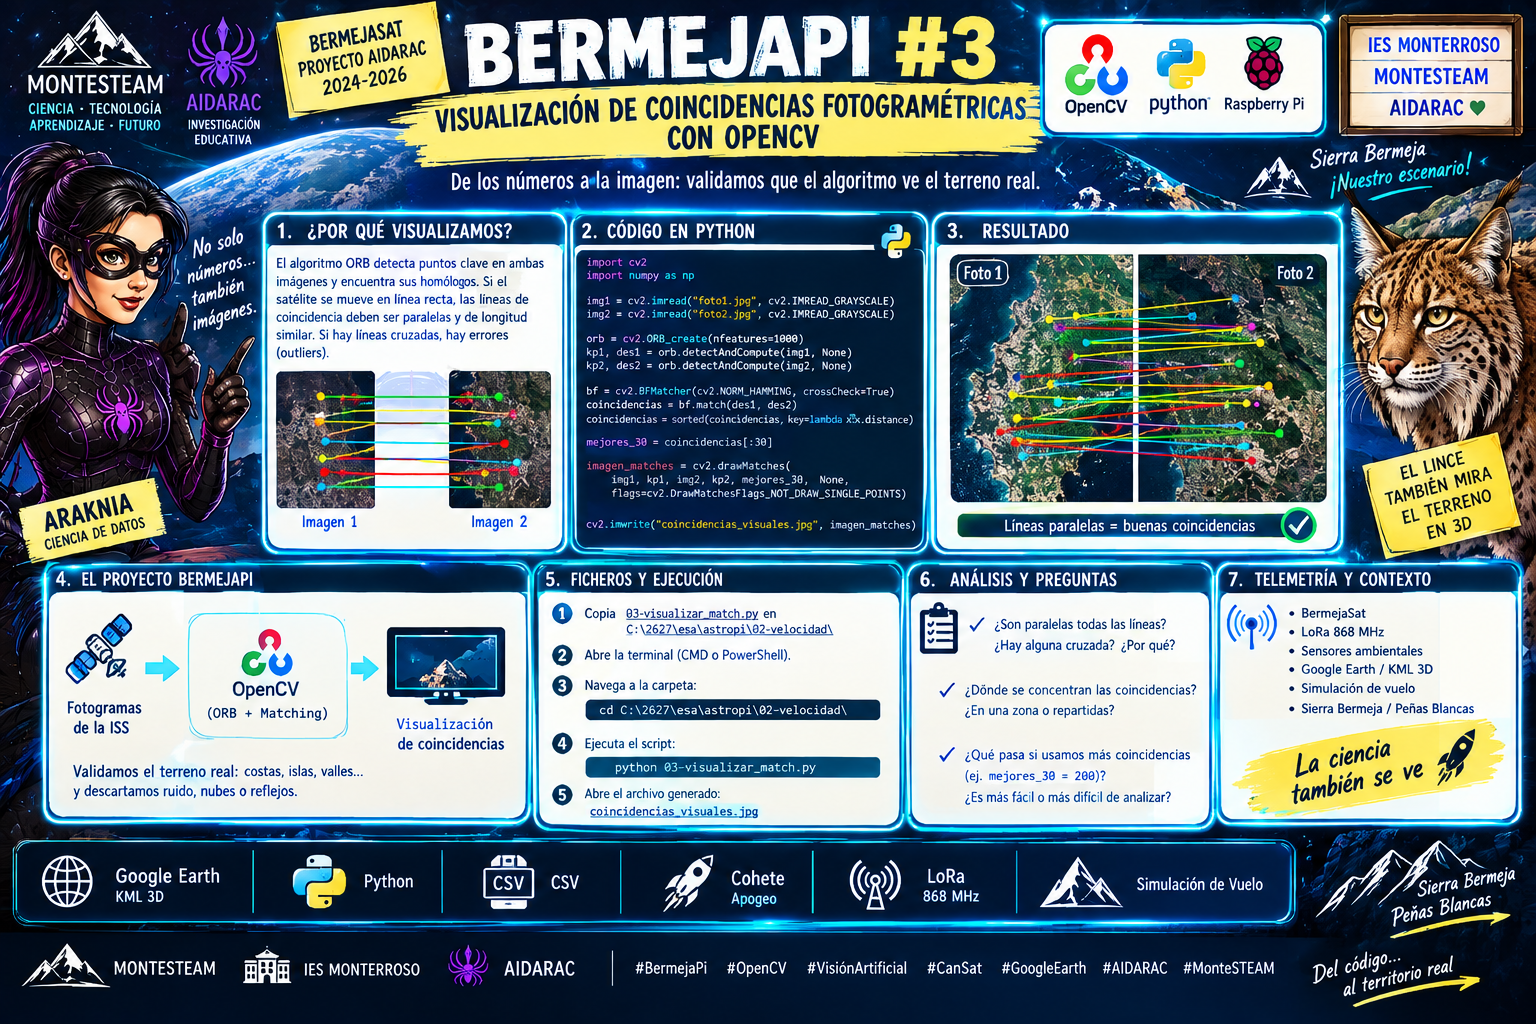
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.
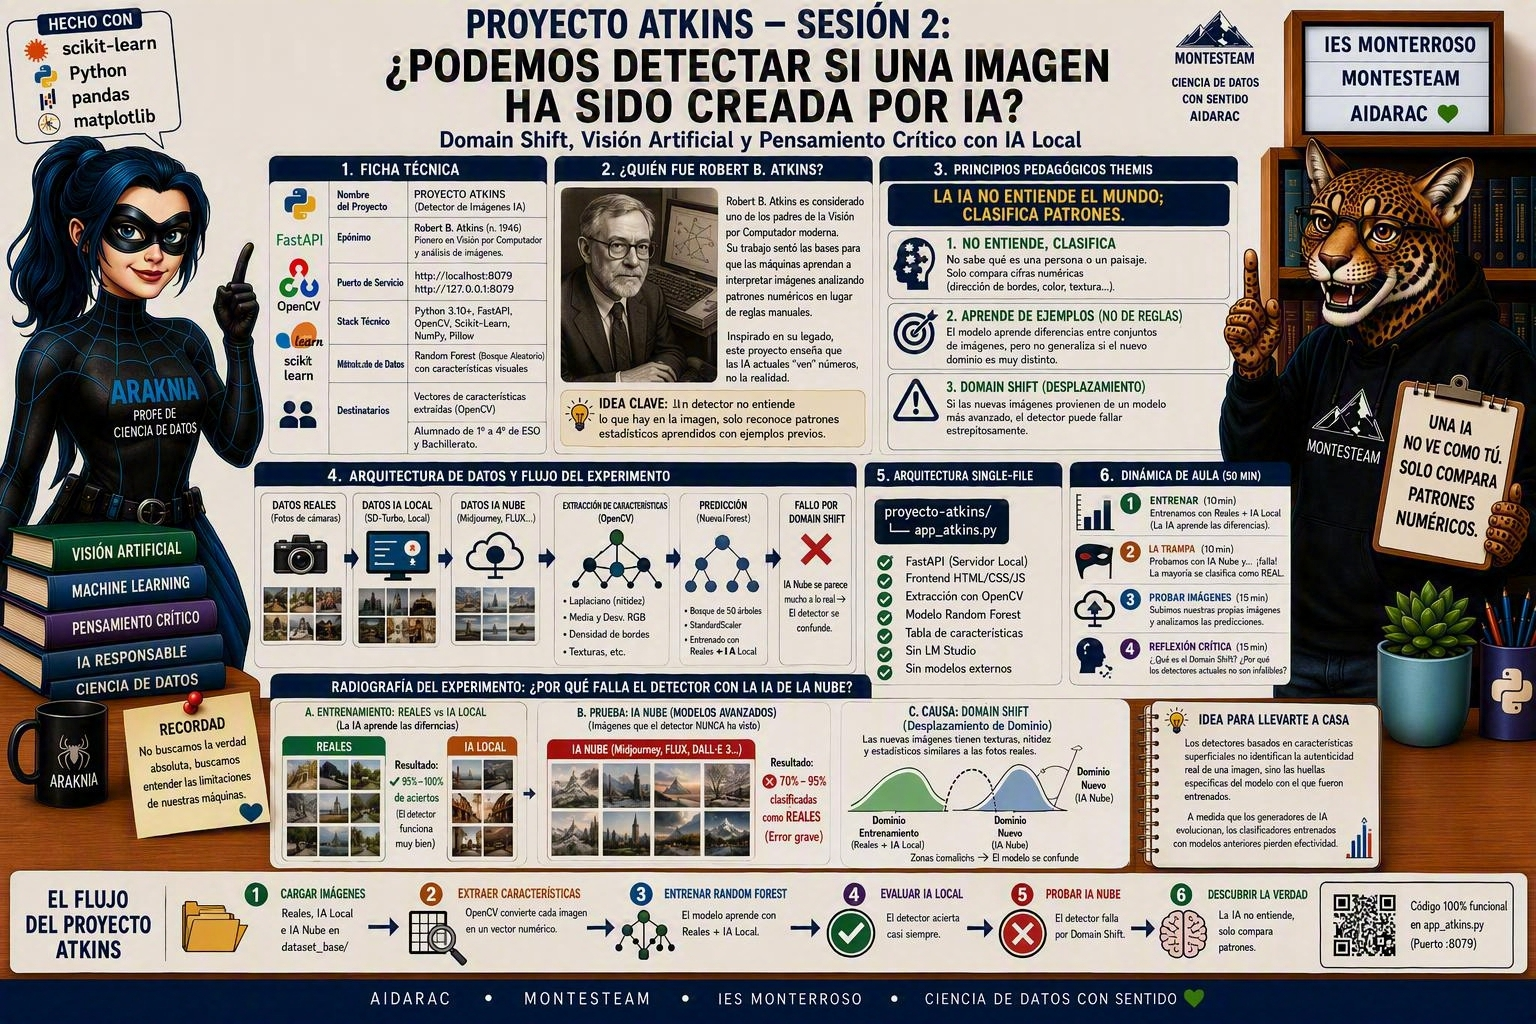
Aprende a instalar y poner en marcha el Proyecto ATKINS, un experimento interactivo con Python y FastAPI que demuestra por qué los detectores de imágenes por IA fallan ante modelos de última generación debido al fenómeno de desplazamiento de dominio (domain shift).
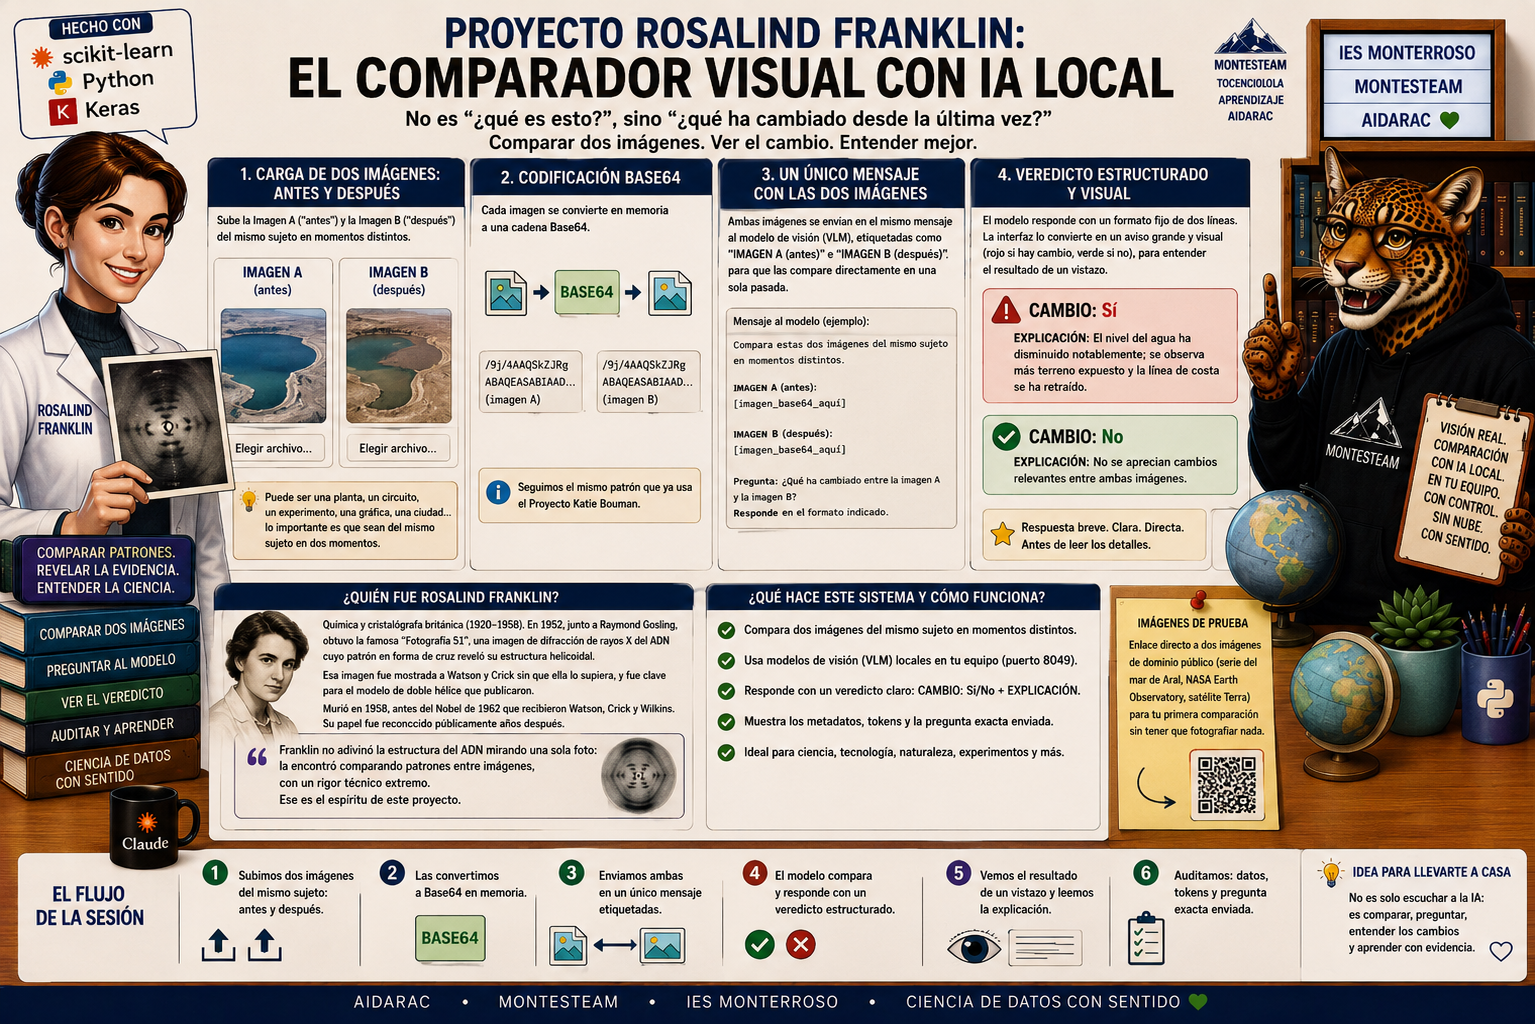
El Proyecto Rosalind Franklin compara dos imágenes con un VLM local y dice qué ha cambiado entre ellas — plantas, circuitos, experimentos — con imágenes de prueba reales de la NASA incluidas.
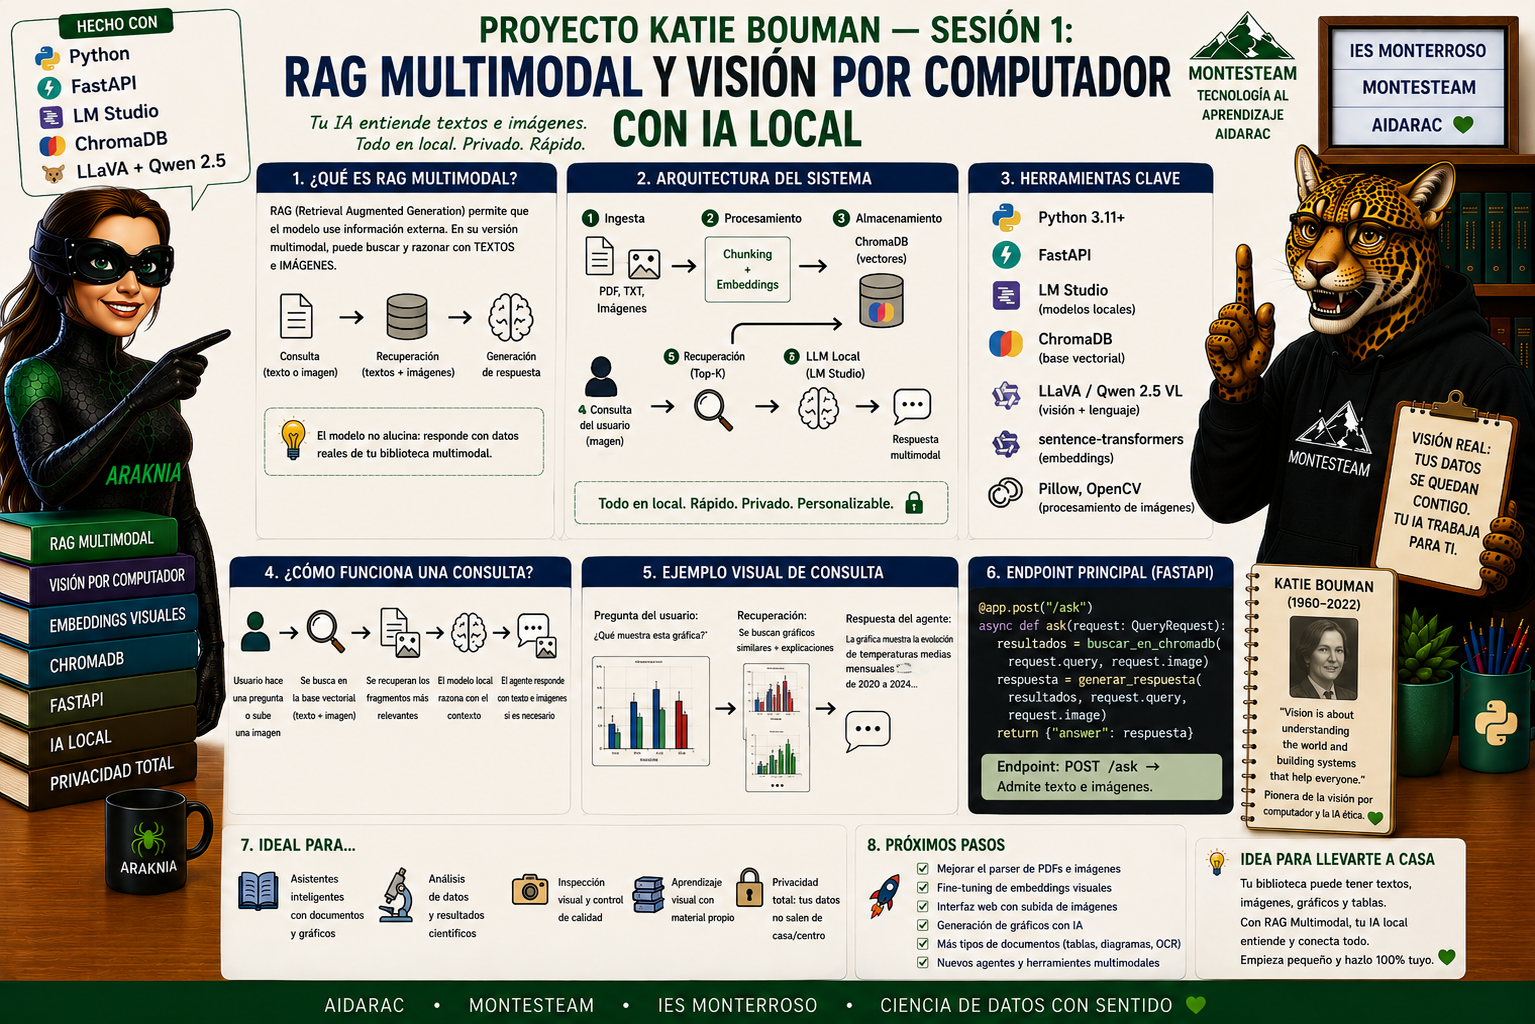
Aprende a construir el Proyecto Katie Bouman, una solución de RAG Multimodal y visión por computador 100% local con FastAPI, Uvicorn y LM Studio. Desarrollado en el marco de las iniciativas MonteSteam y AIDARAC en el IES Monterroso, este sistema permite al alumnado analizar esquemas técnicos, circuitos y gráficas de laboratorio en el aula de forma privada, eficiente y sin costes de API.