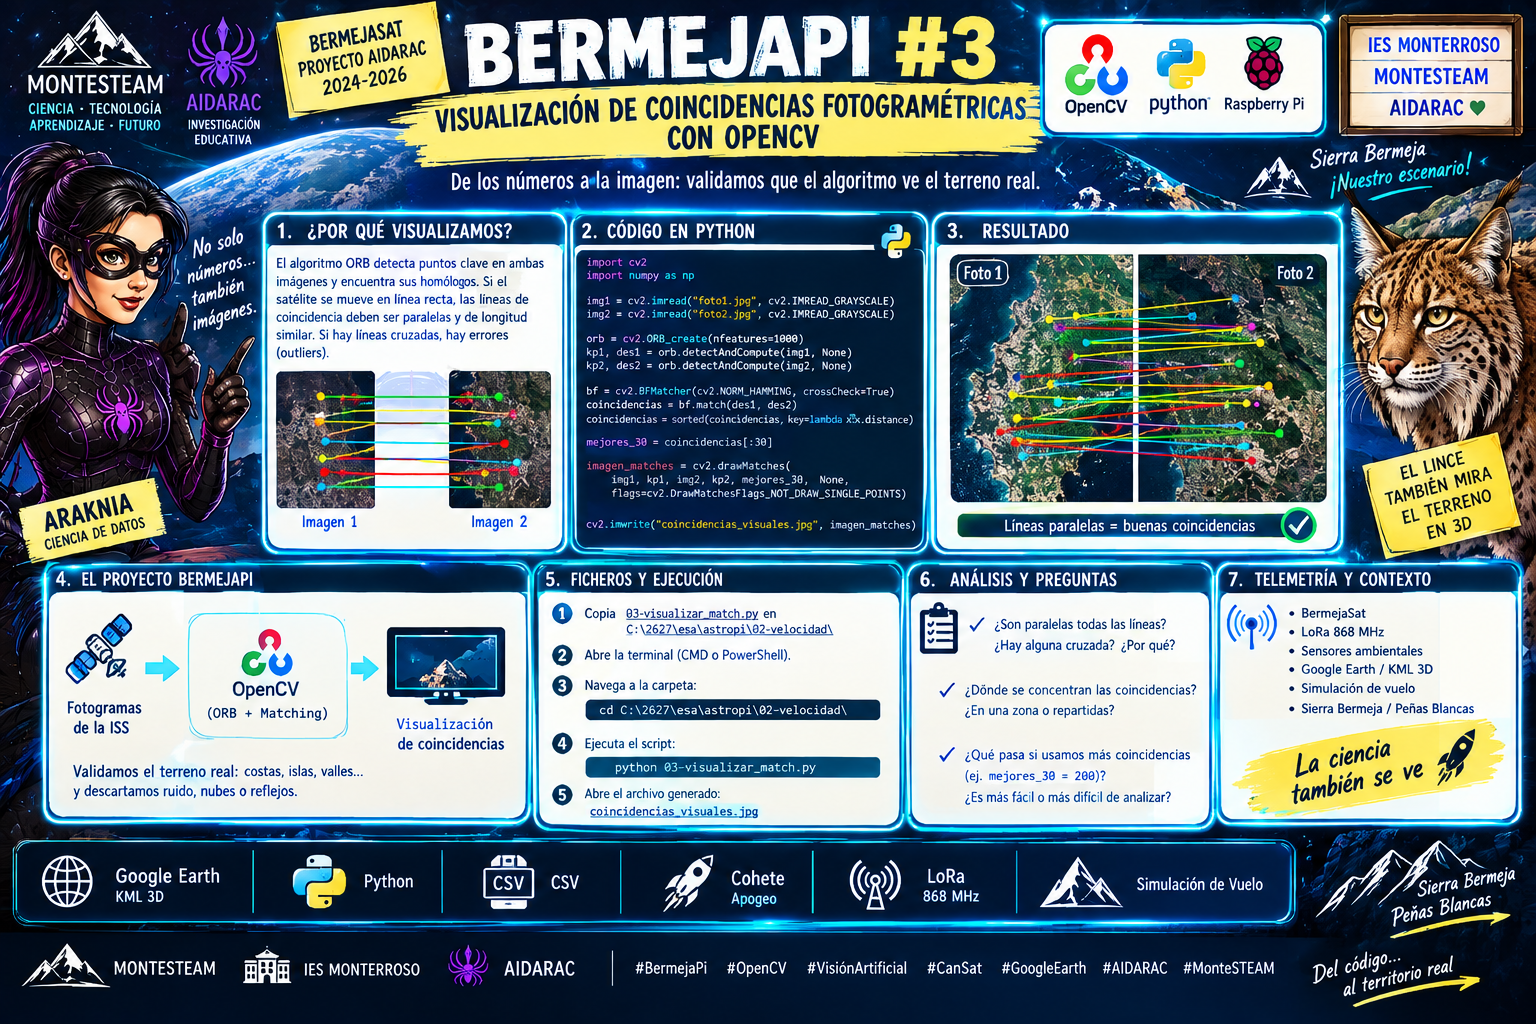
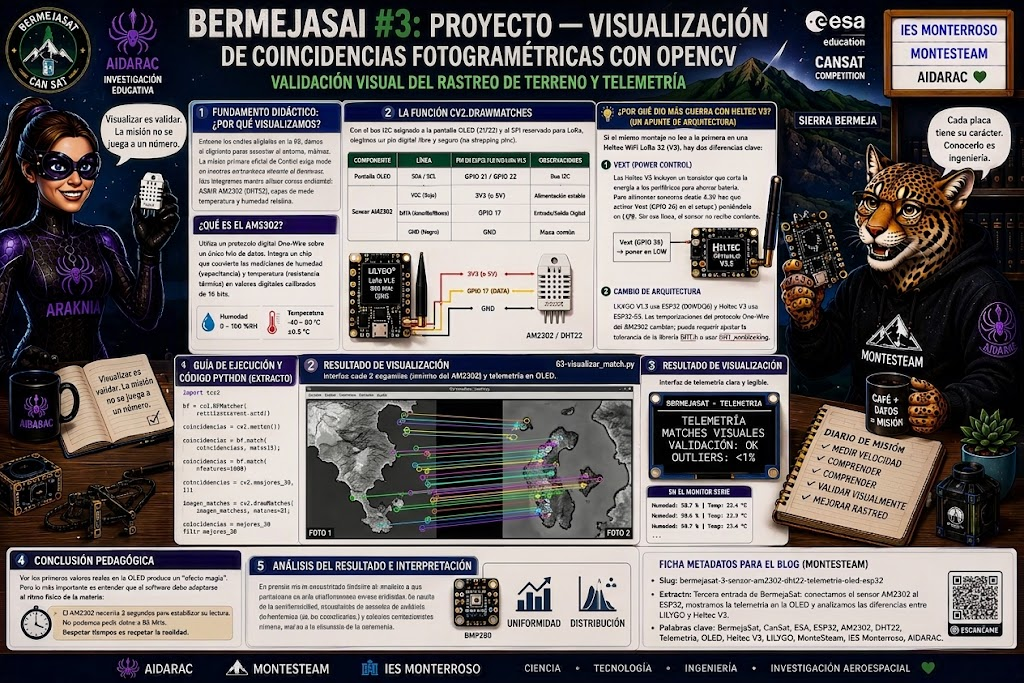
En esta tercera entrega del proyecto BermejaPi, avanzamos en la validación de la telemetría orbital mediante la inspección visual de coincidencias fotogramétricas con OpenCV. Tras haber calculado numéricamente la velocidad de la Estación Espacial Internacional (ISS), implementamos un script en Python que genera un mapa gráfico de vectores de desplazamiento uniendo los puntos clave (Keypoints) de dos capturas consecutivas del terreno. Esta técnica permite comprobar visualmente que el algoritmo ORB rastrea de forma coherente la geografía terrestre y no ruido o formaciones nubosas, garantizando la fiabilidad de la toma de datos. Además, el script incluye un generador sintético de relieve para su completa ejecución en sistemas Windows.