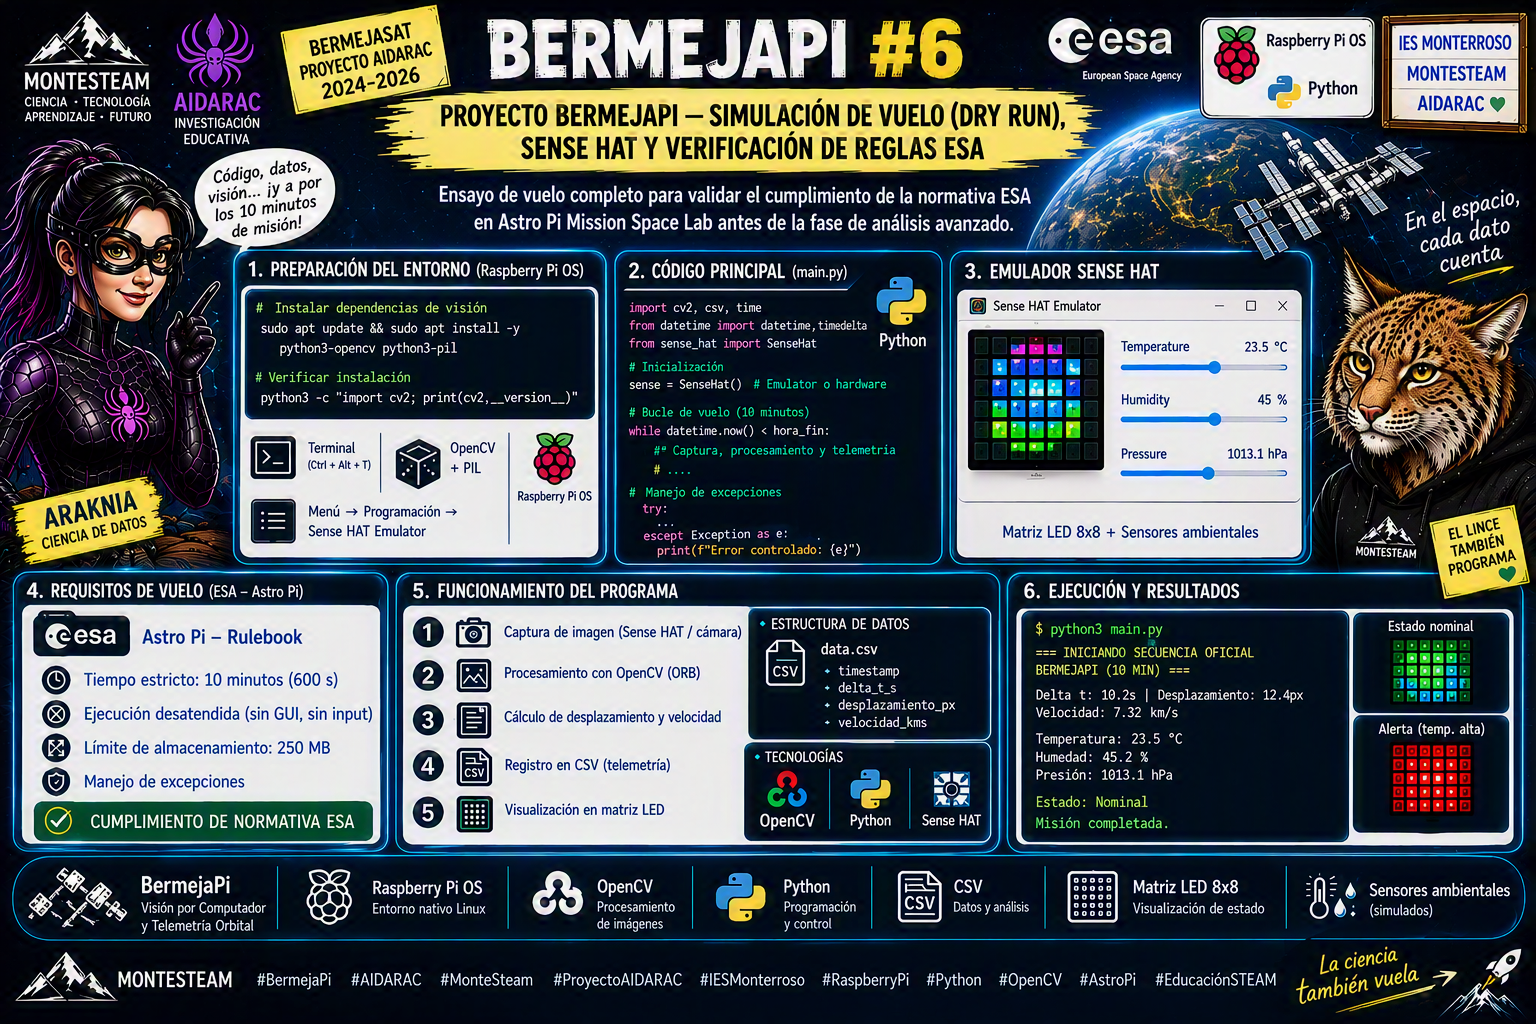
En esta sexta entrega del proyecto BermejaPi, ejecutamos una prueba de ensayo general (Dry Run) para validar el cumplimiento de la normativa oficial de la ESA en el concurso Astro Pi Mission Space Lab. Implementamos un sistema de lectura ambiental con Sense HAT, procesamiento ORB con OpenCV, parada automática antes de los 10 minutos y un algoritmo dinámico de purga de imágenes para garantizar un límite máximo de 42 archivos y 250 MB en disco, dejando el software listo para posteriores fases de experimentación.
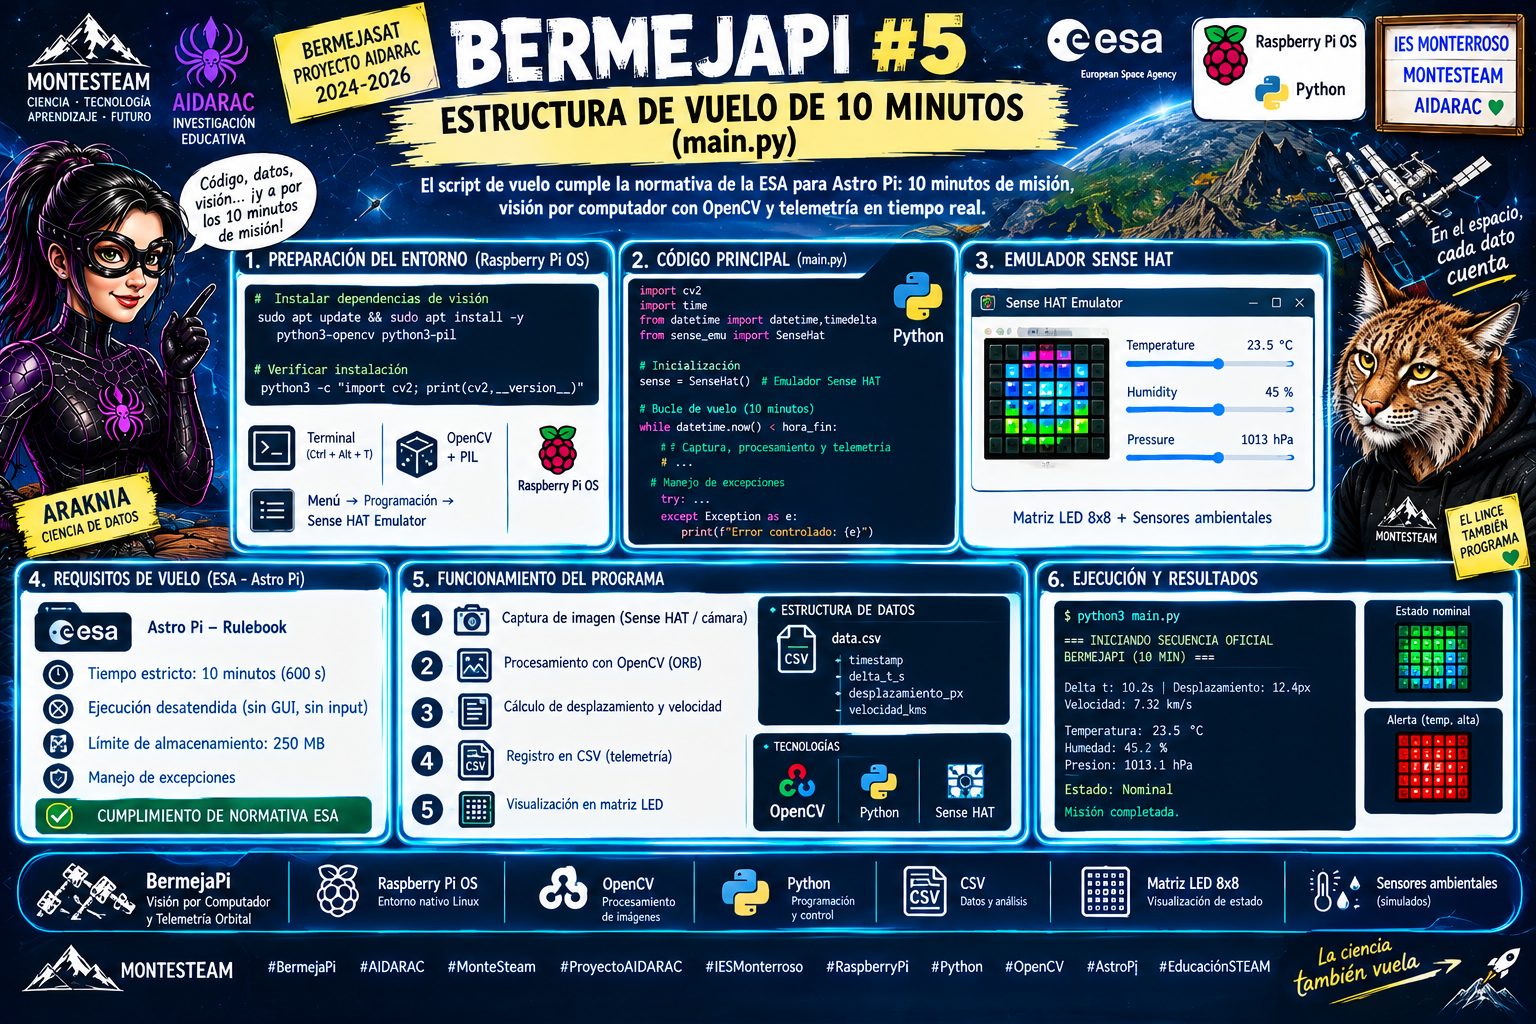
En esta quinta entrega del proyecto BermejaPi, implementamos la estructura definitiva del script de vuelo main.py de acuerdo con la normativa técnica de la ESA para la Misión Space Lab de Astro Pi. El desarrollo incluye un control de tiempo estricto de 10 minutos, procesamiento de visión por computador mediante algoritmos ORB con OpenCV, mitigación de almacenamiento sobrescribiendo fotogramas anteriores y generación de telemetría orbital en tiempo real exportada a un archivo CSV.
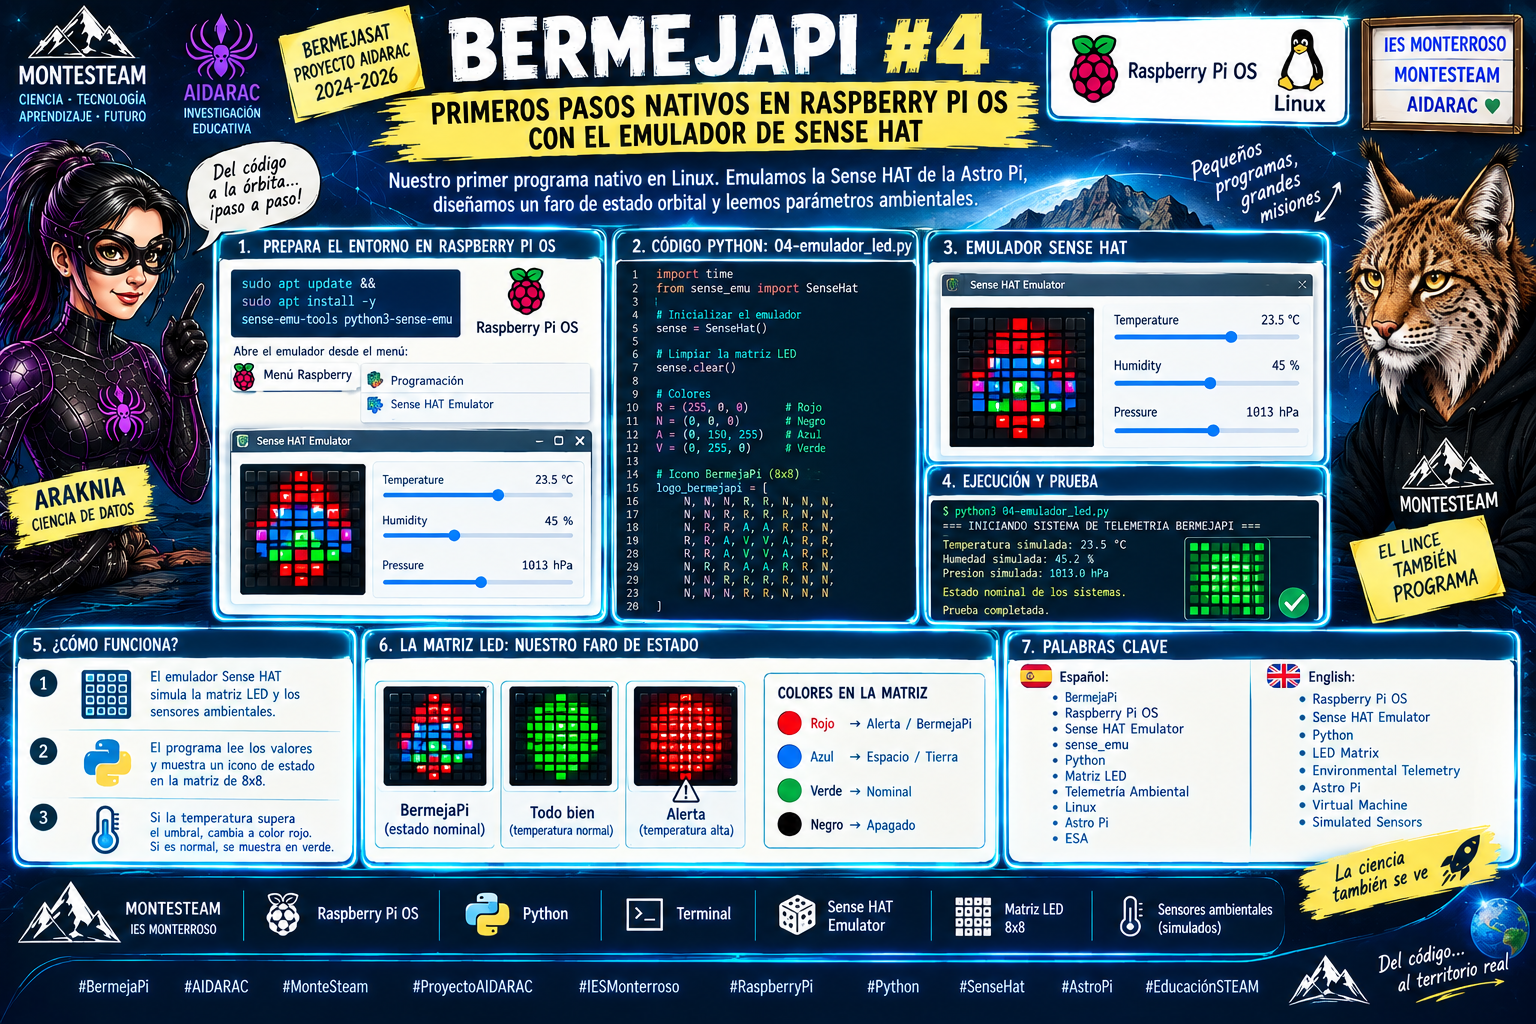
En esta cuarta entrega del proyecto BermejaPi, migramos el desarrollo al entorno Linux nativo dentro de Raspberry Pi OS. Al no contar con hardware físico en el aula, utilizamos la herramienta oficial sense-emu (Sense HAT Emulator) aprobada por la Agencia Espacial Europea (ESA). Mediante un programa básico en Python, los alumnos aprenden a controlar la matriz de 8×8 LEDs gráficos, diseñar patrones de color codificados y capturar datos de telemetría ambiental simulada (temperatura, humedad y presión) a través de controles interactivos en pantalla.
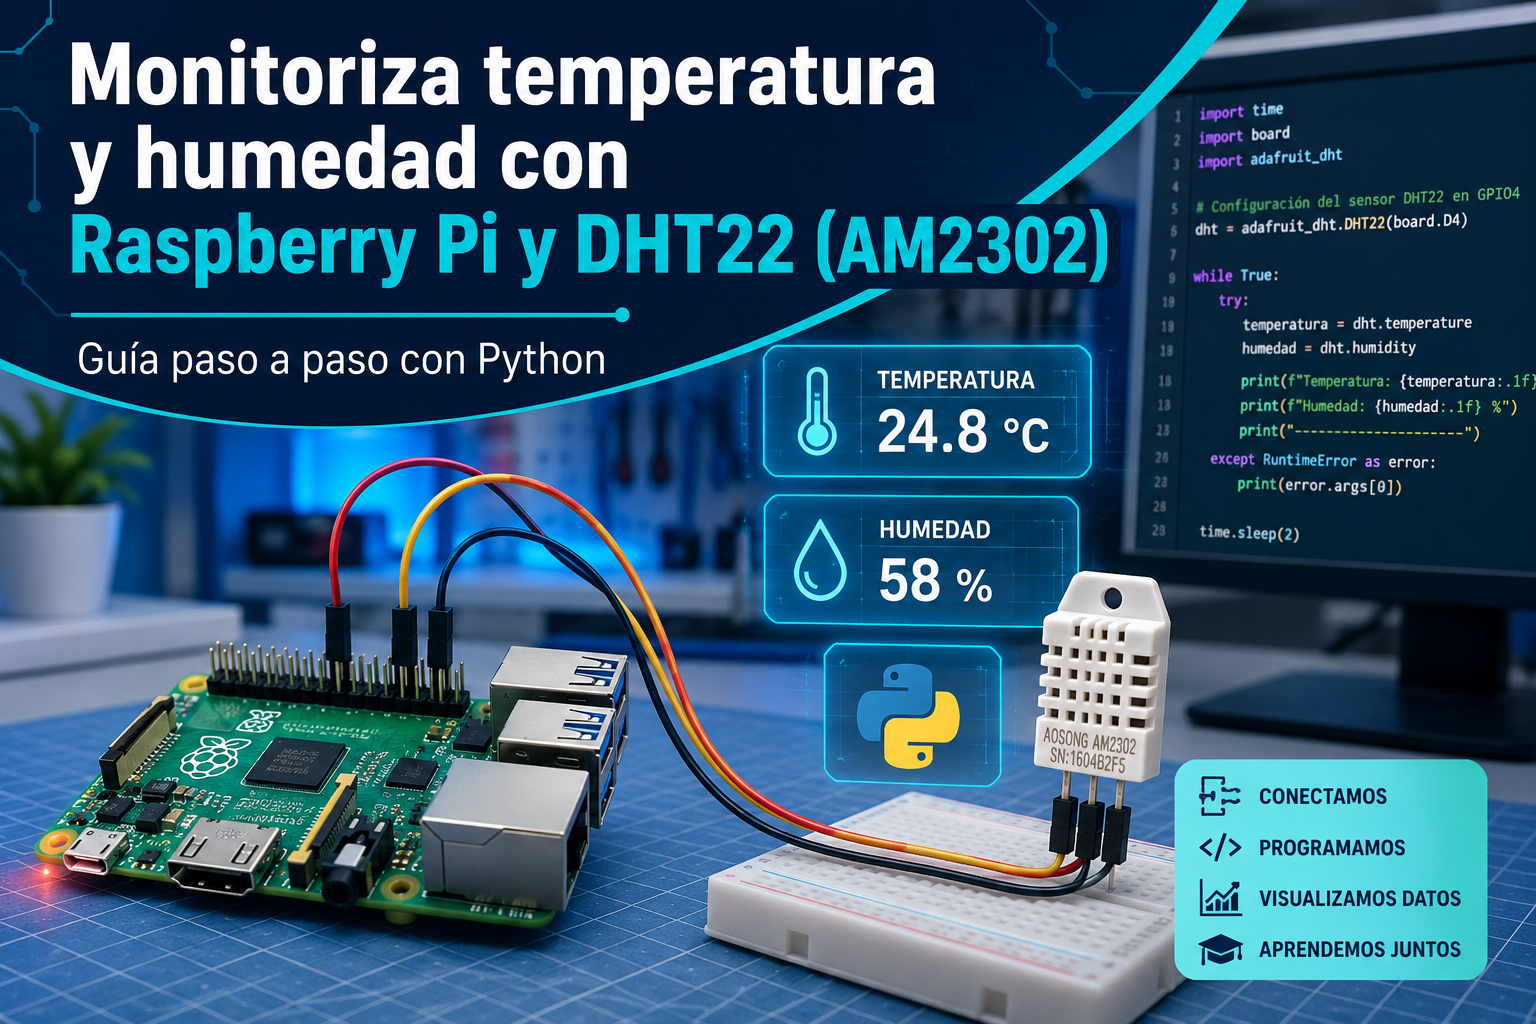
En el aula STEAM nos encanta registrar datos del entorno para analizarlos con el alumnado. Hoy vamos a aprender a conectar el sensor de temperatura y humedad DHT22 (versión AM2302) a una Raspberry Pi 4 para capturar lecturas en tiempo …